
I/O-styring: Hardwareudløsning til Machine Vision-kameraer og belysning

Industrielle Machine Vision-kameraer er designet til præcision, hastighed og pålidelighed. For at maksimere ydeevnen skal det eksterne triggersystem være lige så robust. Denne vejledning forklarer, hvordan man hardware-trigger et Machine Vision-kamera ved hjælp af en triggersensor, synkroniserer flere kameraer og trigger ekstern Machine Vision-belysning.
1. Sådan fungerer hardwaretriggering
Når der kræves hurtig og præcis drift, skal triggersensoren reagere øjeblikkeligt. Den fungerer ved at ændre spændingen på bestemte ben i kameraets I/O-stik, hvilket signalerer til kameraet, at det skal optage et billede.
Typer af triggersignaler: Stigende flanke vs. faldende flanke
- Stigende flanke: Spændingen skifter fra lav til høj og udløser en hændelse.
- Faldende flanke: Spændingen skifter fra høj til lav og udløser en hændelse.
Ved at anvende flankedetektering kan kameraet reagere hurtigt og præcist på triggersignaler.
2. Konfiguration af et Machine Vision Kamera til at acceptere hardwaretriggere
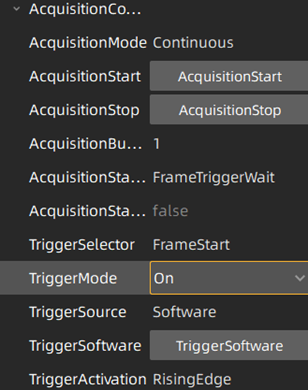
Trin 1: Aktivér triggerfunktion
Brug Galaxy SDK-softwaren til at oprette forbindelse til kameraet og indstil:
TriggerMode = On
Trin 2: Vælg triggerkilden
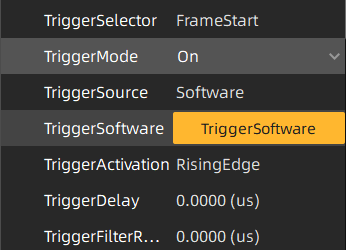
Softwaretrigger → Udløs ved at trykke på knappen TriggerSoftware.
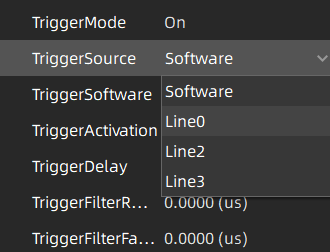
Hardwaretrigger → Vælg den inputlinje, hvor triggeren modtages, f.eks. line0.
Trin 3: Optimér triggerindstillinger
Forbedr triggerresponsen ved at justere parametre såsom:
- Stigende flanke / faldende flanke – Definerer triggeraktiveringsmetoden.
- Triggerforsinkelse – Justerer timingen mellem signalet og optagelsen.
- Triggerfiltre – Reducerer uønsket støjinterferens.
3. Tilslutning af en triggersensor til et Machine Vision Kamera
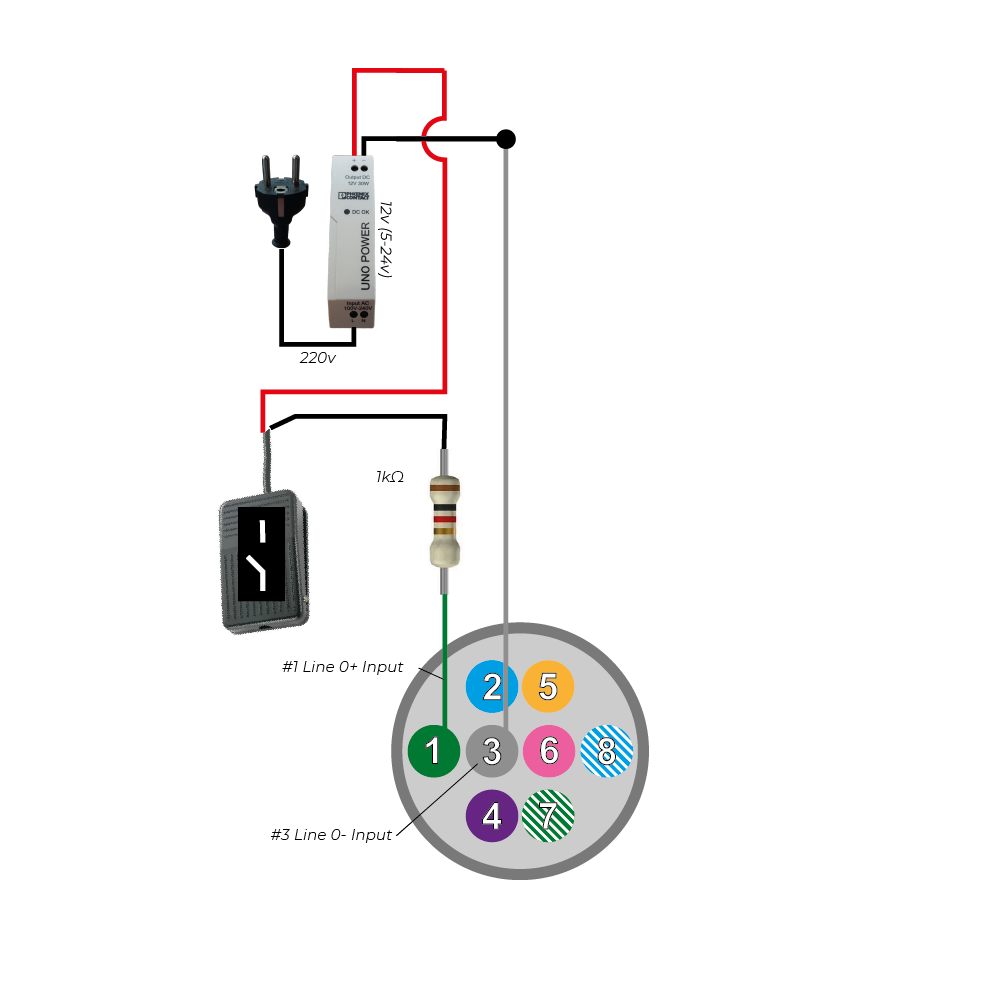
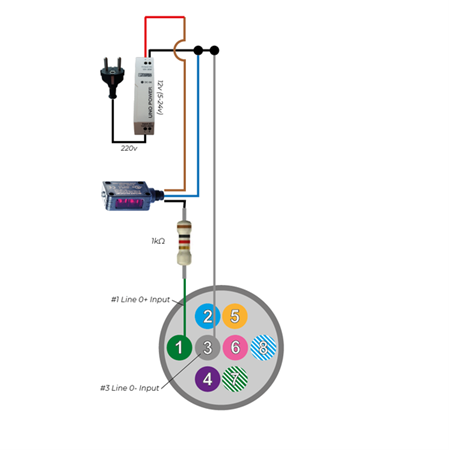
Eksempel: Brug af en retroreflekterende sensor
I denne opsætning registrerer en retroreflekterende fotosensor (S100-PR-5-C10-PK) objekter og sender et triggersignal til kameraet. Når et objekt afbryder sensorens reflekterede lysstråle, modtager kameraets inputpin strøm, hvilket udløser billedoptagelse.
Eksempel: Brug af en fodpedalkontakt
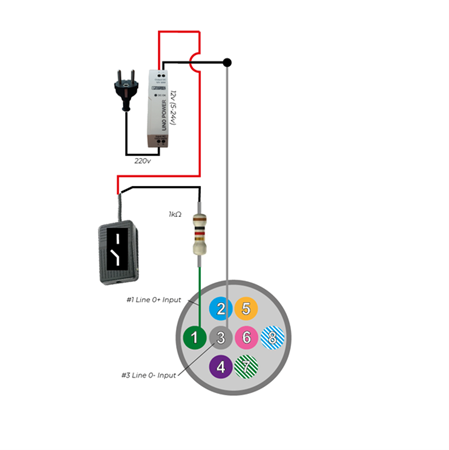
En fodkontakt (FS-01) eller enhver analog vippekontakt (åbn/luk kredsløb) kan også bruges som trigger. Når pedalen trykkes ned, lukkes kredsløbet, og der sendes et signal til kameraet.
4. Brug af et Machine Vision Kamera til at udløse et strobelys
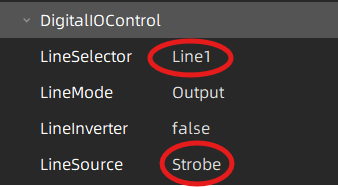
For at udløse en lyskilde skal kameraets stroboskopfunktion tildeles til en af dets udgangslinjer:
Definér Line1 som en udgang
Indstil LineSource = Strobe
Når kameraet er klar til at opfange lys, sender stroboskopudgangen et højspændingssignal. Signalet forbliver lavt, når ingen eller kun en del af pixelene er klar til at opfange lys.
Overvejelser for Global vs. Rolling Shutter Kameraer
Global Shutter: Alle pixels opfanger lys samtidigt.
Rolling Shutter: Pixels opfanger lys sekventielt; stroboskopsignalet aktiveres efter 1/framerate (f.eks. 50 FPS → 20ms forsinkelse).
For rolling shutter kameraer fungerer stroboskopsignalet kun, når eksponeringstiden er større end 1/framerate. Se QuickStart: 5 trin til at udløse LED fra Vision Kamera ved hjælp af stroboskopcontroller for yderligere oplysninger.
5. Synkronisering af flere kameraer (master/slave-opsætning)
Eksempel på master-slave-kameratriggering
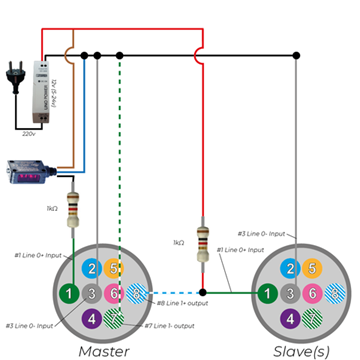
Nedenfor ses et eksempel på et masterkamera, der trigges af en fotocellesensor, med et slavekamera synkroniseret med masterkameraet.
Når triggersensoren aktiveres, udsender den et højspændingssignal, hvilket får Pin 1 på masterkameraet til også at gå høj.
Så snart en stigende flanke registreres på Pin 1 på masterkameraet, åbner kameraet forbindelsen mellem Pin 7 og Pin 8, når alle pixels er klar til at opfange lys. Som standard er Pin 7 og Pin 8 normalt lukkede (NC).
Elektrisk funktion:
Når ben 7 og 8 er lukkede:
Spændingen på begge ben er lav, og derfor forbliver ben 1 på slavekameraet også lavt.
Strømmen løber derefter fra 24 V-strømforsyningen gennem en 1K-modstand (til strømbegrænsning), derefter gennem ben 8 og ben 7 på masterkameraet og returnerer til strømforsyningens jordforbindelse.
Når ben 7 og 8 er åbne:
Spændingen på ben 7 forbliver lav, mens ben 8 på masterkameraet bliver høj. Derfor bliver ben 1 på slavekameraet også høj.
Strømmen løber nu fra 24 V-strømforsyningen gennem 1K-modstanden, derefter gennem ben 1 på slavekameraet og til sidst tilbage til strømforsyningens jordforbindelse via ben 3 på slavekameraet.
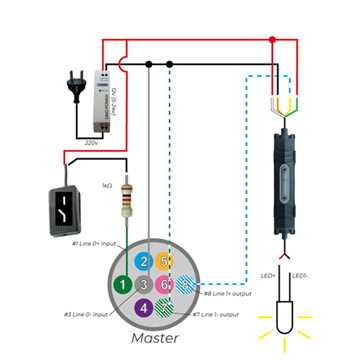
6. Udløsning af en strobe-controller med et Machine Vision Kamera
Et machine vision-kamera kan også bruges til at udløse en ekstern lyskilde via en strobe-controller. Du kan finde flere oplysninger her.
I denne opsætning:
· Kameraet genererer et triggersignal, når det optager et billede. Dette signal sendes til strobe-controlleren.
· Når strobe-controlleren modtager triggeren, forsyner den LED-lyset med strøm. Strobe-udgangen leverer et højspændingssignal, når alle kameraets pixels er klar til at registrere lys. (For et global shutter-kamera er alle pixels klar samtidigt. For Rolling shutter-kameraer er der en forsinkelse på cirka 1/framerate, før alle pixels er klar.
· LED-lyset er tilsluttet udgangen på strobe-controlleren.
· En analog fodpedalafbryder er også tilsluttet kameraets indgang. Dette muliggør manuel udløsning af kameraet, som derefter udløser lyskilden.
7. I/O-portkonfigurationer og spændingsovervejelser
Ved integration af et industrielt Machine Vision-kamera er det vigtigt at bemærke forskellene mellem GigE- og USB3-kamerastikforbindelser:
- GigE-kameraer: Kan strømforsynes via I/O-stikket
- USB3-kameraer: Er altid afhængige af USB-busspændingen til strømforsyning og kan ikke strømforsynes via I/O-stikket.
Denne forskel påvirker ikke diagrammerne for trigger af kameraet, men er afgørende ved planlægning af strømforsyningsopsætningen til dit system.
Tilslutning af triggerkabel
For at tilslutte et triggerkabel til dit kamera henvises der til manualerne for MER2 GigE Kamera I/O og MER2 USB3 Kamera I/O. Du kan downloade dem fra vores Download-side.
8. Avancerede triggerfunktioner
Vi anbefaler at bruge Line 0 som kameraindgang og Line 1 som kameraudgang. Disse linjer er optisk isolerede, hvilket sikrer forbedret driftssikkerhed og støjimmunitet.
Spændingsspecifikationer: For Line 0 & Line 1 (optisk isolerede)
- Logik 0 (ingen handling): 0V – +2.5V
- Logik 1 (handling udløst): +5V – +24V
Strømområde: 7mA – 25mA | En strømbegrænsende modstand anbefales ved spændinger over 9V.
Spændingsspecifikationer: For Line 2 & Line 3
For udvidet funktionalitet (hvis der er behov for flere i/o) kan Line 2 og Line 3 konfigureres som enten indgange eller udgange.
- Logik 0 (ingen handling): 0V – +0.6V
- Logik 1 (handling udløst): +1.9V – +24V
Bemærk: Når Line 2/3 konfigureres som indgange, skal pull-down-modstande over 1KΩ undgås, da de kan få indgangsspændingen til at overstige 0.6V og dermed forhindre korrekt detektering af Logik 0. For at forhindre beskadigelse af GPIO-ben skal GND-benet altid tilsluttes først, før der tilføres strøm til Line 2/3.
9. Yderligere udløsende funktioner
Hardwaretriggering tilbyder forskellige funktioner og muligheder for at forbedre pålideligheden og nøjagtigheden af dit kamerasystem:
- Forsinkelse ved stigende/faldende flanke: Definerer den tid, kameraet behøver for at bekræfte, at et gyldigt triggersignal er forekommet.
- Vent på frametrigger: Sikrer, at kameraoutputtet forbliver højt, indtil det er klar til at modtage den næste hardwaretrigger. Denne indstilling muliggør den højest mulige triggerhastighed.
- Inputdebouncer: Filtrerer pulser med kort varighed fra ved at indstille en minimumsvarighed for et gyldigt signal for både stigende og faldende flanker. Dette hjælper med at eliminere falske triggere forårsaget af støj.
- Triggerforsinkelse: Indfører en defineret forsinkelse mellem det tidspunkt, hvor en trigger bekræftes, og det tidspunkt, hvor kameraet udfører triggerhandlingen.
- Inputinverter: Giver brugerne mulighed for at vende inputsignallogikken ved at konfigurere indstillingen “LineInverter”.
10. Kundetilpassede I/O-funktioner og RS232 Support
Hvis din industrielle kameraapplikation kræver kundetilpassede I/O-funktioner, f.eks. brug af GPIO til RS232
kommunikation, tilbyder vi kundetilpassede firmwareløsninger.
Har du brug for en Kundetilpasset I/O-konfiguration?
Kontakt os i dag for skræddersyede løsninger, der opfylder dine specifikke krav.