
Optiske sorteringssystemer til Machine Vision

Flere og flere virksomheder i landbrugssektoren investerer i automatisering, industrielle kameraer og intelligent software (AI) anvendes til optisk kvalitetskontrol og sortering af grøntsager, frugter og planter.

industrikameraerne bruges til visualisering af maskiner eller kort sagt: en robots/computers øjne. Menneskelige handlinger erstattes af optisk inspektion og automatiserede processer. Ved hjælp af computer vision/Machine Vision bliver processerne hurtigere og mere pålidelige, hvilket betyder, at kontinuerlig og ensartet kvalitet kan garanteres.
Denne kvalitetskontrol udføres primært på grundlag af 2D area scan-kamerateknologi. Men 3D-kameraer, line scan-kameraer og hyperspektral billedbehandling er også voksende teknologier inden for landbrugssektoren.
Valg af kamera
Afhængigt af vision-opgaven skal det rette kamera vælges. Vigtige valg, der skal træffes, er:
- Interfacetype (USB3 Kamera, GigE Kamera eller 10GigE Kamera)
- Farve- eller monokromt kamera
- Global Shutter- eller Rolling shutter-kamerateknologi
- Opløsning (antal pixels i sensoren)
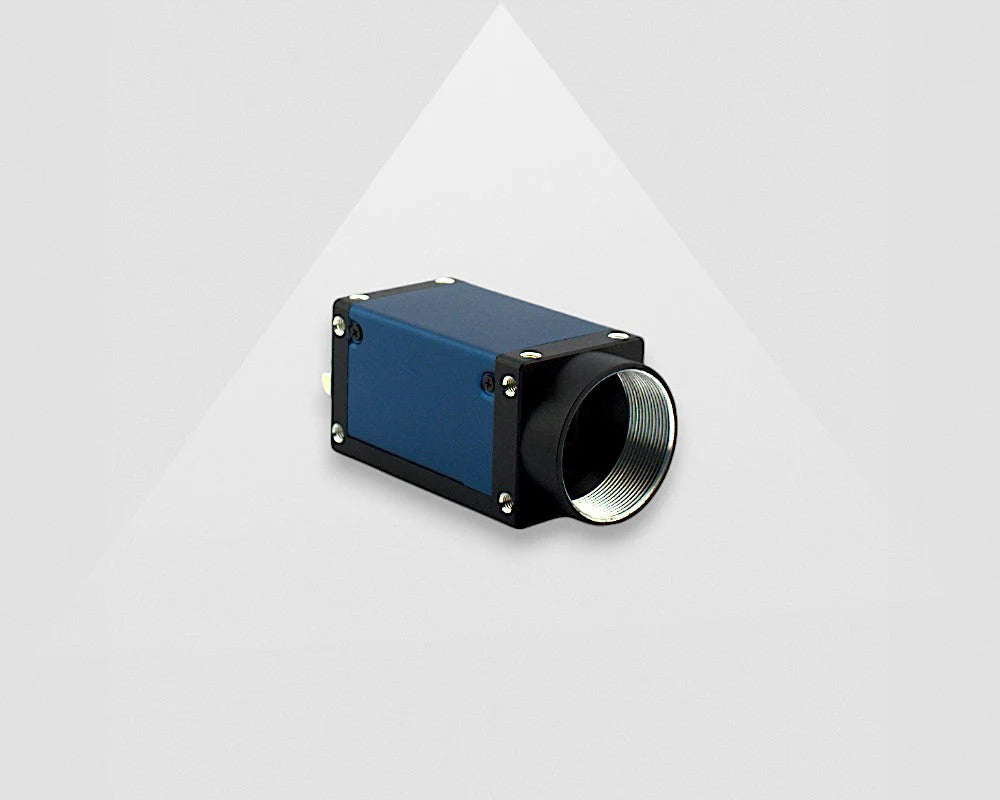
Interfacetype (USB3, GigE eller 10GigE)
Machine Vision-kameraer skal forbindes til en computer. Kamerainterfacet er forbindelsen mellem kameraet og computeren. Ingeniører foretrækker ofte et bestemt interface, men hvis dette ikke er tilfældet, er det vigtigt at kende afstanden fra kameraet til computeren. Hvis afstanden mellem kameraet og PC'en er kortere end 4,6 meter, anbefaler vi at bruge et USB3-kamera. Hvis afstanden er længere, anbefaler vi at bruge GigE-kameraer. For yderligere information anbefaler vi, at du læser følgende artikel: Sådan vælger du et Machine Vision-kamerainterface (USB3 / GigE / 5GigE / 10GigE Vision)?a at vælge?
I dette eksempel er afstanden fra kameraet til PC'en mere end 4,6 meter, så vi anbefaler at bruge et GigE-kamera. Vi anbefaler altid et kamera med PoE til vores kunder. Power over Ethernet (PoE) til GigE er designet til at levere både strøm og datakommunikation via et standard Ethernet-kabel. Dette reducerer antallet af kabler og installationstiden i applikationer, der ikke kræver en hardwaretrigger eller I/O.
Farve- eller monokromt kamera
Monokrome kameraer anvendes ofte i Machine Vision-applikationer. Hvis antallet af produkter for eksempel skal tælles, tilstedeværelsen af et objekt kontrolleres, eller der foretages målinger, er god kontrast nødvendig, og der anvendes et monokromt kamera. Farveinformationen er ikke relevant og anvendes ikke.
Desuden er en yderligere fordel ved et monokromt kamera (sort-hvidt foto/billede), at sensoren er op til 3 gange mere lysfølsom og producerer skarpe billeder sammenlignet med et farvekamera/en farvesensor.
Hvis du vil anvende farveinformation, kræves et farvekamera, også kaldet et RGB-kamera (rød, grøn, blå). RGB-kameraer anvendes ofte til inspektion af grøntsager, frugter og planter, fordi denne farveinformation bruges til kvalitetskontrol.
For eksempel kontrol af forskellige farver på pletter/defekter på frugter og grøntsager, som kan være grønne eller brune. Denne farveforskel kan ikke ses med et monokromt kamera.
Et farvekamera anvendes altid til Deep Learning-software, fordi farvebilledet giver ekstra information.
I dette eksempel anvender vi et farvekamera, fordi vi ønsker at udføre optisk kvalitetskontrol, og pletterne/defekterne kan have forskellige farver.
Global Shutter- eller Rolling Shutter-kamera
Hvis kameraet eller et objekt bevæger sig under billedoptagelse, er et Global Shutter-kamera det bedste valg. Med Global Shutter-kameraer udlæses alle kameraets linjer/pixels samtidigt. Hvis kameraet og objekterne står stille, kan et Rolling Shutter-kamera anvendes. Hvis et objekt bevæger sig, og der anvendes Rolling Shutter-kamerateknologi, vil billedet blive forvrænget. Dette skyldes, at sensoren udlæses linje for linje. For yderligere information anbefaler vi, at du læser følgende artikel: Rolling Shutter vs. Global Shutter.
I dette eksempel befinder frugt og grøntsager sig på et transportbånd til kvalitetskontrol og sortering. Transportbåndet standses ikke under kameraoptagelsen. I dette tilfælde kræves et Global Shutter-kamera.
Opløsning (antal pixels på sensor)
Følgende oplysninger er vigtige for at beregne den korrekte opløsning for kameraet:
- Den mindste detalje, de ønsker at se/inspicere
- Det område, de ønsker at inspicere (synsfelt)
Vi anbefaler normalt 3 pixels pr. mindste detalje for et stabilt vision-system. I nogle tilfælde er det også muligt at bruge 2 pixels pr. mindste detalje, men dette afhænger af, hvor god/kraftfuld softwaren er.
I dette eksempel ønsker vi et kamera, der kan se defekter på frugt og grøntsager med 1 mm nøjagtighed. Frugten og grøntsagerne befinder sig på et transportbånd, der er 80 centimeter bredt. Derfor skal det horisontale synsfelt være 800 mm, og vertikalt ønsker de at kunne se 600 mm.
Som tidligere angivet ønsker vi at bruge 3 pixels pr. mindste detalje for et stabilt vision-system.
Systemopløsning = 1mm/3pixels= 0.33333333 mm/pixel
Horisontal kameraopløsning = 800 mm (horisontalt FOV) / 0.33333333mm (systemopløsning) = 2400pixels
Vertikal kameraopløsning = 600 mm (vertikalt FOV) / 0.33333333mm (systemopløsning) = 1800pixels
Et kamera med 2400 x 1800 pixels er derfor velegnet. På baggrund af disse oplysninger kan vi vælge et kamera. MER2-503-23GC-P (IMX264) er et 5MP-kamera (2448 x 2048 pixels), der opfylder alle ovenstående krav, som vi formulerede i de foregående trin.
Objektivvalg til IMX264
Der skal vælges et korrekt objektiv til kameraet. Objektivet medfølger ikke som standard med et kamera, så objektivet skal altid købes for at færdiggøre dit computer vision-system. De Machine Vision-kameraer, vi tilbyder, har ofte et c-mount, så generelt anvendes c-mount-objektiver ofte. For at beregne det korrekte objektiv har vi brug for oplysninger om synsfeltet, arbejdsafstanden (afstanden fra kamera/objektiv til objektet) og sensorstørrelsen på det valgte kamera.
Kameraet og objektivet placeres over et transportbånd. I dette eksempel ønsker vi at placere kameraet mellem 700 mm og 1000 mm fra transportbåndet. Med et vandret FoV på 800 mm og en arbejdsafstand på 735 mm er den beregnede brændvidde for objektivet 8 mm. Se nedenfor et skærmbillede af den objektivberegner, der er tilgængelig online på vores website.

Objektivberegner
Baseret på denne beregning og kameraspecifikationerne er VA-LCM-5MP-08MM-F1.4-015 objektivet egnet.

Machine Vision-belysning til inspektion af frugt, grøntsager og planter
To stangbelysninger bruges ofte til at belyse frugter, grøntsager og planter på et transportbånd. Transportbåndet er ofte helt afskærmet fra omgivende lys for at forhindre eksterne påvirkninger og skabe diffust lys. Stangbelysningerne placeres på tværs over transportbåndet og skal dække hele båndets bredde. Objekterne belyses fra to sider. Stangbelysningerne skal placeres i en bestemt vinkel, så der næsten ikke er nogen refleksion eller skygge.
Computer vision-software til kvalitetskontrol og sortering af grøntsager, frugter og planter
Ud over hardwaren kræves computer vision-software for automatisk at genkende fejl. Kunder kan selv skrive softwarekode eller bruge eksisterende vision-softwarelicenser, såsom Zebra Aurora Vision Studio. Aurora Vision er kraftfuld Machine Vision-software, der er specielt udviklet til nemt at designe et vision-program. Takket være den grafiske grænseflade kræves der ingen programmeringskendskab for at oprette et vision-program. Softwaren har en værktøjskasse, der er egnet til at udføre mange Machine Vision-opgaver. Ved at vælge de rette værktøjer kan du nemt oprette et workflow på få minutter. Vanskelige Machine Vision-krav kan også løses ved hjælp af deep learning-tilføjelsen, som anvender kunstig intelligens til at løse komplekse detekterings- og genkendelsesproblemer.
Du kan også bruge Aurora Vision Lite, et gratis demoprogram fra Aurora Vision. Du kan indlæse billeder fra harddisken og designe dit eget vision-program ved hjælp af alle de Machine Vision-værktøjer, der er tilgængelige i Aurora vision studio.
Vi kan også oprette et prøveprogram for dig i Aurora Vision. Når du har billeder tilgængelige, kan vi oprette et prøveprogram for dig i Aurora Vision. Vi beder dig derefter om at udarbejde et specifikationsdokument med det, du ønsker at detektere, og levere ti billeder.

Machine Vision applikation
Vi håber, at ovenstående trin har hjulpet dig med at vælge den rette hardware og software til dine applikationer til kvalitetskontrol og sortering af grøntsager, frugter og planter med computer vision. Hvis du har yderligere spørgsmål, kan du altid kontakte os. Vi har opbygget mange års erfaring og viden inden for Machine Vision-industrien. Vi rådgiver gerne, og kunder kan kontakte os for teknisk support.