
Pick & Place-system med et computer vision-kamera

Korrekt integration af computer vision-kameraer er meget vigtig for pluk-og-placer-visionssystemer inden for automatisering. Kort sagt er pluk-og-placer-automatisering processen, hvor maskiner opsamler produkter og flytter dem til angivne placeringer. Forestil dig en produktionslinje, hvor produkter flyttes fra én beholder til en anden. Præcision er afgørende, og det muliggøres ved at have det mest egnede industrielle kamera i din opsætning. Uanset om du vil bruge det i din emballagefacilitet, på et logistiklager eller i et produktionsanlæg, tilbyder vores industrielle kameraer den vision-løsning, du har brug for til dit pluk-og-placer-system. Denne artikel fokuserer primært på at bruge en robotarm udstyret med et computer vision-kamera til denne opgave.

computer vision-kameraet, der er monteret på robotarmen, sikrer nøjagtig identifikation og positionering af produkter i en kasse. Ved hjælp af billedbehandling fastlægger systemet den præcise orientering af hver enkelt genstand. På denne måde sikres det, at robotarmen griber genstandene korrekt og placerer dem organiseret på en palle.
I blot fem trin vejleder denne artikel dig i at vælge den rette computer vision-kamerahardware til dit pick-and-place-system.
Computer vision kameraudvalg
I dette specifikke tilfælde startede vores Machine Vision-ekspert med en anbefaling til hovedkomponenten i pick & place-vision-systemet: det industrielle kamera. Nogle specifikationer er afgørende ved valg af det mest egnede kamera:
Kamera-interface
Der findes en række interfaces at vælge imellem til et vision-system såsom pick and place-robotapplikationen. USB3 og GigE er de interfaces, der anvendes mest af vores kunder. USB3-interfacet er ideelt til projekter, hvor afstanden mellem pc og kamera maksimalt er 4,6 meter. Kabellængden er begrænset, eller der bør anvendes særlige aktive high-flex-kabler. Dette anbefales i dette robot-vision-system; mere om dette kan findes senere i denne artikel i afsnittet “Vision System Attributes”. Derudover har USB3-kameraer fire gange så stor båndbredde som GigE-kameraer. I modsætning til USB3-interfacet er GigE-kameraer fremragende til projekter, hvor afstanden mellem pc og kamera er op til 100 meter.
I denne applikation var en høj båndbredde ikke påkrævet, og afstanden mellem pc og kamera var kun 4 meter. Kunden foretrak dog, at kamera-installationen skulle være så enkel som muligt. Vores erfaring viser, at GigE opleves som en mere stabil forbindelse, mens et USB3-kamera er hurtigt og nemt at installere. Derfor anbefalede Machine Vision-eksperten at anvende et USB3-interface computer vision-kamera.
Farve- eller monokromkamera?
Alle vores standard computer vision-kameraer, som almindeligvis anvendes til applikationer såsom et pick & place-robot visionsystem, fås både i monokrom og farve. Til vores kundes applikation var der behov for et farvekamera. Dette skyldes ønsket om at kunne skelne forskellige farvede produkter fra hinanden.
Global shutter vs. Rolling shutter
Vi har to typer computer vision-kameraer til rådighed: Global shutter-kameraer og Rolling shutter-kameraer. Forskellen mellem disse to er overordnet forklaret i denne artikel om Global shutter vs. Rolling shutter-kameraer. Den primære forskel er, at global shutter-kameraer er perfekte til vision-systemer, hvor kameraet eller objektet bevæger sig, mens billederne optages. Derimod er rolling shutter-kameraer bedre egnet til vision-systemer, hvor både objektet og kameraet står stille, når billederne tages. Rolling shutter-kameraer er ideelle til en stationær opsætning, lidt mere begrænsede, men derfor mere prisvenlige.
Til dette pick & place-vision-system anbefalede Machine Vision-eksperten at anvende et global shutter-kamera. Dette er baseret på, at robotarmen, som kameraet er monteret på, kan bevæge sig, når billederne optages.
Opløsning for industrielt kamera
Vores kunde specificerede, at han ønskede en systemopløsning på mindst 0,3 mm/pixel inden for et synsfelt på 500 x 375 mm. Med denne minimumsopløsning bør de kunne udføre følgende inspektionsaktiviteter:
🔸 Præcis formkontrol: For at kunne udvælge alle produkter skal computer vision-kameraet kunne bestemme produkternes form. Da produkterne både kan være rektangulære og kvadratiske, er præcis formkontrol vigtig.
🔸 Præcis dimensionskontrol: Produkterne, som skal opsamles af robotarmen, findes i fire forskellige størrelser. Det mindste produkt er 10x5 cm, mens det største produkt er 10x25 cm. Kameraet skal ved hjælp af yderligere billedbehandlingssoftware præcist bestemme produkternes dimensioner for at kunne opsamle dem korrekt.
🔸 Præcis farvekontrol: Som nævnt kan produkterne have forskellige farver. Baggrunden skal kunne skelnes fra produkterne. Derfor er tilstrækkelig opløsning til præcis farvekontrol vigtig.
Valg af objektiv til Pick & Place-system
Et kamera kan ikke bruges uden et objektiv. For at finde ud af, hvilket C-mount objektiv der er mest egnet til 3MP USB3-kameraet, udførte Machine Vision-eksperten nogle beregninger i vores objektivberegner. Beregningen var baseret på specifikationerne:
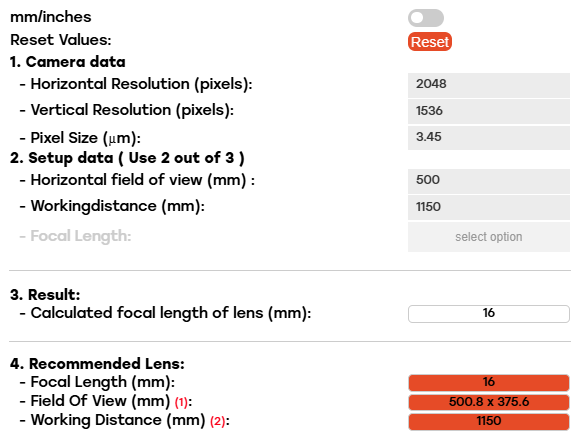
Påkrævet synsfelt = 500x375mm
Maksimal arbejdsafstand = 1300mm
Objektivberegneren viser, at ved en arbejdsafstand på præcis 1300mm er objektivets beregnede brændvidde 18MM. Dette C-mount objektiv med denne brændvidde findes ikke, og derfor anbefales et objektiv med en brændvidde på 16MM. Arbejdsafstanden kan reduceres til 1150mm for et synsfelt på 500x375mm. Dette vises på skærmbilledet fra objektivberegneren.
Til dette pick & place-vision-system anbefalede Machine Vision-eksperten at bruge vores lysfølsomme 16MM C-mount objektiv i kombination med 3MP computer vision-kameraet. Objektivet har et minimumsblændetal på F1.4, hvilket gør det til et af de mest lysfølsomme objektiver, vi tilbyder. Desuden er objektivets opløsningsevne 160lp/mm for et kamera med en pixelstørrelse på 3.45 µm.
Vision-systemattributter
En opsætning til Pick & Place-visionsystemet er ikke komplet uden tilføjelse af det nødvendige kameratilbehør. Kunden havde ikke behov for et vandtæt kamerahus, ekstra I/O-kabler til triggerfunktion eller andet tilbehør. Ikke desto mindre blev følgende to egenskaber tilføjet til systemet.
Highflex USB3-kabler til robotarm
For at sikre en stabil forbindelse mellem USB3-kameraet og pc'en anbefaler vi altid vores USB3-kabler til vores kunder. Til dette specifikke pick & place-visionsystem foreslog maskin vision-eksperten at bruge vores aktive Highflex USB3-kabler. Vores Highflex-kabler er designet til brug i applikationer, hvor de udsættes for kontinuerlige bevægelser. I dette tilfælde bevæger robotarmen sig kontinuerligt, og kunden vil drage fordel af at bruge Highflex USB3-kabler i stedet for et standard 4,6 m USB3-kabel. Highflex-kablerne omfatter skruefastgørelse, holder længere og er mere modstandsdygtige over for bevægelser. Afstanden mellem kameraet og pc'en er cirka 4 meter, og derfor kan vores 5 meter USB3 Highflex-kabler anvendes.
Monteringsplade til computer vision-kamera
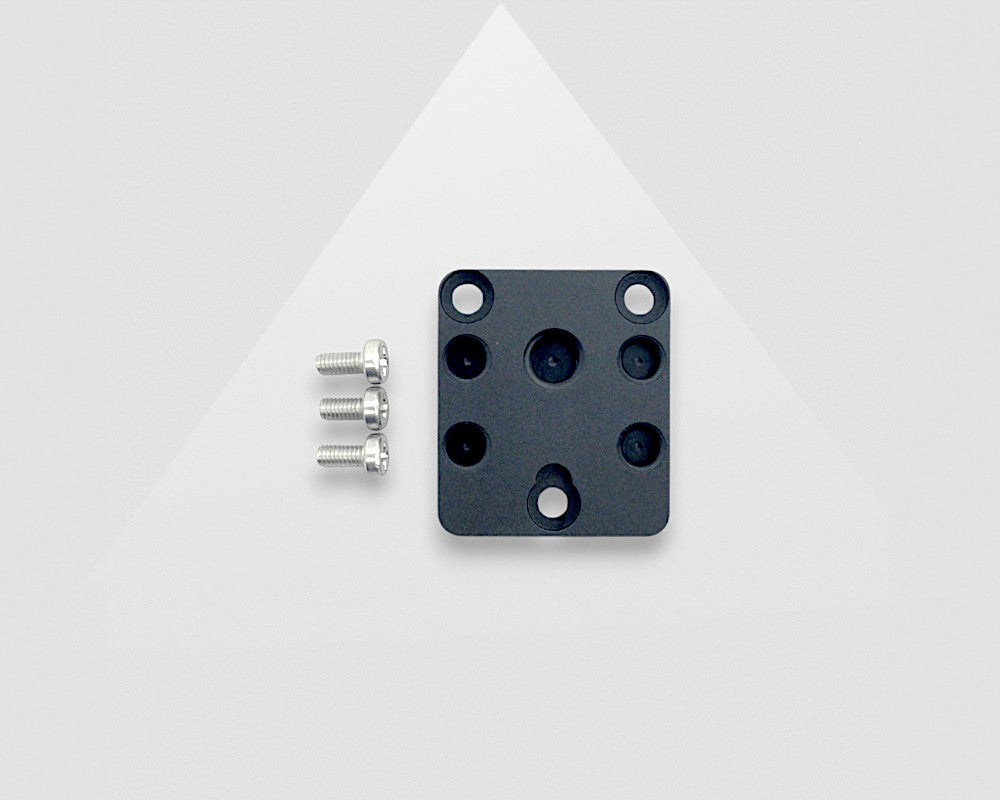
I en vision-applikation, hvor en robotarm bevæger sig kontinuerligt, såsom dette pick & place-system, er korrekt kameramontering afgørende. For at lette monteringen af kameraet kan en af vores monteringsplader anvendes. Ved at bruge en monteringsplade til at montere kameraet på robotarmen beskadiges computer vision-kameraet ikke. Vores 3MP-kamera er en del af MER2-seriens kameraer og kan derfor bruges sammen med denne monteringsplade til MER2-kameraer.
Vision Integrator til pick & place-maskine
Da denne kunde var uerfaren i at bruge computer vision-kameraer til et pick & place-system, ønskede kunden yderligere support under integrationen. Hos VA Imaging specialiserer vi os i at tilbyde hardware og fremragende produktsupport fra Machine Vision-eksperter. Selvom vores Technical Support-ingeniører er lokalt tilgængelige (f.eks. i Nederlandene og Tyskland), omfatter vores ekspertise ikke integration af billedbehandlingssoftwaren og besøg på stedet hos dig for at implementere al hardware.
For applikationer som denne pick & place-maskine med vision-kameraer har vi dog partnere, der gerne hjælper. I lande som Tyskland, Nederlandene og Belgien kan disse partnervirksomheder arbejde problemfrit med vores computer vision-kameraer og varetage software- og on-site-integration. Derfor har vi for denne specifikke kunde sat dem i kontakt med en af vores partnere, der er specialiseret i pick & place-systemer, hvor et Machine Vision-kamera er integreret.
Support til Pick & Place Vision-systemer
Ønsker du, at vi sætter dig i kontakt med en af vores partnere, en vision-integrator? Eller kan en af vores Machine Vision-eksperter hjælpe dig med at skabe dit eget Pick & Place-visionsystem med computer vision-kameraer? Tøv ikke med at kontakte os ved at bruge formularen nedenfor!