
Positionsdetektion til objektplacering ved hjælp af Computer Vision

Forestil dig en emballeringsproces, der kører som et urværk. Hver kasse placeres præcist, og hvert trin automatiseres for maksimal effektivitet. Dette er styrken ved Machine Vision i praksis. I dag har emballagevirksomheder tendens til at automatisere så mange processer som muligt.
Derved bliver selve processen mere effektiv med hensyn til hastighed og kvalitet, samtidig med at risikoen for menneskelige fejl minimeres. Derfor er det vigtigt at have den rette opsætning til opgaven for at gøre den så effektiv og funktionel som muligt.

Derfor kan du i denne artikel se et eksempel på, hvilken opsætning der kan bruges til at automatisere en emballeringsproces ved at lære maskineriet at registrere og placere et objekt på den korrekte placering. Desuden vil du i de følgende afsnit se en eksempelsituation, hvor en VA Imaging-ingeniør forsynede en kunde med den mest egnede opsætning til deres applikation. Nogle af de nævnte elementer og emner har desuden links til dem, så det om nødvendigt er muligt at finde flere oplysninger om den fremhævede frase.
I denne casestudie undersøger vi, hvordan VA Imaging hjalp en emballagevirksomhed med at automatisere placeringen af kasser på et transportbånd. Denne gentagne opgave var tilbøjelig til fejl og ineffektivitet. Ved at implementere et Machine Vision-system havde virksomheden til formål at opnå:
- Øget hastighed og kapacitet
- Forbedret nøjagtighed og ensartethed
- Reducerede omkostninger til manuelt arbejde
Valg af det bedste Machine Vision Kamera
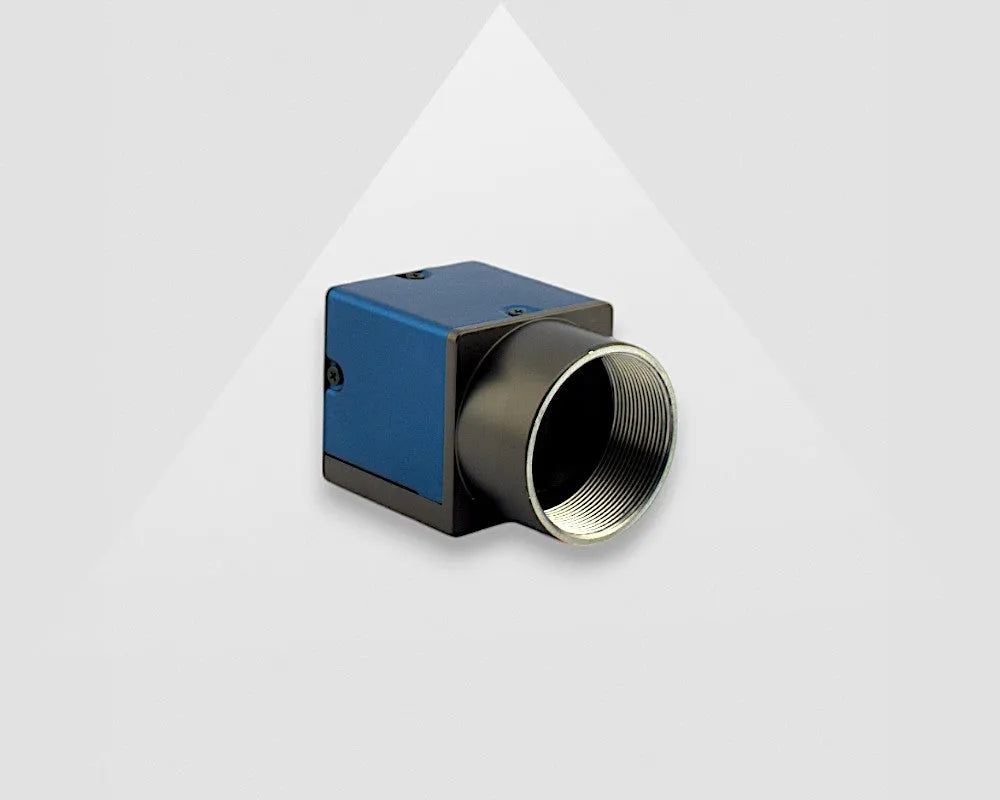
For at komme i gang med at opbygge en fungerende opsætning skal der vælges et industrielt kamera, som passer bedst til applikationen. I denne situation var det kamera, der blev anbefalet til kunden, 1,6 MP USB3.0 'MER2-160-227U3M'-kameraet. Det er et kamera på 1,6 megapixel, udstyret med en Global Shutter, en Sony IMX273-sensor og i stand til at opnå en billedhastighed på 227 fps. Dette kamera blev naturligvis valgt for at opfylde kundens krævede specifikationer.
Kunden angav, at afstanden mellem maskineriet, som kameraet skal forbindes til, og pc'en er omkring 2,5 meter. Hvis afstanden mellem kameraet og pc'en er under 4,6 meter, anbefaler vi oftest at anvende en USB3.0-kameragrænseflade, fordi denne grænseflade passer perfekt til applikationer, der kræver høj opløsning og høj billedhastighed.
Ved valg mellem et monokromt kamera eller et farvekamera angav kunden, at farve ikke er nødvendig for at registrere positionen, hvor objektet skal placeres. Kunden blev derfor anbefalet at anvende et monokromt kamera, som også er 3 gange mere lysfølsomt sammenlignet med et farvekamera.
Desuden foregår hele denne proces på et transportbånd, hvilket betyder, at den position, der skal registreres, konstant er i bevægelse, så et global shutter-kamera var en god tilføjelse til opsætningen. Hvis der er behov for mere information om Global eller Rolling Shutter, kan den findes i VA Imaging’ Knowledge Center.
En anden vigtig faktor, der skal fastlægges ved valg af et kamera, der passer til den pågældende applikation, er opløsningen. I dette scenarie oplyste kunden, at objektet, der skulle placeres, var en kasse med dimensionerne 100x100 mm, og det ønskede FOV var 800x600 mm. Baseret på disse oplysninger var det sikkert at antage, at det foreslåede kamera på 1,6 megapixel med en Sony IMX273-sensor og en opløsning på 1440x1080 pixel vil passe perfekt.
Valg af det optimale objektiv til automatisering af emballeringsprocessen
Det tidligere foreslåede MER2-160-227U3M kamera har en Sony IMX273-sensor med en optisk størrelse på 1/2,9”. Den bedste måde at finde ud af, hvilket objektiv der passer bedst til opsætningen, er at bruge den online objektivberegner. I dette tilfælde var de specifikationer, der var nødvendige for at angive det korrekte objektiv, det horisontale synsfelt og arbejdsafstanden. Desuden anvendes kameraets opløsning og pixelstørrelse til at identificere opsætningens faktiske FOV (se beregningerne nedenfor som reference).
For at fastlægge den korrekte position for placering af objektet blev et FOV på 800x600mm identificeret i sammenhæng med en arbejdsafstand mellem 950 og 1000mm. Efter afprøvning af forskellige arbejdsafstande var det endelige valg en arbejdsafstand på 972mm med et faktisk FOV på 800x600mm.
Derfor blev det objektiv, der passer bedst til disse krav – det 5MP 06mm brændvidde 'VA-LCM-5MP-06MM-F1.4-015' forvrængningsfri objektiv – anbefalet.

Objektivberegner

Machine Vision-belysning til registrering af objektplacering
Selvom det monokrome kamera tilbød øget lysfølsomhed, var yderligere belysning nødvendig for optimal objektdetektion og for at lære maskinen, hvor kassen skulle placeres. Derfor blev der foreslået en Machine Vision-belysningsløsning. For at registrere objektets placering blev det anbefalet at anvende fire 'Barlysserie VA-BL3'.
Ved hjælp af de fire barlys var området, hvor objektet skulle placeres, tydeligt synligt og let genkendeligt for maskinen. Naturligvis kan opsætning af belysningen i visse situationer være lidt vanskelig, så hvis der er spørgsmål, er du velkommen til at kontakte en af vores eksperter.
Desuden kan det i nogle situationer forekomme, at refleksion med denne opsætning er uundgåelig. For at imødegå dette anbefales løsninger såsom polariserende lys, polariserende filtre til lysene eller et polariserende filter til objektivet.
Den korrekte software til opsætningen
For at færdiggøre opsætningen er den sidste manglende del en computer vision-software. I dette tilfælde vil den anbefalede software blive brugt til at hjælpe maskinen med at registrere den korrekte position for placering af en kasse under emballeringsprocessen. Da VA Imaging-produkter er GenIcam-kompatible, kan de anvendes med forskellige tredjepartssoftwareløsninger som MvTec Halcon, Ni Labview, Cognex Vision Pro, Matlab, OpenCV og Arm Board.
Til den indledende opsætning og konfiguration af kameraparametre anbefaler vi DAHENG IMAGING SDK. Dette brugervenlige SDK understøtter populære programmeringssprog som C++, C# og Python, hvilket gør det nemt for udviklere at integrere vision-systemet.
Det er også vigtigt at bemærke, at SDK'et er kompatibelt med både industrielle pc'er og ARM-platforme, herunder, men ikke begrænset til, NVIDIA TX-serien og Raspberry Pi. Desuden er Windows, Linux og Android systemer, der understøtter denne software. Der er dog ingen support på den industrielle side for Notably og Apple MAC OS, men hvis det er nødvendigt, kan ingeniører, der anvender Windows eller Linux på MAC, køre en virtuel maskine.
Til denne applikation søgte kunden dog en enkel løsning, der ville være nem at bruge. Vi anbefalede Zebra Aurora Vision Software, særligt at starte med den gratis lite-version. Denne brugervenlige software tilbyder en grafisk grænseflade, der forenkler objektdetektion og systemstyring.
Applikationer til registrering af lignende positioner med computer vision
Den anbefalede opsætning kan også anvendes til forskellige andre applikationer. Ud over at blive anvendt i emballeringsprocesser kan den også bruges i situationer som fremstilling og aftapning. Kort sagt kan du bruge den til mange forskellige applikationer, der kræver placering af et objekt i en bestemt position.
Support vedrørende applikation til objektplacering
Machine Vision tilbyder en effektiv løsning til automatisering af objektplacering. Ved omhyggeligt at vælge kameraer, objektiver, belysning og software kan virksomheder opnå betydelige forbedringer i deres produktionsprocesser.
Hvis du har brug for hjælp eller ønsker at automatisere objektplacering i din egen drift, så kontakt vores Machine Vision-eksperter i dag! Du er velkommen til at kontakte os via formularen nedenfor, hvorefter du vil blive kontaktet af en af vores Machine Vision-eksperter.