
Cámaras de Visión Artificial para clasificación y reciclaje de residuos

La tecnología avanzada, como la visión por máquina, desempeña un papel cada vez más crucial en la mejora de los procesos de clasificación y reciclaje de residuos. Un sistema de visión con cámaras de visión por máquina hace que el reciclaje sea más rápido y preciso. Por lo general, estas cámaras se instalan sobre las cintas transportadoras en las plantas de reciclaje. A medida que los residuos avanzan por la cinta, las cámaras capturan imágenes de alta calidad de los objetos. Mediante software de Visión por computadora, las cámaras de visión por máquina pueden reconocer rápidamente diferentes materiales como plásticos, metales y papel. Este proceso automatizado ayuda a clasificar los residuos correctamente, reduciendo errores y ahorrando tiempo y dinero.

Uno de los clientes de VA Imaging se puso en contacto para obtener ayuda en la selección de una configuración de cámara de
visión artificial adecuada para la clasificación de residuos. Uno de nuestros expertos en visión asesoró a la empresa de reciclaje sobre una configuración completa basada en las especificaciones de su aplicación. Este artículo describe en solo 5 pasos cómo se seleccionaron todos los componentes de visión para el sistema de clasificación y reciclaje de residuos. ¿Desea recibir asesoramiento personalizado para su aplicación? Simplemente comparta algunas especificaciones de su proyecto a continuación y nos pondremos en contacto con usted.
Selección de cámara para sistema de clasificación de residuos
El asesoramiento sobre la configuración adecuada para la aplicación de clasificación de residuos comienza con la selección de una cámara de visión artificial adecuada. El experto en visión de VA Imaging recomendó utilizar nuestra cámara de 16 MP ‘ME2S-1610-24U3C’ con el sensor Sony IMX542 debido
a los siguientes requisitos solicitados por el cliente.
En primer lugar, se recomendó una interfaz USB3 como interfaz de cámara. Esto se basó en el hecho de que el cliente podía beneficiarse de un ancho de banda cuatro veces mayor en comparación con una cámara GigE. Además, la interfaz USB3 se recomienda para aplicaciones en las que la distancia entre el PC y la cámara no sea superior a 4.6 metros debido a la longitud limitada del cable. En la aplicación del cliente, esta longitud era de aproximadamente 4 metros. Asimismo, era necesario detectar diferentes colores de residuos. Por ello, se recomendó una cámara en color.
Además, se optó por utilizar una cámara con global shutter en lugar de una cámara con rolling shutter. Las cámaras con global shutter se utilizan en aplicaciones en las que la cámara o el objeto se mueven mientras se captura la imagen. En este caso, la cinta transportadora se mueve y no se detiene durante la captura de imágenes. Una cámara con rolling shutter, que funciona muy bien para aplicaciones estacionarias, no es adecuada para este fin. El uso de una cámara con rolling shutter provocaría mucha distorsión de imagen debido al movimiento. Todas las latas, botellas y demás residuos de la cinta transportadora podrían aparecer «inclinados» o «ladeados». En aplicaciones industriales como la clasificación de residuos, esta distorsión provoca una detección imprecisa porque algunos residuos pueden no aparecer como son realmente. Una cámara con global shutter evita estos errores al capturar imágenes realistas y sin distorsiones. Puede encontrar más información sobre Global shutter frente a Rolling shutter en este artículo de nuestro Centro de conocimiento.

El cliente no sabía qué resolución se requería para reconocer los diferentes tipos de residuos. Por ello, nuestro experto en visión artificial se ofreció a ayudar a calcularla basándose en dos especificaciones: el campo de visión (FOV) requerido en mm y la resolución del sistema (mm/píxel). La cinta transportadora por la que se desplazan los residuos tiene una anchura de 425mm que debía mostrarse. La altura no era importante. Se requería una resolución del sistema de al menos 0,1mm/píxel.
Basándose en esta información, debía seleccionarse una cámara de visión artificial con al menos 4250 píxeles de ancho. Nuestra cámara de 16MP resultó ser una excelente solución. Esta cámara tiene 5320x3032 píxeles, lo que da como resultado una resolución del sistema de incluso 0,08mm/píxel. El cálculo se muestra en la Figura 1, el cálculo de resolución creado en Microsoft Excel.
En conclusión, esta cámara a color de 16MP con el sensor IMX542 ofrece una solución asequible de cámara de visión artificial para la clasificación y el reciclaje de residuos, a la vez que aprovecha la alta resolución y sensibilidad a la luz.

Selección de objetivo para cámara IMX542
Para que la cámara de visión de 16MP funcione, el experto en visión de VA Imaging seleccionó un objetivo C-mount adecuado para la cámara. El experto en visión calculó el objetivo con la distancia focal correcta basándose nuevamente en dos especificaciones: el campo de visión (FOV) en mm y la distancia de trabajo en mm. La distancia de trabajo es la distancia desde el objeto hasta la cámara. Además, es importante seleccionar un objetivo adecuado para el tamaño del sensor de la cámara de 16MP. La cámara con sensor de 16MP tiene un tamaño de sensor de imagen de 1.1”, el Sony IMX542
Para calcular el objetivo C-mount más adecuado para esta cámara de visión por máquina, VA Imaging ofrece su propia herramienta de cálculo de objetivos en línea. En función de la resolución de la cámara, el campo de visión requerido y la distancia de trabajo, se puede calcular la distancia focal. El cliente indicó que quería ver al menos 425 mm de ancho a una distancia de trabajo entre 950 y 1350 mm.

Nuestro objetivo C-mount de 35MM ‘VA-LCM-25MP-35MM-F2.4-120’ resultó ser un excelente objetivo para la cámara de 16MP. Utilizar nuestro objetivo de 35MM a una distancia de trabajo de aproximadamente 1056mm da como resultado un campo de visión de 425x242mm. Esto se muestra en la Figura 2, el cálculo de la distancia focal del objetivo.

Accesorios para el sistema de clasificación de residuos
Las cámaras de visión por máquina, como la cámara de 16MP, deben conectarse a un pc. Para garantizar una conexión estable entre este pc y la cámara de visión por máquina, el experto en visión por máquina recomendó utilizar uno de los cables USB3 de VA Imaging. Para este sistema de visión de clasificación de residuos, se recomendó nuestro cable USB3 de 4,6 metros en función de que la distancia entre el pc del cliente y la cámara es de 4 metros.
Además, nuestro soporte de montaje para trípode para esta cámara con sensor IMX542 fue seleccionado por el experto en visión para facilitar la integración del sistema de reconocimiento de residuos.
Iluminación de visión por máquina para el reconocimiento de residuos
Se recomienda encarecidamente añadir iluminación para visión artificial a un sistema de visión como esta aplicación de clasificación de residuos. El cliente informó al experto en visión artificial de VA Imaging de que el entorno de la fábrica donde se instalará la configuración no estaba bien iluminado. Por ello, decidieron colocar una caja cerrada alrededor de la cinta transportadora donde se detectarán los residuos.
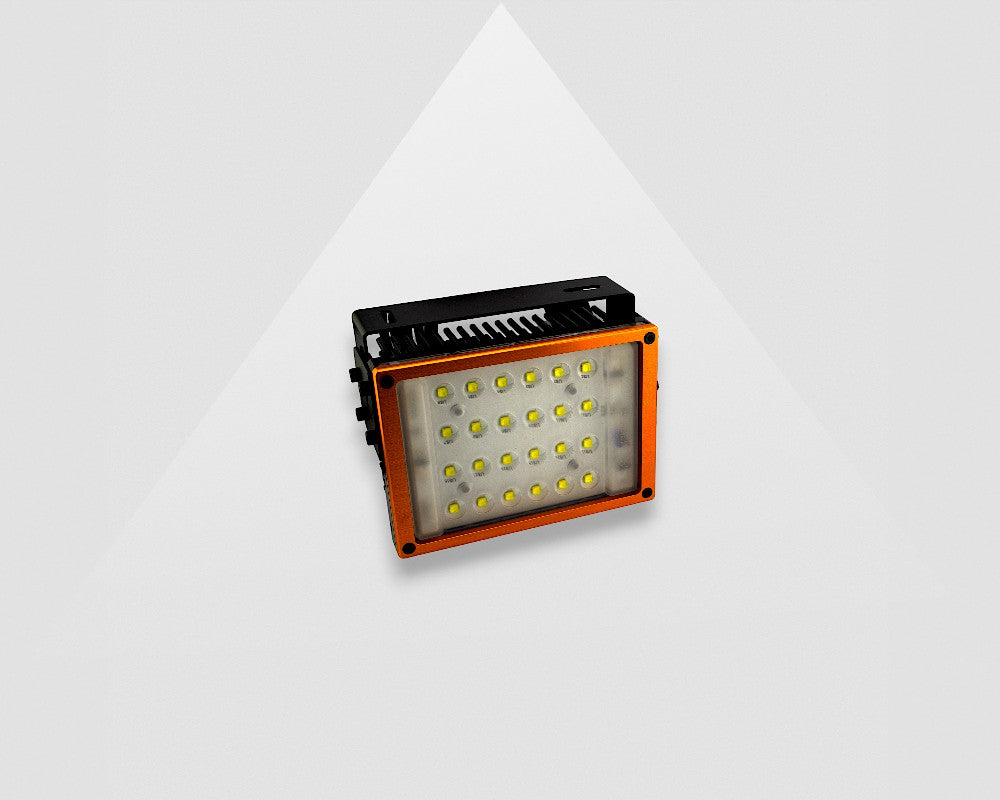
Los productos en la cinta transportadora son muy diversos. Desde latas hasta botellas, de todo tipo de materiales y colores, deben detectarse para una correcta clasificación de residuos y su posterior reciclaje. Para iluminar todos los residuos de la forma más uniforme posible y con una reflexión mínima, se recomienda utilizar 2 de nuestros focos LED: Luz LED spot industrial VA SL-90x80-W. Una de las mayores ventajas para este sistema de clasificación de residuos es que las luces LED spot incluyen tres lentes ópticas. Al elegir la lente óptica adecuada (30,60 o 90 grados), pueden colocarse en el ángulo óptico que proporciona la luz más adecuada para la aplicación. Ofrece una gran flexibilidad al cliente.
Para excluir toda la luz ambiental de la fábrica, nuestro experto en visión artificial también recomendó construir una caja alrededor de la cinta transportadora. El consejo es que la caja sea, por ejemplo mediante pintura, completamente blanca por dentro. A continuación, coloque los LED spot en dos lados interiores de la caja y oriéntelos hacia arriba. De este modo, la luz 'rebota' hacia el techo de la caja y baja sobre los residuos situados en la cinta transportadora. La luz se distribuirá uniformemente.
Para alimentar las dos luces LED, se recomendó nuestra fuente de alimentación de 24V 150W. Esta fuente de alimentación funciona como controlador de iluminación, permitiendo activar y regular la intensidad de los LED spot. Además, se pueden seleccionar cables de extensión en nuestro sitio web si se desea.
Software de procesamiento de imágenes para el reconocimiento de residuos
Este cliente específico no tenía experiencia previa en la selección de hardware para un sistema de clasificación de residuos por visión. Sin embargo, su empresa tenía mucha experiencia en la escritura e implementación de software. Para esta aplicación de visión por máquina de clasificación de residuos, el cliente prefirió desarrollar su propio software en Python. Decidieron consultar nuestro SDK gratuito para programas de ejemplo, incluida la muestra de Python para adquirir imágenes. Uno de los artículos en nuestro Knowledge Center proporciona más información sobre el uso de una muestra de Python con PyCharm.
Para la programación inicial, se utilizó nuestro Software Development Kit (SDK) gratuito para capturar y guardar imágenes y configurar los parámetros de la cámara para la clasificación de residuos. El SDK es compatible con sistemas operativos como Windows, Linux y Android, y es compatible con PC convencionales e industriales y plataformas ARM. El SDK admite lenguajes de programación como C++, C#/.NET y, para este sistema de visión: Python.
Soporte para aplicaciones de visión por máquina
¿Le gustaría recibir soporte de uno de nuestros expertos en visión por máquina para la mejor solución de visión por máquina para la clasificación de residuos? ¿O para otra aplicación similar de reciclaje o gestión de basura? No dude en ponerse en contacto utilizando el formulario a través de este enlace: Soporte para Aplicación de Visión.