
Système Pick & Place avec caméra de vision par ordinateur


La caméra de vision par ordinateur, montée sur le bras du robot, assure une identification et un positionnement précis des produits dans une boîte. Grâce au traitement de l'image, le système détermine l'orientation exacte de chaque article. De cette manière, on s'assure que le bras du robot saisit correctement les articles et les place sur une palette de manière organisée.
En cinq étapes seulement, cet article vous guide dans le choix du bon matériel de caméra de vision par ordinateur pour votre système de prélèvement et de placement.
Sélection des caméras de vision par ordinateur
Dans ce cas spécifique, notre expert en vision industrielle a commencé par recommander le composant principal du système de vision de pick & place : la caméra industrielle. Quelques spécifications sont essentielles lors de la sélection de la caméra la plus adaptée :
Interface de la caméra
Différentes interfaces sont disponibles pour un système de vision tel que l'application de robot de pick and place. USB3 et GigE sont les interfaces les plus utilisées par nos clients. L'interface USB3 est idéale pour les projets où la longueur entre le PC et la caméra est au maximum de 4,6 mètres. La longueur du câble est limitée, ou des câbles actifs haute flexibilité spéciaux doivent être utilisés. Cela est conseillé dans ce système de vision robotique ; vous trouverez plus d'informations à ce sujet plus loin dans cet article, dans la section « Attributs du système de Vision ». De plus, les caméras USB3 disposent d'une bande passante quatre fois supérieure à celle des caméras GigE. Contrairement à l'interface USB3, les caméras GigE sont idéales pour les projets où la longueur entre le PC et la caméra atteint jusqu'à 100 mètres.
Dans cette application, une bande passante élevée n'était pas requise et la distance entre le PC et la caméra n'était que de 4 mètres. Cependant, le client souhaitait que l'installation de la caméra soit aussi simple que possible. Notre expérience montre que GigE est perçu comme une connexion plus stable ; toutefois, une caméra USB3 est rapide et facile à installer. Pour cette raison, l'expert en vision industrielle a conseillé d'utiliser une caméra de vision par ordinateur à interface USB3.
Caméra couleur ou monochrome ?
Toutes nos caméras de vision par ordinateur standard, qui sont couramment utilisées pour des applications telles qu'un système de vision robotisé de type « pick & place », sont disponibles à la fois en monochrome et en couleur. Pour l'application de notre client, une caméra couleur était nécessaire. Cela s'explique par la volonté de distinguer des produits de couleurs différentes les uns des autres.
Obturateur global vs. obturateur roulant
Nous disposons de deux types de caméras de vision par ordinateur : Les caméras à obturateur global et les caméras à obturateur roulant. La différence entre ces deux types de caméras est expliquée en détail dans cet article sur les caméras à obturateur global et les caméras à obturateur mobile. La principale différence est que les caméras à obturateur global sont parfaites pour les systèmes de vision dans lesquels la caméra ou l'objet se déplace pendant que les images sont capturées. En revanche, les caméras à obturateur mobile sont mieux adaptées aux systèmes de vision dans lesquels l'objet et la caméra sont immobiles lorsque les images sont prises. Les caméras à obturateur roulant sont idéales pour une installation stationnaire, un peu plus limitée, mais donc plus abordable.
Pour ce système de vision « pick & place », l'expert en vision industrielle a recommandé d'utiliser une caméra à obturateur global. Cette recommandation est basée sur le fait que le bras du robot, auquel la caméra est attachée, peut bouger lorsque les images sont capturées.
Résolution de caméra industrielle
Notre client a indiqué qu’il souhaitait disposer d’une résolution système d’au moins 0,3mm/pixel dans un champ de vision de 500 x 375mm. Avec cette résolution minimale, il devrait être en mesure d’effectuer les activités d’inspection suivantes :
🔸 Contrôle précis de la forme : Afin de prélever tous les produits, la caméra de vision par ordinateur doit pouvoir déterminer la forme des produits. Étant donné que les produits peuvent être à la fois rectangulaires et carrés, un contrôle précis de la forme est important.
🔸 Contrôle dimensionnel précis : Les produits qui doivent être prélevés par le bras robotisé existent en quatre tailles différentes. Le plus petit produit mesure 10x5 cm, tandis que le plus grand produit mesure 10x25 cm. La caméra doit, avec un logiciel supplémentaire de traitement d’images, déterminer précisément les dimensions des produits afin de les prélever correctement.
🔸 Contrôle précis des couleurs : Comme mentionné, les produits peuvent avoir différentes couleurs. L’arrière-plan doit être distingué des produits. C’est pourquoi une résolution suffisante pour un contrôle précis des couleurs est importante.
Sélection de l'objectif pour le système Pick & Place
Une caméra ne peut pas être utilisée sans objectif . Pour déterminer quel objectif à monture C est le plus adapté à la caméra USB3 3MP, l'expert en vision industrielle a effectué des calculs dans notre calculateur d'objectif. Le calcul était basé sur les spécifications suivantes :
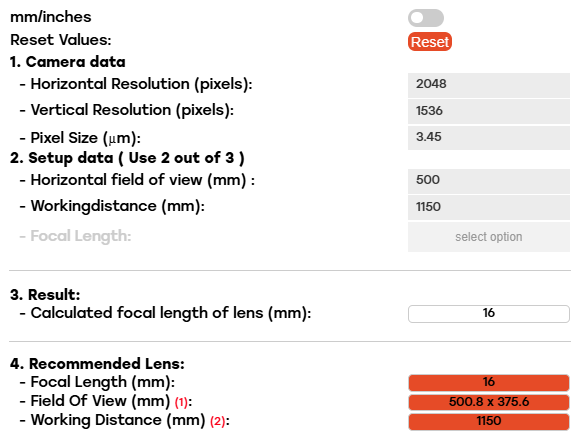
Champ de vision requis = 500x375mm
Distance de travail maximale = 1300mm
Le calculateur d'objectif indique qu'à une distance de travail de exactement 1300mm, la distance focale calculée de l'objectif est de 18MM. Cet objectif à monture C avec cette distance focale n'existe pas, c'est pourquoi un objectif avec une distance focale de 16MM est recommandé. La distance de travail peut être réduite à 1150mm pour un champ de vision de 500x375mm. Cela est illustré dans la capture d'écran du calculateur d'objectif.
Pour ce système de vision de pick & place, l'expert en vision industrielle a conseillé d'utiliser notre objectif à monture C 16MM sensible à la lumière en combinaison avec la caméra de vision par ordinateur 3MP. L'objectif a un nombre F minimal de F1.4, ce qui en fait l'un des objectifs les plus sensibles à la lumière que nous proposons. De plus, le pouvoir de résolution de l'objectif est de 160lp/mm pour une caméra avec une taille de pixel de 3.45 µm.
Système de vision Attributs
L'installation du système de vision Pick & Place n'est pas complète si l'on n'ajoute pas les accessoires nécessaires à la caméra. Le client n'avait pas besoin d'un boîtier de caméra étanche, de câbles E/S supplémentaires pour le déclenchement ou d'autres accessoires. Néanmoins, les deux attributs suivants ont été ajoutés au système.
Câbles USB3 HighFlex pour bras robotisé
Pour garantir une connexion stable entre la caméra USB3 et le PC, nous conseillons toujours à nos clients d’utiliser nos câbles USB3. Pour ce système de vision de pick & place spécifique, l’expert en vision industrielle a suggéré d’utiliser nos câbles USB3 actifs HighFlex. Nos câbles HighFlex sont conçus pour être utilisés dans des applications où ils sont soumis à des mouvements continus. Dans ce cas, le bras robotisé se déplace continuellement, le client bénéficiera de l’utilisation de câbles USB3 HighFlex au lieu d’un câble USB3 standard de 4,6 m. Les câbles HighFlex incluent un verrouillage à vis, durent plus longtemps et sont plus résistants aux mouvements. La distance entre la caméra et le PC est d’environ 4 mètres, et par conséquent nos câbles USB3 HighFlex de 5 mètres peuvent être utilisés.
Plaque de montage pour caméra de vision par ordinateur
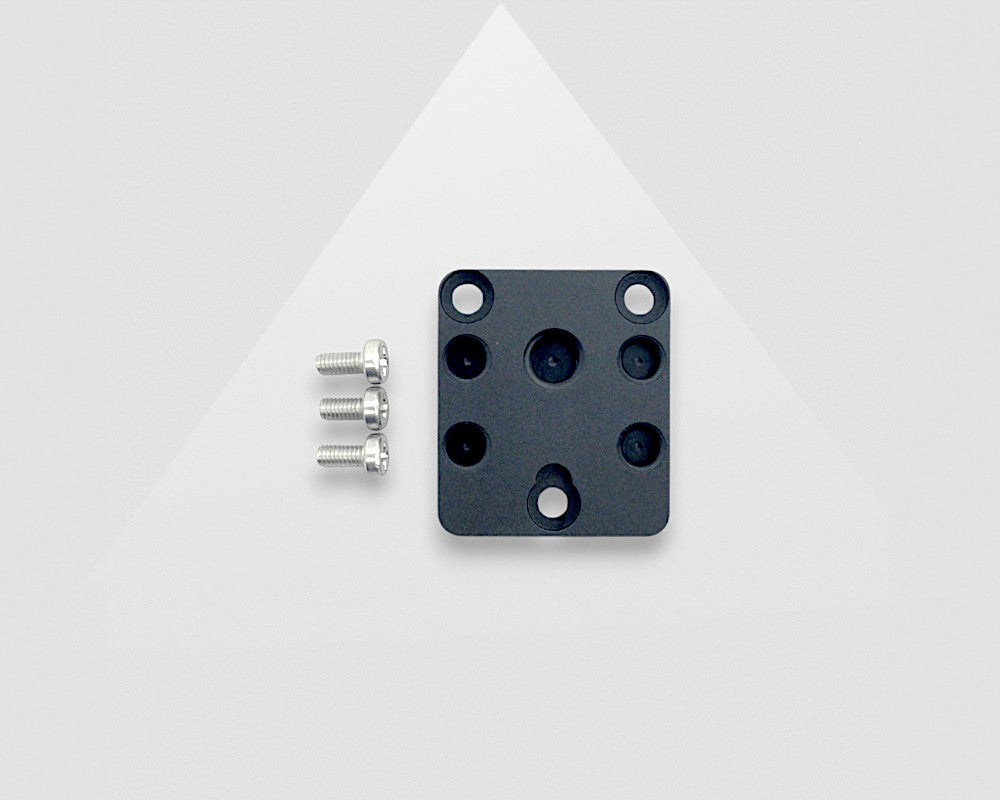
Dans une application de vision où un bras robotisé se déplace continuellement, comme dans ce système de pick & place, un montage correct de la caméra est essentiel. Pour faciliter le montage de la caméra, l’une de nos plaques de montage peut être utilisée. En utilisant une plaque de montage pour monter la caméra sur le bras robotisé, la caméra de vision par ordinateur elle-même ne sera pas endommagée. Notre caméra 3MP fait partie de la série de caméras MER2, et peut donc être utilisée en combinaison avec cette plaque de montage pour caméras MER2.
Intégrateur de vision pour machine pick & place
N'ayant aucune expérience dans l'utilisation de caméras de vision par ordinateur pour un système de pick-and-place, ce client souhaitait bénéficier d'une assistance supplémentaire lors de l'intégration. Chez VA Imaging, nous sommes spécialisés dans la fourniture de matériel et d'un excellent support produit par des experts en vision industrielle. Bien que nos ingénieurs du support technique soient disponibles localement (par exemple aux Pays-Bas et en Allemagne), notre expertise ne s'étend pas à l'intégration du logiciel de traitement d'image ni à la visite sur site pour la mise en œuvre de tout le matériel.
Cependant, pour des applications telles que cette machine de pick-and-place avec caméras de vision, nous disposons de partenaires disponibles et prêts à vous aider. Dans des pays comme l'Allemagne, les Pays-Bas et la Belgique, ces entreprises partenaires peuvent travailler en toute transparence avec nos caméras de vision par ordinateur et prendre en charge l'intégration logicielle et l'intégration sur site. C'est pourquoi, pour ce client spécifique, nous l'avons mis en contact avec l'un de nos partenaires, spécialisé dans les systèmes de pick-and-place intégrant une caméra de vision industrielle.
Prise en charge des systèmes de vision Pick & Place
Souhaitez-vous que nous vous mettions en contact avec l'un de nos partenaires, un intégrateur de vision ? Ou l'un de nos experts en vision industrielle peut-il vous aider à créer votre propre système de vision Pick & Place avec des caméras de vision par ordinateur ? N'hésitez pas à nous contacter via le formulaire ci-dessous !