
Machine vision-systemer for optisk sortering

Stadig flere selskaper i landbrukssektoren investerer i automatisering, industrielle kameraer og smart programvare (AI) brukes til optisk kvalitetskontroll og sortering av grønnsaker, frukt og planter.

Industrielle kameraer brukes til visualisering av maskiner, eller enkelt sagt: øynene til en robot/datamaskin. Menneskelige handlinger erstattes av optisk inspeksjon og automatiserte prosesser. Ved hjelp av computer vision/machine vision blir prosessene raskere og mer pålitelige, noe som betyr at kontinuerlig og konsekvent kvalitet kan garanteres.
Denne kvalitetskontrollen utføres hovedsakelig på grunnlag av 2D-arealskannkamerateknologi. Men 3D-kameraer, linjeskannkameraer og hyperspektral bildebehandling er også teknologier i vekst innen landbrukssektoren.
Kameravalg
Avhengig av vision-oppgaven må riktig kamera velges. Viktige valg som må tas, er:
- Grensesnitttype (USB3 Kamera, GigE Kamera eller 10GigE Kamera)
- Farge- eller monokromt kamera
- Global Shutter- eller Rolling shutter-kamerateknologi
- Oppløsning (antall piksler på sensoren)
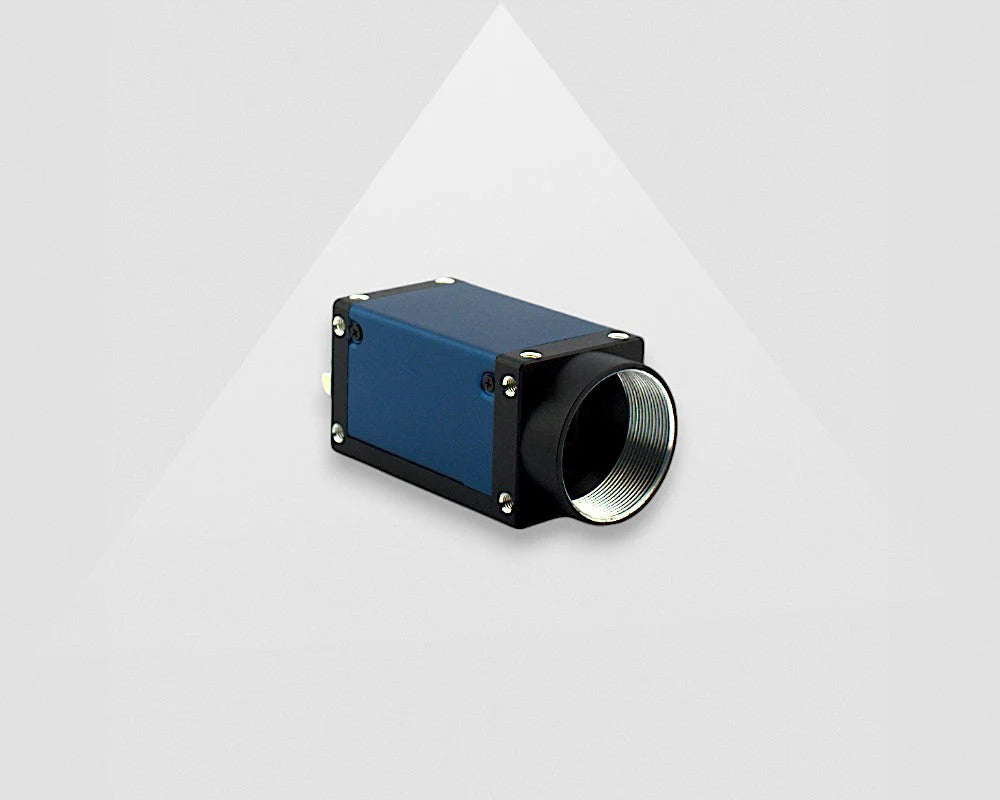
Grensesnitttype (USB3, GigE eller 10GigE)
Machine vision-kameraer må kobles til en datamaskin. Kameragrensesnittet er forbindelsen mellom kameraet og datamaskinen. Ingeniører har ofte en preferanse for et bestemt grensesnitt, men hvis dette ikke er tilfelle, er det viktig å vite avstanden fra kameraet til datamaskinen. Hvis avstanden mellom kameraet og PC-en er kortere enn 4,6 meter, anbefaler vi å bruke et USB3-kamera. Hvis avstanden er lengre, anbefaler vi å bruke GigE-kameraer. For mer informasjon anbefaler vi at du leser følgende artikkel: Hvordan velge et maskinsynskameragrensesnitt (USB3 / GigE / 5GigE / 10GigE Vision)?a skal velges?
I dette eksempelet er avstanden fra kameraet til PC-en mer enn 4,6 meter, så vi anbefaler å bruke et GigE-kamera. Vi anbefaler alltid et kamera med PoE til kundene våre. Power over Ethernet (PoE) for GigE er utviklet for å levere både strøm og datakommunikasjon over en standard Ethernet-kabel. Dette reduserer antall kabler og installasjonstiden i applikasjoner som ikke krever en maskinvare-trigger eller I/O.
Farge- eller monokromkamera
Monokrome kameraer brukes ofte i machine vision-applikasjoner. For eksempel brukes et monokromt kamera dersom antall produkter skal telles, tilstedeværelsen av et objekt skal kontrolleres eller det skal utføres målinger, ettersom det kreves god kontrast. Fargeinformasjonen er ikke relevant og brukes ikke.
I tillegg er en ytterligere fordel med et monokromt kamera (svart-hvitt-foto/bilde) at sensoren er opptil 3 ganger mer lysfølsom og produserer skarpere bilder enn et fargekamera/en fargesensor.
Hvis du ønsker å bruke fargeinformasjon, kreves et fargekamera, også kalt et RGB-kamera (rød, grønn, blå). RGB-kameraer brukes ofte til å inspisere grønnsaker, frukt og planter, fordi denne fargeinformasjonen brukes til kvalitetskontroll.
For eksempel for å kontrollere ulike farger på flekker/defekter på frukt og grønnsaker, som kan være grønne eller brune. Denne fargeforskjellen kan ikke ses med et monokromt kamera.
Et fargekamera brukes alltid for Deep Learning-programvare, fordi fargebildet gir ekstra informasjon.
I dette eksempelet bruker vi et fargekamera, fordi vi ønsker å utføre optisk kvalitetskontroll, og flekkene/defektene kan ha ulike farger.
Global Shutter- eller Rolling Shutter-kamera
Hvis kameraet eller et objekt beveger seg mens bilder tas, er et Global Shutter-kamera det beste valget. Med Global Shutter-kameraer leses alle linjer/piksler i kameraet ut samtidig. Hvis kameraet og objektene står stille, kan et Rolling Shutter-kamera brukes. Hvis et objekt beveger seg og Rolling Shutter-kamerateknologi brukes, vil bildet bli forvrengt. Dette skyldes at sensoren leses ut linje for linje. For mer informasjon anbefaler vi at du leser følgende artikkel: Rolling Shutter vs Global Shutter.
I dette eksempelet befinner frukt og grønnsaker seg på et transportbånd for kvalitetskontroll og sortering. Transportbåndet stoppes ikke under bildeopptak med kameraet. I dette tilfellet kreves et Global Shutter-kamera.
Oppløsning (antall piksler i sensoren)
Følgende informasjon er viktig for å beregne riktig oppløsning for kameraet:
- Den minste detaljen de ønsker å se/inspektere
- Området de ønsker å inspisere (synsfelt)
Vi anbefaler vanligvis 3 piksler per minste detalj for et stabilt visionsystem. I noen tilfeller er det også mulig å bruke 2 piksler per minste detalj, men dette avhenger av hvor god/kraftig programvaren er.
I dette eksempelet ønsker vi et kamera som kan se defekter på frukt og grønnsaker med 1 mm nøyaktighet. Frukten og grønnsakene befinner seg på et transportbånd som er 80 centimeter bredt. Det horisontale synsfeltet må derfor være 800 mm, og vertikalt ønsker de å kunne se 600 mm.
Som tidligere angitt ønsker vi å bruke 3 piksler per minste detalj for et stabilt visionsystem.
Systemoppløsning = 1 mm/3 piksler = 0,33333333 mm/piksel
Horisontal kameraoppløsning = 800 mm (horisontalt synsfelt) / 0,33333333 mm (systemoppløsning) = 2400 piksler
Vertikal kameraoppløsning = 600 mm (vertikalt synsfelt) / 0,33333333 mm (systemoppløsning) = 1800 piksler
Et kamera med 2400 x 1800 piksler er derfor egnet. Basert på denne informasjonen kan vi velge et kamera. MER2-503-23GC-P (IMX264) er et 5 MP-kamera (2448 x 2048 piksler) som oppfyller alle kravene ovenfor som vi formulerte i de foregående trinnene.
Objektivvalg for IMX264
Et korrekt objektiv må velges for kameraet. Objektivet følger ikke som standard med et kamera, så objektivet må alltid kjøpes for å fullføre computer vision-systemet ditt. Maskinsynskameraene vi tilbyr, har ofte en c-mount, så generelt brukes ofte c-mount-objektiver. For å beregne riktig objektiv trenger vi informasjon om synsfeltet, arbeidsavstanden (avstanden fra kamera/objektiv til objektet) og sensorstørrelsen til det valgte kameraet.
Kameraet og objektivet plasseres over et transportbånd. I dette eksempelet ønsker vi å plassere kameraet mellom 700 mm og 1000 mm fra transportbåndet. Med et horisontalt synsfelt på 800 mm og en arbeidsavstand på 735 mm er den beregnede brennvidden til objektivet 8 mm. Se nedenfor et skjermbilde av objektivkalkulatoren som er tilgjengelig på nettstedet vårt.

Objektivkalkulator
Basert på denne beregningen og kameraspesifikasjonene er VA-LCM-5MP-08MM-F1.4-015 objektivet egnet.

Machine vision-belysning for inspeksjon av frukt, grønnsaker og planter
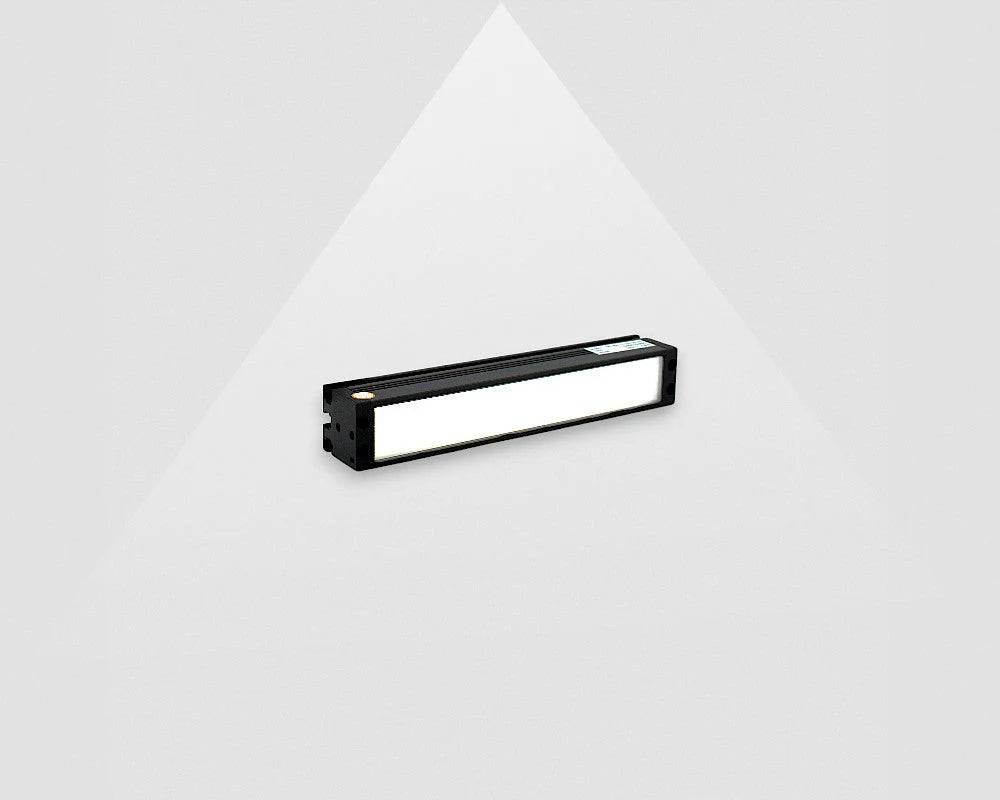
To stanglys brukes ofte til å belyse frukt, grønnsaker og planter på et transportbånd. Transportbåndet er ofte helt avskjermet fra omgivelseslys for å forhindre ytre påvirkninger og for å skape diffust lys. Stanglysene plasseres på tvers over transportbåndet og må dekke hele båndets bredde. Objektene belyses fra to sider. Stanglysene må plasseres i en bestemt vinkel, slik at det nesten ikke oppstår refleksjoner eller skygger.
Programvare for Computer vision for kvalitetskontroll og sortering av grønnsaker, frukt og planter
I tillegg til maskinvaren kreves computer vision-programvare for automatisk å gjenkjenne defekter. Kunder kan skrive programvarekode selv eller bruke eksisterende lisenser for vision-programvare, for eksempel Zebra Aurora Vision Studio. Aurora Vision er kraftig machine vision-programvare som er spesielt utviklet for enkel utforming av et vision-program. Takket være det grafiske grensesnittet kreves ingen programmeringskunnskaper for å opprette et vision-program. Programvaren har en verktøykasse som er egnet for å utføre mange machine vision-oppgaver. Ved å velge riktige verktøy kan du enkelt opprette en arbeidsflyt i løpet av få minutter. Krevede machine vision-krav kan også løses ved hjelp av deep learning-tillegget, som bruker kunstig intelligens til å løse komplekse deteksjons- og gjenkjenningsproblemer.
Du kan også bruke Aurora Vision Lite, et gratis demoprogram fra Aurora Vision. Du kan laste inn bilder fra harddisken og utforme ditt eget vision-program ved hjelp av alle machine vision-verktøyene som er tilgjengelige i Aurora vision studio.
Vi kan også opprette et prøveprogram for deg i Aurora Vision. Når du har bilder tilgjengelig, kan vi opprette et prøveprogram for deg i Aurora Vision. Vi ber deg deretter om å opprette et spesifikasjonsdokument med det du ønsker å oppdage, og legge ved ti bilder.

Machine vision applikasjon
Vi håper at trinnene ovenfor har hjulpet deg med å velge riktig maskinvare og programvare for kvalitetskontroll og sortering av grønnsaker, frukt og planter med computer vision-applikasjoner. Hvis du har ytterligere spørsmål, kan du alltid kontakte oss. Vi har opparbeidet oss mange års erfaring og kunnskap innen machine vision-bransjen. Vi gir gjerne råd, og kundene kan kontakte oss for teknisk support.