
Pick-and-place-system med et Computer Vision-kamera

Riktig integrasjon av computer vision-kameraer er svært viktig for pick & place-visionsystemer innen automatisering. Enkelt sagt er pick and place-automatisering prosessen der maskiner plukker opp produkter og flytter dem til angitte steder. Se for deg en produksjonslinje der produkter flyttes fra én beholder til en annen. Presisjon er avgjørende, og å ha det mest egnede industrielt kamera i oppsettet ditt muliggjør dette. Enten du skal bruke det i emballasjeanlegget ditt, et logistikklager eller et produksjonsanlegg, tilbyr våre industrielle kameraer den vision-løsningen du trenger for pick and place-systemet ditt. Denne artikkelen fokuserer hovedsakelig på bruk av en robotarm utstyrt med et computer vision-kamera til denne oppgaven.

Computer Vision-kameraet, montert på robotarmen, sikrer nøyaktig identifisering og posisjonering av produkter i en eske. Ved hjelp av bildebehandling bestemmer systemet den nøyaktige orienteringen til hver enkelt gjenstand. På denne måten sikres det at robotarmen griper gjenstandene korrekt og plasserer dem organisert på en pall.
I løpet av bare fem trinn veileder denne artikkelen deg i å velge riktig Computer Vision-kamera-maskinvare for pick-and-place-systemet ditt.
Valg av kamera for Computer vision
I dette spesifikke tilfellet startet vår machine vision-ekspert med en anbefaling for hovedkomponenten i pick & place-visionsystemet: det industrielle kameraet. Noen spesifikasjoner er avgjørende ved valg av det best egnede kameraet:
Kameragrensesnitt
Det finnes en rekke grensesnitt å velge mellom for et visionsystem, som for eksempel pick and place-robotapplikasjonen. USB3 og GigE er de mest brukte grensesnittene blant kundene våre. USB3-grensesnittet er ideelt for prosjekter der avstanden mellom PC og kamera er maksimalt 4,6 meter. Kabellengden er begrenset, eller det bør brukes spesielle aktive high-flex-kabler. Dette anbefales i dette robotvisionsystemet. Mer informasjon om dette finnes senere i denne artikkelen i avsnittet «Vision System-attributter». I tillegg har USB3-kameraer fire ganger båndbredden til GigE-kameraer. I motsetning til USB3-grensesnittet er GigE-kameraer svært godt egnet for prosjekter der avstanden mellom PC og kamera er opptil 100 meter.
I denne applikasjonen var høy båndbredde ikke nødvendig, og avstanden mellom PC og kamera var kun 4 meter. Kunden foretrakk imidlertid at kamerainstallasjonen skulle være så enkel som mulig. Vår erfaring viser at GigE oppleves som en mer stabil tilkobling, mens et USB3-kamera er raskt og enkelt å installere. Av denne grunn anbefalte machine vision-eksperten å bruke et Computer Vision-kamera med USB3-grensesnitt.
Farge- eller monokromkamera?
Alle våre standard computer vision-kameraer, som ofte brukes til applikasjoner som et pick & place-robotvisionsystem, er tilgjengelige både i monokrom og farge. For kundens applikasjon var det nødvendig med et fargekamera. Dette skyldes ønsket om å skille produkter med ulike farger fra hverandre.
Global shutter vs. Rolling shutter
Vi har to typer computer vision-kameraer tilgjengelig: Global shutter-kameraer og Rolling shutter-kameraer. Forskjellen mellom disse to er overordnet forklart i denne artikkelen om Global shutter vs. Rolling shutter-kameraer. Hovedforskjellen er at global shutter-kameraer er perfekte for visionsystemer der kameraet eller objektet beveger seg mens bilder tas. Derimot er rolling shutter-kameraer bedre egnet for visionsystemer der både objektet og kameraet står stille når bildene tas. Rolling shutter-kameraer er svært godt egnet for et stasjonært oppsett, noe mer begrenset, men derfor mer prisgunstige.
For dette pick-and-place-visjonsystemet anbefalte machine vision-eksperten å bruke et global shutter-kamera. Dette er basert på at robotarmen, som kameraet er festet til, kan bevege seg når bildene tas.
Oppløsning for industrikamera
Kunden vår spesifiserte at han ønsket å ha en systemoppløsning på minst 0,3 mm/piksel innenfor et synsfelt på 500 x 375 mm. Med denne minsteoppløsningen bør de kunne utføre følgende inspeksjonsaktiviteter:
🔸 Presis formkontroll: For å plukke alle produktene bør Computer Vision-kameraet kunne fastslå produktenes form. Siden produktene kan være både rektangulære og kvadratiske, er presis formkontroll viktig.
🔸 Presis dimensjonskontroll: Produktene som skal plukkes opp av robotarmen, kommer i fire forskjellige størrelser. Det minste produktet er 10 x 5 cm, mens det største produktet er 10 x 25 cm. Kameraet skal, med ekstra programvare for bildebehandling, presist fastslå produktenes dimensjoner for å plukke dem opp korrekt.
🔸 Presis fargekontroll: Som nevnt kan produktene ha forskjellige farger. Bakgrunnen må kunne skilles fra produktene. Derfor er tilstrekkelig oppløsning for presis fargekontroll viktig.
Objektivvalg for Pick & Place-system
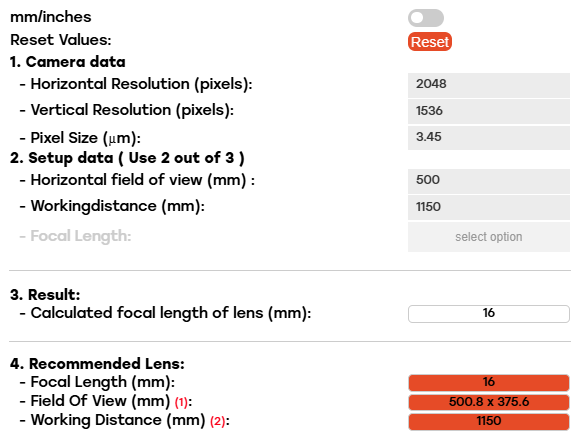
Et kamera kan ikke brukes uten et objektiv. For å finne ut hvilket C-mount-objektiv som er best egnet for 3MP USB3-kameraet, utførte machine vision-eksperten noen beregninger i vår objektivkalkulator. Beregningen var basert på spesifikasjonene:
Påkrevd synsfelt = 500x375mm
Maksimal arbeidsavstand = 1300mm
Objektivkalkulatoren viser at ved en arbeidsavstand på nøyaktig 1300mm er den beregnede brennvidden til objektivet 18MM. Et C-mount-objektiv med denne brennvidden finnes ikke, derfor anbefales et objektiv med 16MM brennvidde. Arbeidsavstanden kan reduseres til 1150mm for et synsfelt på 500x375mm. Dette vises i skjermbildet fra objektivkalkulatoren.
For dette pick & place-visionsystemet anbefalte machine vision-eksperten å bruke vårt lyssterke 16MM C-mount-objektiv i kombinasjon med 3MP Computer Vision-kameraet. Objektivet har et minste F-tall på F1.4, noe som gjør det til ett av de mest lyssterke objektivene vi tilbyr. I tillegg er objektivets oppløsningsevne 160lp/mm for et kamera med en pikselstørrelse på 3.45 µm.
Attributter for Vision-systemer
Et oppsett for Pick & Place-visionsystemet er ikke komplett uten å legge til nødvendig kameratilbehør. Kunden hadde ikke behov for et vanntett kamerahus, ekstra I/O-kabler for triggering eller annet tilbehør. Likevel ble de følgende to attributtene lagt til systemet.
Highflex USB3-kabler for robotarm
For å garantere en stabil forbindelse mellom USB3-kameraet og PC-en anbefaler vi alltid kundene våre våre USB3-kabler. For dette spesifikke pick & place-visjonsystemet foreslo eksperten innen maskin vision å bruke våre aktive Highflex USB3-kabler. Våre Highflex-kabler er utviklet for bruk i applikasjoner der de utsettes for kontinuerlige bevegelser. I dette tilfellet beveger robotarmen seg kontinuerlig, og kunden vil ha nytte av å bruke Highflex USB3-kabler i stedet for en standard 4,6 m USB3-kabel. Highflex-kablene har skruelås, vil vare lenger og er mer motstandsdyktige mot bevegelser. Avstanden mellom kameraet og PC-en er omtrent 4 meter, og derfor kan våre 5 meter USB3 Highflex-kabler brukes.
Monteringsplate for Computer Vision-kamera
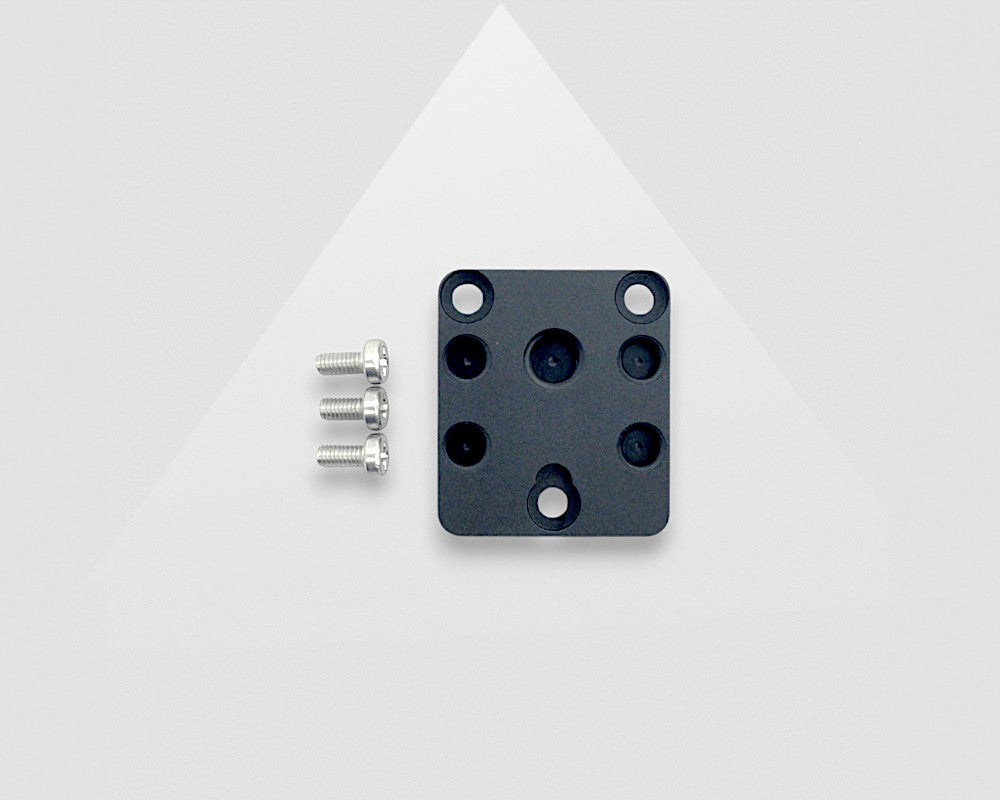
I en vision-applikasjon der en robotarm beveger seg kontinuerlig, som i dette pick & place-systemet, er korrekt kameramontering avgjørende. For å forenkle monteringen av kameraet kan en av våre monteringsplater brukes. Ved å bruke en monteringsplate for å montere kameraet på robotarmen vil selve Computer Vision-kameraet ikke bli skadet. Vårt 3MP-kamera er en del av MER2-seriens kameraer, og kan derfor brukes i kombinasjon med denne monteringsplaten for MER2-kameraer.
Vision-integrator for pick-and-place-maskin
Som uerfaren i bruk av computer vision-kameraer for et pick & place-system ønsket denne kunden ekstra support under integrasjonen. Hos VA Imaging spesialiserer vi oss på å tilby maskinvare og utmerket produktsupport fra eksperter innen machine vision. Selv om våre Technical Support-ingeniører er tilgjengelige lokalt (f.eks. i Nederland og Tyskland), omfatter ikke vår ekspertise integrasjon av bildebehandlingsprogramvaren og besøk på stedet hos deg for å implementere all maskinvare.
For applikasjoner som denne pick & place-maskinen med vision-kameraer har vi imidlertid partnere som gjerne hjelper til. I land som Tyskland, Nederland og Belgia kan disse partnerbedriftene arbeide sømløst med våre computer vision-kameraer og ta seg av programvaren og integrasjonen på stedet. Derfor har vi for denne spesifikke kunden satt dem i kontakt med en av våre partnere som spesialiserer seg på pick & place-systemer der et maskinsynskamera er integrert.
Support for Pick & Place Vision-systemer
Ønsker du at vi skal sette deg i kontakt med en av våre partnere, en vision-integrator? Eller kan en av våre machine vision-eksperter hjelpe deg med å lage ditt eget Pick & Place-visjonsystem med computer vision-kameraer? Ikke nøl med å ta kontakt ved å bruke skjemaet nedenfor!