
Posisjonsdeteksjon for objektplassering ved bruk av Computer Vision

Se for deg en emballasjeprosess som går som et urverk. Hver eske plasseres nøyaktig, og hvert trinn automatiseres for maksimal effektivitet. Dette er kraften i machine vision i praksis. I dag har emballasjebedrifter en tendens til å automatisere så mange prosesser som mulig.
Ved å gjøre dette blir selve prosessen mer effektiv når det gjelder hastighet og kvalitet, samtidig som sannsynligheten for menneskelige feil minimeres. Derfor er det viktig å ha riktig oppsett for oppgaven, slik at den blir så effektiv og funksjonell som mulig.

Derfor kan du i denne artikkelen se et eksempel på hvilket oppsett som kan brukes til å automatisere en pakkeprosess ved å lære maskineriet å oppdage og plassere et objekt på riktig sted. Videre vil du i de følgende avsnittene se en eksempelsituasjon der en VA Imaging-ingeniør ga en kunde det mest egnede oppsettet for deres applikasjon. I tillegg har noen av de nevnte elementene og emnene lenker, slik at det ved behov er mulig å finne mer informasjon om den uthevede frasen.
I denne casestudien utforsker vi hvordan VA Imaging hjalp et emballasjeselskap med å automatisere plasseringen av esker på et transportbånd. Denne repetitive oppgaven var utsatt for feil og ineffektivitet. Ved å implementere et maskinsynssystem hadde selskapet som mål å oppnå:
- Økt hastighet og gjennomstrømning
- Forbedret nøyaktighet og konsistens
- Reduserte kostnader til manuelt arbeid
Velge det beste Maskinsyn-kameraet
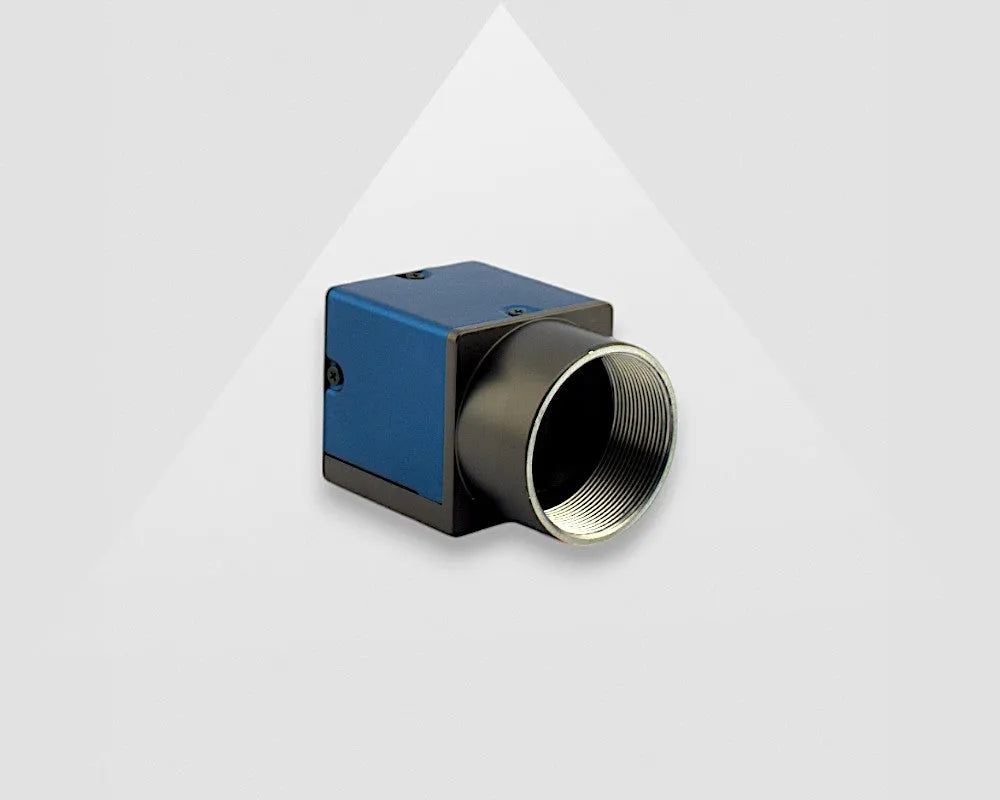
For å starte med å bygge et fungerende oppsett, må et industrielt kamera velges som passer best for applikasjonen. I denne situasjonen ble kameraet som ble anbefalt kunden, 1,6 MP USB3.0 'MER2-160-227U3M'-kameraet. Det er et kamera med 1,6 megapiksel, utstyrt med Global Shutter og en Sony IMX273-sensor, og det kan oppnå en bildefrekvens på 227 fps. Dette kameraet ble naturligvis valgt for å oppfylle kundens nødvendige spesifikasjoner.
Kunden spesifiserte at avstanden mellom maskineriet kameraet skal kobles til og PC-en er omtrent 2,5 meter. Dersom avstanden mellom kameraet og PC-en er mindre enn 4,6 meter, foreslår vi som regel å bruke et USB3.0-kameragrensesnitt, fordi dette grensesnittet passer perfekt til applikasjoner som krever høy oppløsning og høy bildefrekvens.
Ved valg mellom monokromt kamera og fargekamera spesifiserte kunden at farge ikke er nødvendig for å registrere posisjonen der objektet skal plasseres. Kunden ble derfor rådet til å bruke et monokromt kamera, som også er 3 ganger mer lysfølsomt sammenlignet med et fargekamera.
Videre skjer hele denne prosessen på et transportbånd, noe som betyr at posisjonen som skal registreres, er i konstant bevegelse. Et global shutter-kamera var derfor et godt tillegg til oppsettet. Dersom det er behov for mer informasjon om Global eller Rolling Shutter, finnes dette i VA Imaging’ Kunnskapssenter.
En annen viktig faktor ved valg av et kamera som passer til applikasjonen, er oppløsningen. I dette scenariet informerte kunden oss om at objektet som skulle plasseres, var en boks med dimensjonene 100 x 100 mm, og ønsket FOV var 800 x 600 mm. Basert på denne informasjonen var det trygt å anta at det foreslåtte kameraet med 1,6 megapiksel, Sony IMX273-sensor og en oppløsning på 1440 x 1080 piksler ville passe perfekt.
Valg av optimalt objektiv for automatisering av emballeringsprosessen
Det tidligere foreslåtte MER2-160-227U3M kameraet har en Sony IMX273-sensor med en optisk størrelse på 1/2,9”. Den beste måten å finne ut hvilket objektiv som passer best til oppsettet, er å bruke den nettbaserte objektivkalkulatoren. I dette tilfellet var spesifikasjonene som var nødvendige for å velge riktig objektiv, det horisontale synsfeltet og arbeidsavstanden. Videre brukes kameraets oppløsning og pikselstørrelsen til å identifisere oppsettets faktiske synsfelt (se beregningene nedenfor som referanse).
For å fastslå riktig posisjon for plassering av objektet ble et synsfelt på 800x600mm identifisert i sammenheng med en arbeidsavstand mellom 950 og 1000mm. Etter å ha prøvd ulike arbeidsavstander, ble det endelige valget en arbeidsavstand på 972mm, med et faktisk synsfelt på 800x600mm.
Derfor ble objektivet som best oppfyller disse kravene – det ikke-forvrengende 5MP 06mm brennvidde 'VA-LCM-5MP-06MM-F1.4-015'-objektivet – anbefalt.

Objektivkalkulator

Machine vision-belysning for deteksjon av objektplassering
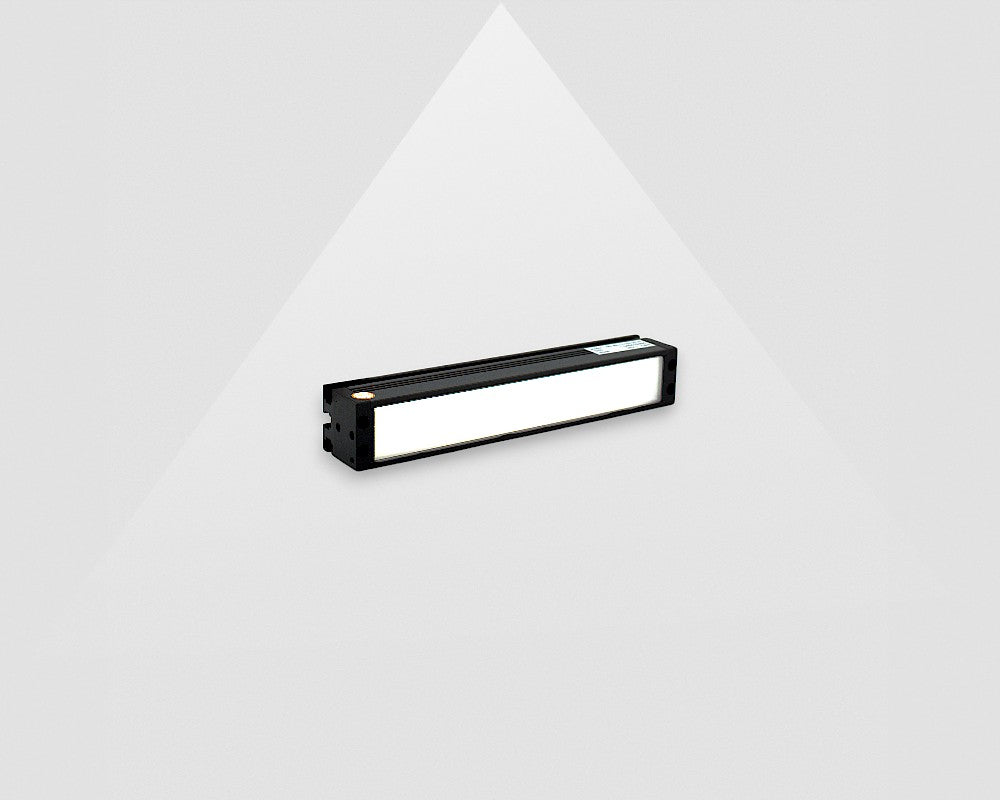
Selv om det monokrome kameraet ga økt lysfølsomhet, var ekstra belysning nødvendig for optimal objektdeteksjon og for å lære maskineriet hvor boksen skulle plasseres. Derfor ble en machine vision-belysningsløsning foreslått. For å oppdage plasseringen av objektet ble det anbefalt å bruke fire 'Barlys-serien VA-BL3' .
Ved hjelp av de fire barlysene var feltet der objektet skulle plasseres tydelig synlig og lett gjenkjennelig for maskinen. Naturligvis kan oppsett av belysningen i enkelte situasjoner være noe krevende, så dersom du har spørsmål, er du velkommen til å kontakte en av våre eksperter.
I enkelte situasjoner kan det dessuten forekomme at refleksjon med dette oppsettet er uunngåelig. For å motvirke dette anbefales løsninger som polariserende lys, polariserende filtre for lysene eller et polariserende filter for objektivet.
Riktig programvare for oppsettet
For å fullføre oppsettet er den siste manglende delen en computer vision-programvare. I dette tilfellet vil den anbefalte programvaren brukes til å hjelpe maskinen med å registrere riktig posisjon for plassering av en eske under pakkeprosessen. Siden VA Imaging-produkter er GenICam-kompatible, kan de brukes med ulike tredjepartsprogramvarer som MvTec Halcon, Ni Labview, Cognex Vision Pro, Matlab, OpenCV og Arm Board.
For innledende oppsett og konfigurering av kameraparametere anbefaler vi DAHENG IMAGING SDK. Dette brukervennlige SDK-et støtter populære programmeringsspråk som C++, C# og Python, noe som gjør det enkelt for utviklere å integrere visionsystemet.
Det er også viktig å merke seg at SDK-et er godt kompatibelt med både industrielle PC-er og ARM-plattformer, inkludert, men ikke begrenset til, NVIDIA TX-serien og Raspberry Pi. I tillegg er Windows, Linux og Android systemer som støtter denne programvaren. Det finnes imidlertid ingen support på den industrielle siden for Notably og Apple MAC OS, men ved behov kan ingeniører som bruker Windows eller Linux på MAC kjøre en virtuell maskin.
For denne applikasjonen søkte kunden imidlertid en enkel løsning som var lett å bruke. Vi anbefalte Zebra Aurora Vision Software, særlig å starte med den gratis Lite-versjonen. Denne brukervennlige programvaren tilbyr et grafisk grensesnitt som forenkler objektdeteksjon og systemkontroll.
Applikasjoner for lignende posisjonsdeteksjoner med computer vision
Det anbefalte oppsettet kan også brukes til ulike andre applikasjoner. I tillegg til bruk i emballeringsprosesser kan det også brukes i situasjoner som produksjon og tapping på flasker. I hovedsak kan du bruke det til mange forskjellige applikasjoner som krever plassering av et objekt i en bestemt posisjon.
Support angående applikasjon for objektplassering
Machine vision tilbyr en kraftig løsning for å automatisere plassering av objekter. Ved å velge kameraer, objektiver, belysning og programvare nøye kan bedrifter oppnå betydelige forbedringer i produksjonsprosessene sine.
Hvis du trenger hjelp eller ønsker å automatisere plassering av objekter i din egen virksomhet, kontakt våre eksperter på machine vision i dag! Du er velkommen til å kontakte oss via skjemaet nedenfor, så vil en av våre eksperter på machine vision ta kontakt med deg.