
Systemy widzenia maszynowego do sortowania optycznego

Coraz więcej firm w sektorze rolniczym inwestuje w automatyzację, kamery przemysłowe i inteligentne oprogramowanie (AI) są wykorzystywane do optycznej kontroli jakości i sortowania warzyw, owoców i roślin.

Kamery przemysłowe są wykorzystywane do wizualizacji maszyn lub, mówiąc prościej: stanowią oczy robota/komputera. Działania człowieka są zastępowane przez inspekcję optyczną i zautomatyzowane procesy. Dzięki wizji komputerowej/widzeniu maszynowemu procesy stają się szybsze i bardziej niezawodne, co oznacza, że można zagwarantować ciągłą i spójną jakość.
Ta kontrola jakości jest prowadzona głównie w oparciu o technologię 2D kamera matrycowa. Jednak kamery 3D, kamery liniowe i hiperspektralne przetwarzanie obrazu to również rozwijające się technologie w sektorze rolniczym.
Wybór kamery
W zależności od zadania vision należy wybrać odpowiednią kamerę. Ważne decyzje, które należy podjąć, to:
- Typ interfejsu (Kamera USB3, Kamera GigE lub Kamera 10GigE)
- Kamera kolorowa lub monochromatyczna
- Technologia kamery z Globalna Migawka lub Krocząca migawka
- Rozdzielczość (liczba pikseli sensora)
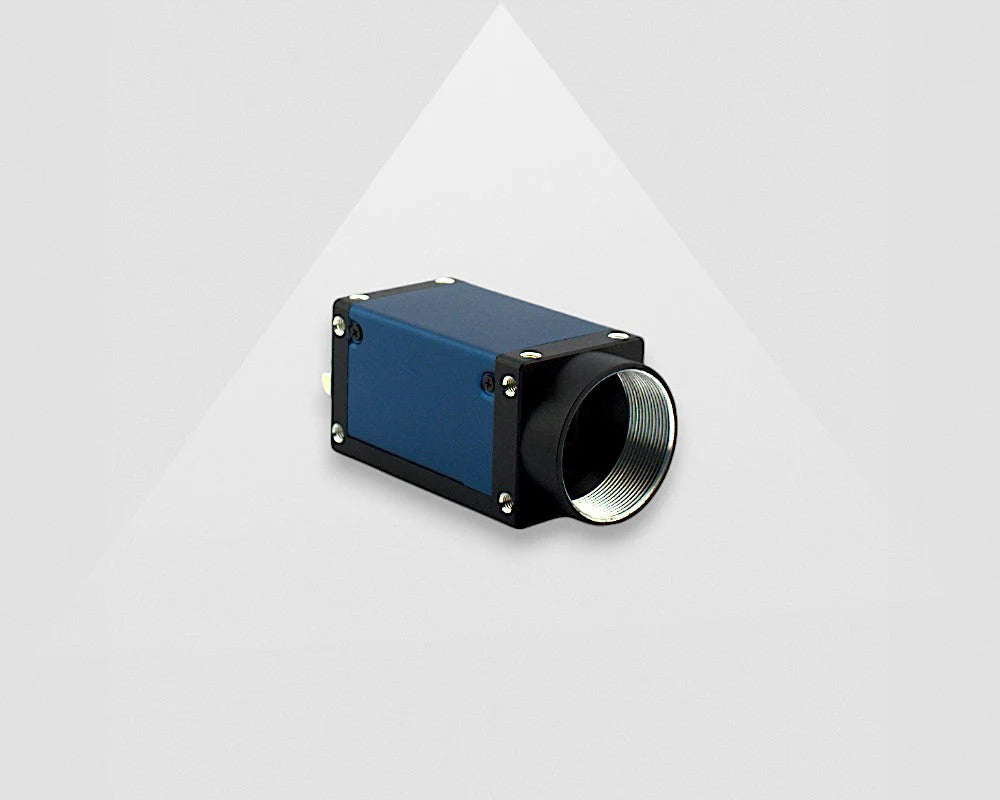
Typ interfejsu (USB3, GigE lub 10GigE)
Kamery wizyjne muszą być podłączone do komputera. Interfejs kamery stanowi połączenie między kamerą a komputerem. Inżynierowie często preferują określony interfejs, ale jeśli tak nie jest, ważne jest poznanie odległości między kamerą a komputerem. Jeśli odległość między kamerą a komputerem PC jest mniejsza niż 4,6 metra, zalecamy użycie kamery USB3. Jeśli odległość jest większa, zalecamy użycie kamer GigE. Aby uzyskać więcej informacji, zalecamy zapoznanie się z następującym artykułem: Jak wybrać interfejs kamery wizyjnej (USB3 / GigE / 5GigE / 10GigE Vision)?a wybrać?
W tym przykładzie odległość między kamerą a komputerem PC wynosi ponad 4,6 metra, dlatego zalecamy użycie kamery GigE. Zawsze zalecamy naszym klientom kamerę z PoE. Power over Ethernet (PoE) dla GigE zostało zaprojektowane w celu zapewnienia zarówno zasilania, jak i transmisji danych za pośrednictwem standardowego kabla Ethernet. Zmniejsza to liczbę kabli i czas instalacji w zastosowaniach, które nie wymagają sprzętowego wyzwalania ani I/O.
Kamera kolorowa lub monochromatyczna
Kamery monochromatyczne są często stosowane w zastosowaniach widzenia maszynowego. Na przykład, jeśli należy policzyć liczbę produktów, sprawdzić obecność obiektu lub wykonać pomiary, potrzebny jest dobry kontrast i stosuje się kamerę monochromatyczną. Informacja o kolorze nie jest istotna i nie jest wykorzystywana.
Ponadto dodatkową zaletą kamery monochromatycznej (zdjęcie/obraz czarno-biały) jest to, że sensor jest do 3 razy bardziej światłoczuły i zapewnia ostrzejsze obrazy niż kamera/sensor kolorowy.
Jeśli chcesz wykorzystywać informację o kolorze, wymagana jest kamera kolorowa, nazywana również kamerą RGB (Red, Green, Blue). Kamery RGB są często stosowane do kontroli warzyw, owoców i roślin, ponieważ ta informacja o kolorze jest wykorzystywana do kontroli jakości.
Na przykład do sprawdzania różnokolorowych plam/defektów na owocach i warzywach, które mogą być zielone lub brązowe. Tej różnicy w kolorze nie można zobaczyć za pomocą kamery monochromatycznej.
Kamera kolorowa jest zawsze stosowana w oprogramowaniu Deep Learning, ponieważ obraz kolorowy dostarcza dodatkowych informacji.
W tym przykładzie używamy kamery kolorowej, ponieważ chcemy przeprowadzić optyczną kontrolę jakości, a plamy/defekty mogą mieć różne kolory.
kamera z Globalną Migawką lub Kroczącą Migawką
Jeśli kamera lub obiekt porusza się podczas wykonywania zdjęć, kamera z Globalną Migawką jest najlepszym wyborem. W kamerach z Globalną Migawką wszystkie linie/piksele kamery są odczytywane jednocześnie. Jeśli kamera i obiekty są nieruchome, można użyć kamery z Kroczącą Migawką. Jeśli obiekt się porusza i stosowana jest technologia kamery z Kroczącą Migawką, obraz będzie zniekształcony. Dzieje się tak, ponieważ sensor jest odczytywany linia po linii. Aby uzyskać więcej informacji, zalecamy przeczytanie następującego artykułu: Krocząca Migawka vs Globalna Migawka.
W tym przykładzie owoce i warzywa znajdują się na taśmie przenośnika w celu kontroli jakości i sortowania. Taśma przenośnika nie jest zatrzymywana podczas akwizycji obrazu przez kamerę. W tym przypadku wymagana jest kamera z Globalną Migawką.
Rozdzielczość (liczba pikseli matrycy)
Poniższe informacje są ważne do obliczenia prawidłowej rozdzielczości dla kamery:
- Najmniejszy szczegół, który chcą zobaczyć/skontrolować
- Obszar, który chcą skontrolować (pole widzenia)
Zwykle zalecamy 3 piksele na najmniejszy szczegół, aby zapewnić stabilny system wizyjny. W niektórych przypadkach możliwe jest również zastosowanie 2 pikseli na najmniejszy szczegół, ale zależy to od jakości/wydajności oprogramowania.
W tym przykładzie potrzebujemy kamery, która może wykrywać defekty na owocach i warzywach z dokładnością 1 mm. Owoce i warzywa znajdują się na taśmie przenośnika o szerokości 80 centymetrów. Zatem poziome pole widzenia musi wynosić 800 mm, a w pionie chcą mieć możliwość obserwacji 600 mm.
Jak wskazano wcześniej, chcemy zastosować 3 piksele na najmniejszy szczegół, aby zapewnić stabilny system wizyjny.
Rozdzielczość systemu = 1 mm/3 piksele= 0.33333333 mm/piksel
Pozioma rozdzielczość kamery = 800 mm (poziome FOV) / 0.33333333 mm (rozdzielczość systemu) = 2400 pikseli
Pionowa rozdzielczość kamery = 600 mm (pionowe FOV) / 0.33333333 mm (rozdzielczość systemu) = 1800 pikseli
Kamera o rozdzielczości 2400 x 1800 pikseli jest zatem odpowiednia. Na podstawie tych informacji możemy wybrać kamerę. MER2-503-23GC-P (IMX264) to kamera 5 MP (2448 x 2048 pikseli), która spełnia wszystkie powyższe wymagania sformułowane w poprzednich krokach.
Dobór obiektywu do IMX264
Należy wybrać odpowiedni obiektyw do kamery. Obiektyw nie jest standardowo dołączony do kamery, dlatego należy go zawsze zakupić, aby skompletować system wizji komputerowej. Oferowane przez nas kamery wizyjne często mają mocowanie c-mount, dlatego zazwyczaj stosuje się obiektywy c-mount. Aby obliczyć odpowiedni obiektyw, potrzebujemy informacji o polu widzenia, odległości roboczej (odległości od kamery/obiektywu do obiektu) oraz rozmiarze matrycy wybranej kamery.
Kamera i obiektyw są umieszczone nad przenośnikiem taśmowym; w tym przykładzie chcemy umieścić kamerę w odległości od 700 mm do 1000 mm od przenośnika taśmowego. Przy poziomym polu widzenia wynoszącym 800 mm i odległości roboczej 735 mm obliczona ogniskowa obiektywu wynosi 8 mm. Poniżej znajduje się zrzut ekranu kalkulatora obiektywu dostępnego online na naszej stronie internetowej.

Kalkulator obiektywów
Na podstawie tych obliczeń i specyfikacji kamery obiektyw VA-LCM-5MP-08MM-F1.4-015 jest odpowiedni.

Oświetlenie do widzenia maszynowego do inspekcji owoców, warzyw i roślin
Dwa oświetlacze liniowe są często stosowane do oświetlania owoców, warzyw i roślin na taśmie przenośnika. Taśma przenośnika jest często całkowicie odizolowana od światła otoczenia, aby zapobiec wpływom zewnętrznym i uzyskać światło rozproszone. Oświetlacze liniowe są umieszczane poprzecznie nad taśmą przenośnika i muszą pokrywać całą szerokość taśmy. Obiekty są oświetlane z dwóch stron. Oświetlacze liniowe muszą być umieszczone pod określonym kątem, aby prawie nie występowały odbicia ani cienie.
Oprogramowanie do wizji komputerowej do kontroli jakości i sortowania warzyw, owoców i roślin
Oprócz sprzętu do automatycznego rozpoznawania defektów wymagane jest oprogramowanie do wizji komputerowej. Klienci mogą samodzielnie pisać kod oprogramowania lub korzystać z istniejących licencji na oprogramowanie vision, takich jak Zebra Aurora Vision Studio. Aurora Vision to zaawansowane oprogramowanie do widzenia maszynowego, specjalnie zaprojektowane do łatwego tworzenia programu vision. Dzięki interfejsowi graficznemu do stworzenia programu vision nie jest wymagana wiedza programistyczna. Oprogramowanie posiada zestaw narzędzi odpowiedni do wykonywania wielu zadań widzenia maszynowego. Wybierając odpowiednie narzędzia, można łatwo stworzyć przepływ pracy w ciągu kilku minut. Złożone wymagania dotyczące widzenia maszynowego można również rozwiązać za pomocą dodatku deep learning, który wykorzystuje sztuczną inteligencję do rozwiązywania złożonych problemów wykrywania i rozpoznawania.
Możesz również użyć Aurora Vision Lite, bezpłatnego programu demonstracyjnego od Aurora Vision. Możesz ładować obrazy z dysku twardego i zaprojektować własny program vision, korzystając ze wszystkich narzędzi widzenia maszynowego dostępnych w Aurora vision studio.
Możemy również stworzyć dla Ciebie program próbka w Aurora Vision. Gdy obrazy będą dostępne, możemy stworzyć dla Ciebie program próbka w Aurora Vision. Następnie prosimy o utworzenie dokumentu specyfikacji zawierającego informacje o tym, co chcesz wykrywać, oraz o dostarczenie dziesięciu obrazów.

Widzenie maszynowe zastosowanie
Mamy nadzieję, że powyższe kroki pomogły Państwu wybrać odpowiedni sprzęt i oprogramowanie do kontroli jakości i sortowania warzyw, owoców i roślin w zastosowaniach wizji komputerowej . Jeśli mają Państwo dodatkowe pytania, zawsze mogą się Państwo z nami skontaktować. Zdobyliśmy wieloletnie doświadczenie i wiedzę w branży widzenia maszynowego. Chętnie udzielamy porad, a klienci mogą kontaktować się z nami w celu uzyskania wsparcia technicznego.