
Wykrywanie położenia do umieszczania obiektów z wykorzystaniem wizji komputerowej

Wyobraź sobie proces pakowania działający jak w zegarku. Każde pudełko precyzyjnie umieszczone, każdy etap zautomatyzowany dla maksymalnej wydajności. To siła widzenia maszynowego w działaniu. Obecnie firmy zajmujące się pakowaniem dążą do automatyzacji jak największej liczby procesów.
Dzięki temu sam proces staje się bardziej wydajny pod względem szybkości i jakości, jednocześnie minimalizując ryzyko wystąpienia błędu ludzkiego. Dlatego, aby był on jak najbardziej wydajny i funkcjonalny, ważne jest posiadanie odpowiedniej konfiguracji do danego zadania.

Dlatego w tym artykule można zobaczyć przykład konfiguracji, która mogłaby zostać zastosowana w celu zautomatyzowania procesu pakowania poprzez nauczenie maszyn wykrywania i umieszczania obiektu we właściwym miejscu. Ponadto w kolejnych akapitach przedstawiono przykładową sytuację, w której inżynier VA Imaging zapewnił klientowi najbardziej odpowiednią konfigurację dla jego zastosowania. Ponadto niektóre wspomniane elementy i tematy zawierają do nich linki, więc w razie potrzeby możliwe jest znalezienie dodatkowych informacji o wyróżnionym wyrażeniu.
W tym studium przypadku omówimy, w jaki sposób VA Imaging pomogło firmie pakującej zautomatyzować umieszczanie pudeł na taśmie przenośnika. To powtarzalne zadanie było podatne na błędy i nieefektywność. Dzięki wdrożeniu systemu wizyjnego firma dążyła do osiągnięcia:
- Zwiększonej szybkości i przepustowości
- Lepszej dokładności i powtarzalności
- Obniżonych kosztów pracy ręcznej
Wybór najlepszej kamery do widzenia maszynowego
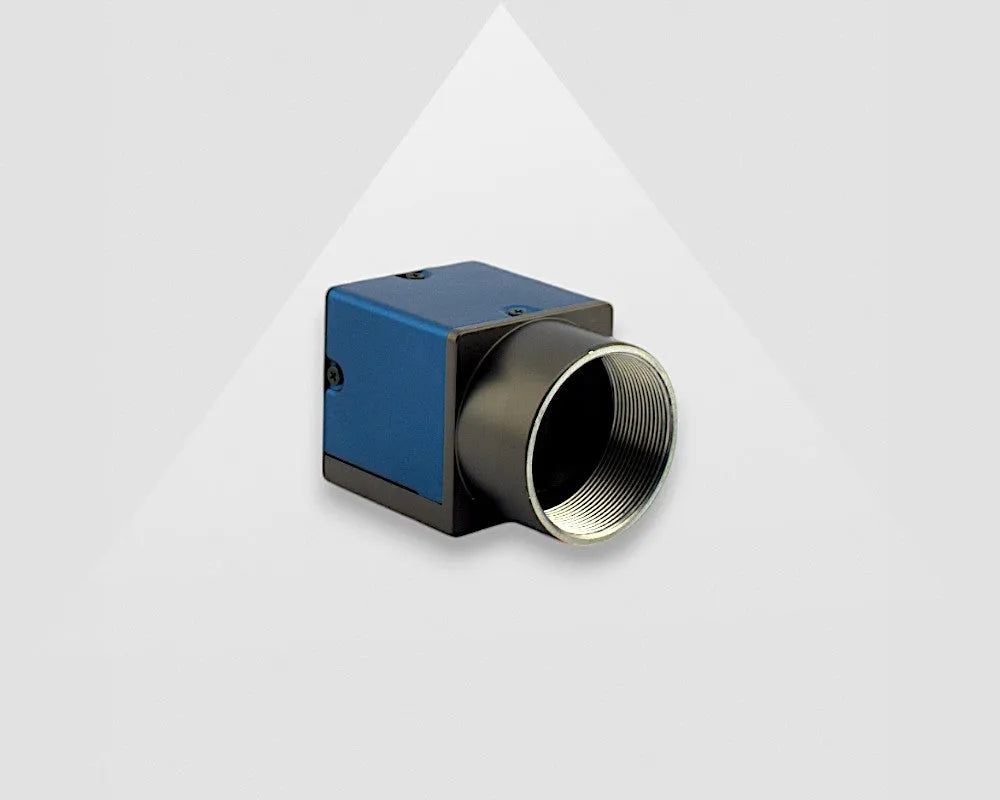
Na początek, aby zbudować działającą konfigurację, należy wybrać kamerę przemysłową, która będzie najlepiej dopasowana do zastosowania. W tej sytuacji kamerą zalecaną klientowi była kamera 1.6MP USB3.0 'MER2-160-227U3M'. Jest to kamera 1.6-megapikselowa, wyposażona w migawkę globalną, sensor Sony IMX273 i zdolna do osiągania liczby klatek na sekundę 227fps. Naturalnie, kamera ta została wybrana tak, aby spełniać wymagane przez klienta specyfikacje.
Klient określił, że odległość między maszyną, do której zostanie podłączona kamera, a komputerem PC wynosi około 2.5 metra. W większości przypadków, jeśli odległość między kamerą a komputerem PC jest mniejsza niż 4.6 metra, sugerujemy użycie interfejsu kamery USB3.0, ponieważ interfejs ten idealnie nadaje się do zastosowań wymagających wysokiej rozdzielczości i wysokiej liczby klatek na sekundę.
Jeśli chodzi o wybór kamery monochromatycznej lub kolorowej, klient określił, że do wykrywania pozycji, w której należy umieścić obiekt, kolor nie jest potrzebny. Dlatego klientowi doradzono zastosowanie kamery monochromatycznej, która jest również 3 razy bardziej światłoczuła w porównaniu z kamerą kolorową.
Ponadto cały ten proces odbywa się na przenośniku, co oznacza, że pozycja wymagająca wykrycia jest stale w ruchu, dlatego kamera z migawką globalną była dobrym uzupełnieniem konfiguracji. W przypadku potrzeby uzyskania dodatkowych informacji na temat Migawki Globalnej lub Kroczącej, można je znaleźć w Centrum Wiedzy VA Imaging.
Kolejnym ważnym czynnikiem, który należy określić przy wyborze kamery odpowiedniej do wsparcia danego zastosowania, jest rozdzielczość. W tym scenariuszu klient poinformował nas, że obiekt wymagający umieszczenia był pudełkiem o wymiarach 100x100mm, a pożądane pole widzenia wynosiło 800x600mm. Na podstawie tych informacji można było bezpiecznie założyć, że sugerowana kamera 1.6 megapikselowa z sensorem Sony IMX273 i rozdzielczością 1440x1080 pikseli będzie idealnie dopasowana.
Wybór optymalnego obiektywu dla procesu automatyzacji pakowania
Wcześniej sugerowana kamera MER2-160-227U3M jest wyposażona w sensor Sony IMX273 o formacie optycznym 1/2.9”. Najlepszym sposobem określenia, który obiektyw będzie najlepiej pasował do konfiguracji, jest użycie internetowego kalkulatora obiektywu. W tym przypadku specyfikacjami potrzebnymi do doboru właściwego obiektywu były poziome pole widzenia oraz odległość robocza. Ponadto rozdzielczość kamery i rozmiar piksela są wykorzystywane do określenia rzeczywistego FOV konfiguracji (patrz obliczenia poniżej).
Aby określić właściwą pozycję do umieszczenia obiektu, zidentyfikowano FOV 800x600mm w korelacji z odległością roboczą między 950 a 1000mm. Po przetestowaniu różnych odległości roboczych ostatecznie wybrano odległość roboczą 972mm, z rzeczywistym FOV 800x600mm.
Dlatego zalecany został obiektyw najlepiej spełniający te wymagania – bezdystorsyjny obiektyw 5MP o ogniskowej 06mm „VA-LCM-5MP-06MM-F1.4-015”.

Kalkulator obiektywów

Oświetlenie do widzenia maszynowego do wykrywania położenia obiektów
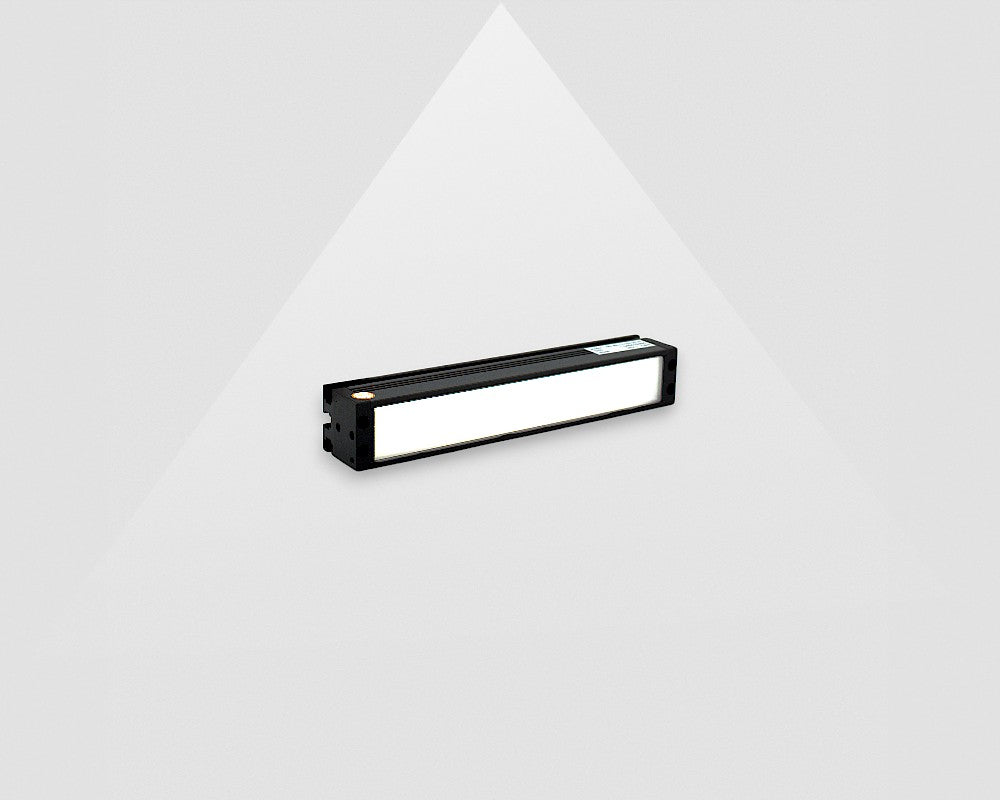
Chociaż kamera monochromatyczna zapewniała zwiększoną czułość na światło, do optymalnego wykrywania obiektu i nauczenia maszyny, gdzie umieścić pudełko, konieczne było dodatkowe oświetlenie. Dlatego zaproponowano rozwiązanie oświetlenia do widzenia maszynowego . Aby wykryć położenie obiektu, zalecano użycie czterech 'Oświetlacz liniowy serii VA-BL3' .
Dzięki czterem oświetlaczom liniowym obszar, w którym należy umieścić obiekt, był wyraźnie widoczny i łatwo rozpoznawalny przez maszynę. Oczywiście konfiguracja oświetlenia w niektórych sytuacjach może być nieco trudna, dlatego w razie jakichkolwiek pytań prosimy o kontakt z jednym z naszych ekspertów.
Ponadto w niektórych sytuacjach odbicia przy takiej konfiguracji mogą być nieuniknione. Aby temu przeciwdziałać, zaleca się rozwiązania takie jak oświetlenie polaryzacyjne, filtry polaryzacyjne do oświetlenia lub filtr polaryzacyjny do obiektywu.
Właściwe oprogramowanie do konfiguracji
Aby sfinalizować konfigurację, ostatnim brakującym elementem jest oprogramowanie do wizji komputerowej. W tym przypadku zalecane oprogramowanie służyłoby do pomocy maszynie w wykrywaniu prawidłowej pozycji, w której należy umieścić pudełko podczas procesu pakowania. Ponieważ produkty VA Imaging są kompatybilne z GenIcam, mogą być używane z różnym oprogramowaniem firm trzecich, takim jak MvTec Halcon, Ni Labview, Cognex Vision Pro, Matlab, OpenCV i Arm Board.
Do wstępnej konfiguracji i konfiguracji parametrów kamery zalecamy DAHENG IMAGING SDK. Ten przyjazny dla użytkownika SDK obsługuje popularne języki programowania, takie jak C++, C# i Python, ułatwiając programistom integrację systemu wizyjnego.
Ważną informacją jest również to, że SDK jest dobrze kompatybilny zarówno z komputerami przemysłowymi, jak i platformami ARM, w tym między innymi z serią NVIDIA TX i Raspberry Pi. Ponadto Windows, Linux i Android to systemy obsługujące to oprogramowanie. Jednak w przypadku Notably i Apple MAC OS nie ma wsparcia po stronie przemysłowej, lecz w razie potrzeby inżynierowie używający Windows lub Linux na MAC mogą uruchomić maszynę wirtualną.
Jednak w tym zastosowaniu klient poszukiwał prostego rozwiązania, które byłoby łatwe w użyciu. Zaleciliśmy Zebra Aurora Vision Software, w szczególności rozpoczęcie od bezpłatnej wersji lite. To przyjazne dla użytkownika oprogramowanie oferuje interfejs graficzny, który upraszcza wykrywanie obiektów i sterowanie systemem.
Zastosowania podobnego wykrywania pozycji z wizją komputerową
Zalecana konfiguracja może być również stosowana w wielu innych zastosowaniach. Oprócz zastosowania w procesach pakowania może być także wykorzystywana w takich sytuacjach jak produkcja i rozlew. Zasadniczo można jej używać w wielu różnych zastosowaniach, które wymagają umieszczenia obiektu w określonej pozycji.
Wsparcie dotyczące zastosowania w zakresie rozmieszczania obiektów
Widzenie maszynowe oferuje skuteczne rozwiązanie do automatyzacji pozycjonowania obiektów. Dzięki starannemu doborowi kamer, obiektywów, oświetlenia i oprogramowania firmy mogą osiągnąć znaczną poprawę swoich procesów produkcyjnych.
Jeśli potrzebujesz pomocy lub chcesz zautomatyzować pozycjonowanie obiektów we własnej działalności, skontaktuj się już dziś z naszymi ekspertami w dziedzinie widzenia maszynowego! Skontaktuj się z nami za pomocą poniższego formularza, a skontaktuje się z Tobą jeden z naszych ekspertów w dziedzinie widzenia maszynowego.