
Detección de objetos en una cinta transportadora: ¿Cómo utilizar la Visión por computadora?

Se requiere la colocación correcta de cámaras de Visión por computadora para la detección de objetos en sistemas de cintas transportadoras. Imagine un entorno de producción donde productos de todas las formas y tamaños se desplazan por una cinta transportadora. Esto podría ser una fábrica de frutas, un gran centro logístico o un fabricante de piezas automotrices. Este artículo se centrará en el uso de cámaras de Visión por computadora para la detección de objetos, en este caso huevos. Un sistema de visión debe colocarse sobre la cinta transportadora para garantizar que se puedan capturar imágenes de alta calidad para la detección de huevos. El resultado debe ser que todos los huevos sean contados y que cada caja al final de la cinta transportadora esté llena con exactamente 120 huevos. Además, los huevos con manchas anormales deben ser descartados. En solo cinco pasos, este artículo le guiará en la selección del hardware de cámaras de Visión por computadora para su sistema de visión.

Selección de cámaras de visión por computadora
Uno de nuestros expertos en visión artificial comenzó recomendando una cámara de visión por computadora adecuada para el sistema de detección de objetos del cliente. Aconsejamos utilizar nuestra cámara USB3 de 3MP «MER2-302-56U3C» debido a los requisitos del sistema. El cliente tenía previsto colocar la cámara sobre la cinta transportadora a una distancia de aproximadamente 3 metros del PC. Por eso le aconsejamos utilizar una cámara con una interfaz USB3. Para aplicaciones en las que no existe preferencia por una interfaz específica, se recomienda una cámara con interfaz USB3 por múltiples razones. En primer lugar, en comparación con una cámara GigE, una cámara USB3 tiene un ancho de banda cuatro veces mayor. En general, nuestras cámaras USB3 ofrecen una ventaja de precio y solo se requiere un cable USB3 para permitir tanto la transmisión de datos como la alimentación.
Todas nuestras cámaras industriales estándar, que se utilizan para aplicaciones como la detección de objetos en la cinta transportadora, están disponibles tanto en monocromo como en color. Para esta aplicación, el cliente prefirió utilizar una cámara en color en lugar de una cámara monocroma, que captura imágenes en blanco y negro. Al elegir una cámara de visión por computadora en color, la configuración está preparada para el futuro ante su deseo de detectar algún día colores para la diferenciación de manchas.
Además, debe elegirse entre una cámara de visión por computadora con global shutter o rolling shutter. Nuestro experto en visión aconsejó utilizar una cámara con global shutter. Esto se debía al hecho de que la detección de objetos debía realizarse mientras la cinta transportadora está en movimiento. Las cámaras con global shutter se utilizan para aplicaciones en las que la cámara o el objeto están en movimiento mientras se capturan las imágenes. Puede encontrar más información sobre las cámaras con global shutter frente a rolling shutter haciendo clic en el enlace.
Además, ayudamos al cliente a determinar la resolución de cámara necesaria. El cliente aún no sabía qué resolución era necesaria para la detección de objetos en la cinta transportadora. Cada vez que se captura el objeto en la cinta transportadora, debe detectarse como un huevo y comprobarse si tiene manchas. El cliente nos informó de que los huevos no siempre se colocan en
el mismo punto de la cinta transportadora. Sin embargo, sabía que los huevos estarían ubicados en un área máxima de 300x240mm. Esto es lo que denominamos el campo de visión (FOV) necesario. Un solo huevo tiene una longitud de entre 55 y 57mm. Las manchas en los huevos que deben detectarse son de 0.5x0.5mm o mayores.
Para ver estos detalles más pequeños de solo 0.5mm, se requiere una resolución del sistema de 0.16mm/píxel. Esto se basa en tres píxeles por el detalle más pequeño. Se necesita una cámara de visión por computadora con al menos 1800x1440 píxeles (2.59MP) para cubrir todo el campo de visión.
Por eso, nuestra cámara de 3MP con 2048x1536 píxeles ofrece una excelente solución para montarse sobre la cinta transportadora. Al utilizar esta cámara de visión por computadora para la detección de objetos, también se pueden detectar manchas de 0.5mm.
En conclusión, nuestra cámara de 3MP ofrece una solución de cámara de visión por computadora de bajo precio para la detección de objetos en una cinta transportadora, al tiempo que se beneficia de la alta frecuencia de imagen y de la interfaz USB3
fácil de usar.
Objetivo para cámara de Visión por computadora de 3MP
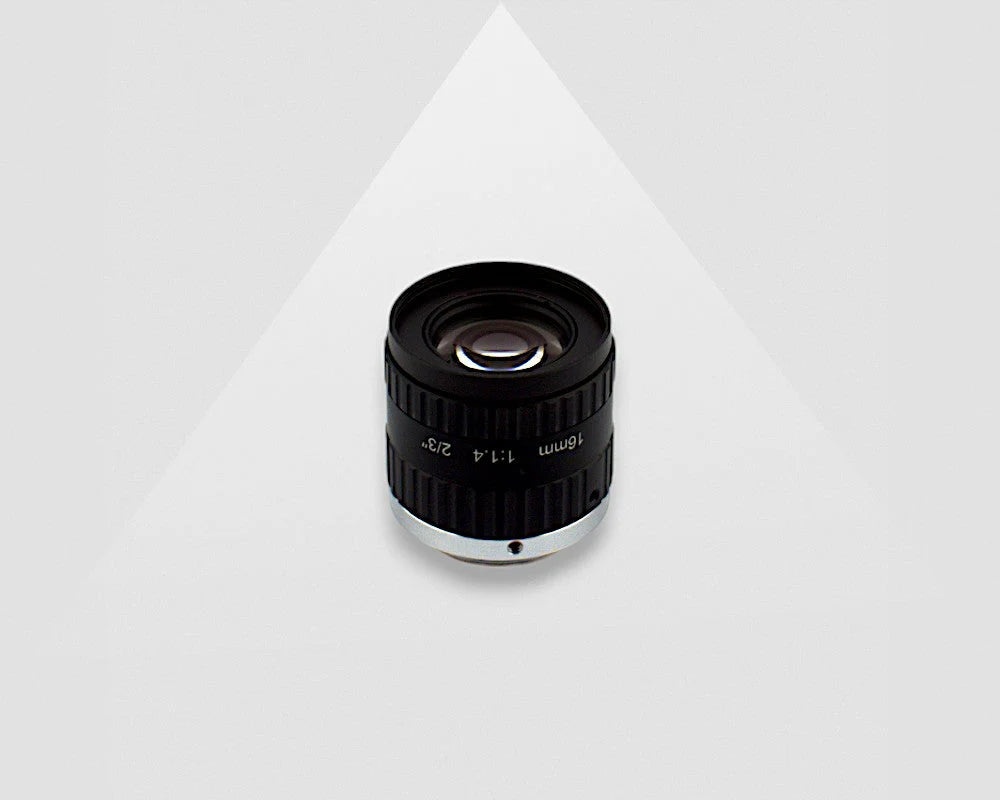
Toda cámara de visión por computadora C-mount necesita un objetivo adecuado. El mejor objetivo C-mount adecuado para esta aplicación de cinta transportadora fue recomendado por el experto en visión artificial basándose en algunas especificaciones. Para determinar el objetivo con la distancia focal adecuada para alcanzar un determinado ángulo de apertura, es importante conocer el campo de visión (FOV) requerido. Esta es el área total (horizontal y vertical en mm) de la cinta transportadora que el cliente desea capturar con la cámara de visión por computadora. Para esta aplicación, el campo de visión requerido es de 300x240mm. El cliente prefirió tener una Distancia de Trabajo (WD) entre 600 y 800mm. Esta es la distancia entre el objeto que se va a detectar y la cámara situada encima de la cinta transportadora
.
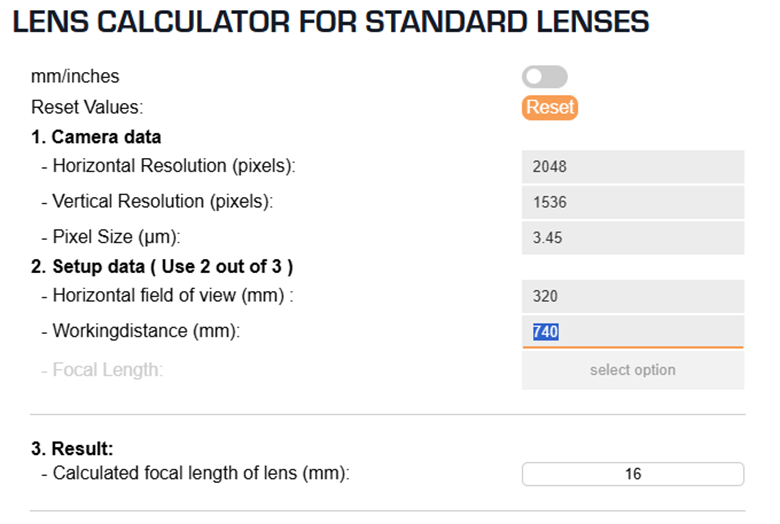
La cámara de visión USB3 recomendada tiene una resolución de 2048x1536 píxeles y un tamaño de píxel de 3.45 µm. Para calcular la distancia focal del objetivo C-mount que se debe utilizar, se puede usar nuestra herramienta Calculadora de Objetivos en línea. La imagen muestra que, al introducir las especificaciones en esta herramienta, se obtiene una distancia focal calculada de 16MM.
Calculadora de Objetivo
Nuestro objetivo C-mount de 5MP 16MM para cámaras de Visión por computadora con un tamaño máximo de sensor de 2/3”, resultó ser una excelente solución. Este objetivo C-mount forma parte de nuestra serie de objetivos de 5MP de alta sensibilidad a la luz, en la que tanto el diafragma (a partir de F1.4) como el enfoque pueden ser ajustados y fijados mediante tornillos. Un campo de visión ligeramente mayor de 320x240mm será visible al utilizar la cámara de 3MP con este objetivo de 16MM.
Accesorios para aplicaciones de Visión por computadora
Todas nuestras cámaras de Visión por computadora, como la cámara de 3 MP recomendada, deben conectarse a un PC. Los PC cuentan con procesadores rápidos y GPU potentes, lo que les permite capturar, procesar y analizar imágenes de forma rápida y eficiente. Se necesita software adicional para la detección de objetos para el procesamiento de imágenes. Para garantizar una conexión estable entre el PC y la cámara, recomendamos utilizar uno de nuestros cables USB3 para conectar la cámara. Por ejemplo, se puede utilizar nuestro cable USB3 de 1 metro o el cable USB3 de 4,6 metros. Para simplificar el proceso de montaje de la cámara, recomendamos utilizar una placa de montaje para trípode.
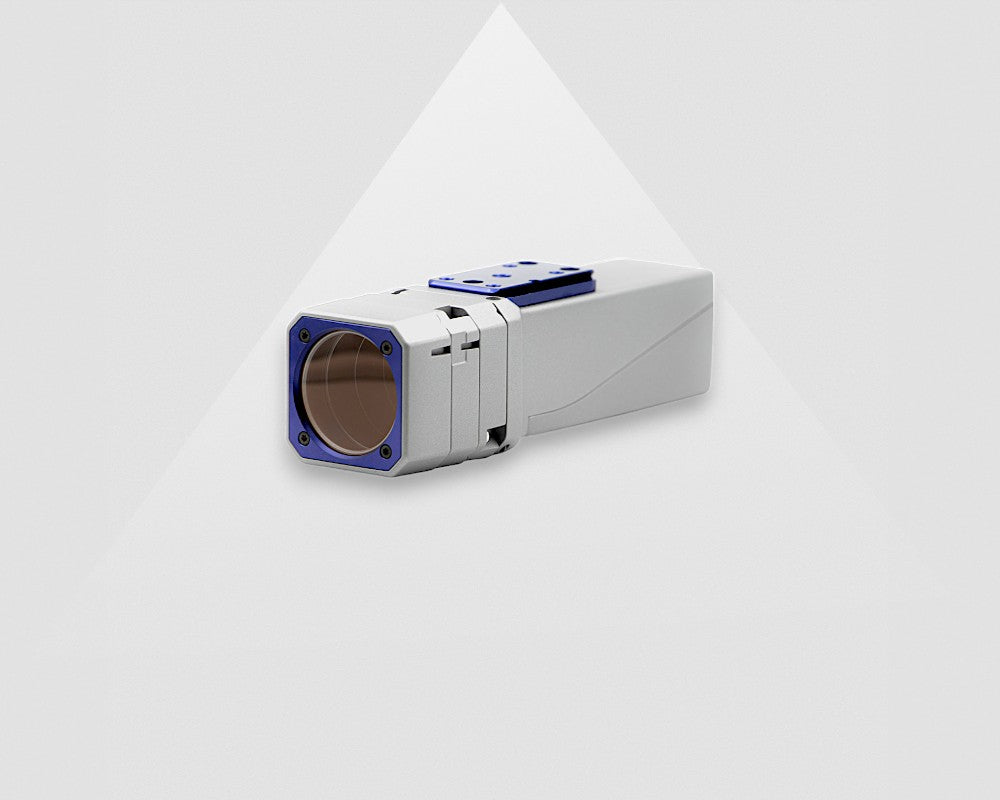
Además, para proteger la cámara y el objetivo del polvo y la suciedad, el experto en visión artificial recomendó utilizar nuestra carcasa de aluminio para cámara de visión artificial. Esta carcasa industrial impermeable protege la configuración de la cámara en el entorno de producción polvoriento donde se encuentra la cinta transportadora y está instalado el sistema de visión. La carcasa de aluminio incluye dos anillos de extensión, que son necesarios para extender el tubo del objetivo. Esto se debe a que el objetivo tiene una longitud entre 30 mm y 45 mm (33,9 mm). Consulte la página del producto de la carcasa para ver el vídeo de instalación.
Software de visión por computadora para la detección de objetos en cintas transportadoras
Como se mencionó, se requiere software de procesamiento de imágenes para detectar los objetos en la cinta transportadora. Esta cámara de 3MP es, al igual que nuestras otras cámaras industriales, compatible con GenIcam, lo que significa que puede utilizarse con una variedad de software de terceros, incluyendo MvTec Halcon, Cognex Visión Pro, OpenCV y software para Arm Boards.
Para comenzar, nuestro Kit de Desarrollo de Software (SDK) puede descargarse de forma gratuita en nuestro sitio web. En este SDK, se pueden configurar parámetros de la cámara como el tiempo de exposición y la frecuencia de imagen. Además, se puede capturar y guardar una primera imagen. El SDK es compatible con sistemas operativos como Windows, Linux y Android, y es compatible con PC convencionales e industriales y plataformas ARM. El SDK admite lenguajes de programación como C++, C#/.NET y Python.
Nuestro cliente tiene como objetivo detectar los huevos y defectos desarrollando su propio software en Python. Nuestro SDK proporciona programas de ejemplo, incluyendo la muestra de Python para adquirir imágenes. Uno de los artículos en nuestro Centro de Conocimiento ofrece más información sobre el uso de una muestra de Python utilizando PyCharm.
Soporte para aplicaciones de Visión por computadora
¿Podemos ofrecerle soporte en la selección de la mejor solución de Visión por computadora para la detección de objetos en sistemas de cintas transportadoras? ¿O una aplicación de visión similar? Simplemente comparta los requisitos de su aplicación y le asesoraremos sobre el objetivo y la cámara más adecuados para su proyecto.