
Sistema Pick & Place con una cámara de Visión por computadora

La integración correcta de cámaras de Visión por computadora es muy importante para los sistemas de visión pick & place en automatización. En términos sencillos, la automatización pick and place es el proceso en el que las máquinas recogen productos y los trasladan a lugares designados. Imagine una línea de producción donde los productos se mueven de un contenedor a otro. La precisión es fundamental y contar con la cámara de Visión por computadora más adecuada en su configuración lo hace posible. Ya sea que la utilice en su planta de envasado, almacén logístico o planta de fabricación, nuestras cámaras industriales ofrecen la solución de visión que necesita para su sistema pick and place. Este artículo se centra principalmente en el uso de un brazo robótico equipado con una cámara de Visión por computadora para esta tarea.

La cámara de Visión por computadora, montada en el brazo robótico, garantiza la identificación y posicionamiento precisos de los productos dentro de una caja. A través del procesamiento de imágenes, el sistema determina la orientación exacta de cada artículo. De este modo, se asegura que el brazo robótico agarre los artículos correctamente y los coloque en un palé de manera organizada.
En solo cinco pasos, este artículo le guía en la selección del hardware de cámara de Visión por computadora adecuado para su sistema pick-and-place.
Selección de cámara de visión por computadora
En este caso específico, nuestro experto en visión artificial comenzó con una recomendación para el componente principal del sistema de visión pick & place: la cámara industrial. Algunas especificaciones son cruciales al seleccionar la cámara más adecuada:
Interfaz de cámara
Hay una variedad de interfaces disponibles para elegir para un sistema de visión como la aplicación de robot pick and place. USB3 y GigE son las interfaces más utilizadas por nuestros clientes. La interfaz USB3 es ideal para proyectos en los que la longitud entre el PC y la cámara es de un máximo de 4,6 metros. La longitud del cable es limitada, o se deben utilizar cables activos especiales de alta flexión. Esto se recomienda en este sistema de visión robótica; puede encontrar más información al respecto más adelante en este artículo, en la sección «Atributos del sistema de visión». Además, las cámaras USB3 tienen cuatro veces el ancho de banda de las cámaras GigE. A diferencia de la interfaz USB3, las cámaras GigE son excelentes para proyectos en los que la longitud entre el PC y la cámara alcanza hasta 100 metros.
En esta aplicación, no se requería un ancho de banda elevado y la distancia entre el PC y la cámara era de solo 4 metros. Sin embargo, el cliente prefería que la instalación de la cámara fuera lo más sencilla posible. Nuestra experiencia muestra que GigE se percibe como una conexión más estable; sin embargo, una cámara USB3 es rápida y fácil de instalar. Por este motivo, el experto en visión artificial recomendó utilizar una cámara de visión por computadora con interfaz USB3.
¿Cámara en color o monocroma?
Todas nuestras cámaras estándar de Visión por computadora, que se utilizan comúnmente para aplicaciones como un sistema de visión para robots pick & place, están disponibles tanto en versión monocroma como en color. Para la aplicación de nuestro cliente, se requería una cámara en color. Esto se debe al deseo de distinguir productos de diferentes colores entre sí.
Obturador Global vs. obturador Rolling
Disponemos de dos tipos de cámaras de Visión por computadora: cámaras con obturador global y cámaras con rolling shutter. La diferencia entre ambas se explica ampliamente en este artículo sobre Global shutter vs. Rolling shutter cameras. La principal diferencia es que las cámaras con obturador global son perfectas para sistemas de visión donde la cámara u objeto se mueve mientras se capturan las imágenes. En cambio, las cámaras con rolling shutter son más adecuadas para sistemas de visión donde tanto el objeto como la cámara permanecen inmóviles al tomar las imágenes. Las cámaras con rolling shutter son ideales para una configuración estacionaria, un poco más limitadas, pero por ello más asequibles.
Para este sistema de visión pick & place, el experto en visión por máquina recomendó utilizar una cámara con obturador global. Esto se debe a que el brazo robótico, al que está acoplada la cámara, podría moverse mientras se capturan las imágenes.
Resolución de la cámara industrial
Nuestro cliente especificó que deseaba disponer de una resolución del sistema de al menos 0,3mm/píxel dentro de un campo de visión de 500 x 375mm. Con esta resolución mínima, deberían poder realizar las siguientes actividades de inspección:
🔸 Control preciso de la forma: Para recoger todos los productos, la cámara de visión por computadora debe poder determinar la forma de los productos. Dado que los productos pueden ser tanto rectangulares como cuadrados, el control preciso de la forma es importante.
🔸 Control dimensional preciso: Los productos que deben ser recogidos por el brazo robótico se presentan en cuatro tamaños diferentes. El producto más pequeño mide 10x5 cm, mientras que el producto más grande mide 10x25 cm. La cámara debe, con software adicional de procesamiento de imágenes, determinar con precisión las dimensiones de los productos para recogerlos correctamente.
🔸 Control preciso del color: Como se ha mencionado, los productos pueden tener diferentes colores. El fondo debe distinguirse de los productos. Por ello, es importante contar con suficiente resolución para un control preciso del color.
Selección de objetivo para sistema Pick & Place
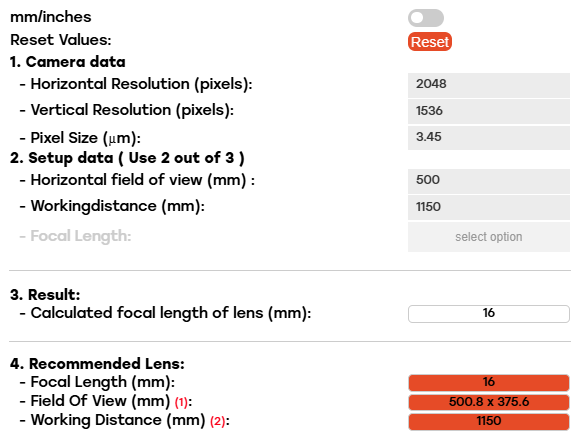
Una cámara no puede utilizarse sin un objetivo. Para averiguar qué objetivo C-mount es el más adecuado para la cámara USB3 de 3MP, el experto en visión artificial realizó algunos cálculos en nuestra calculadora de objetivos. El cálculo se basó en las especificaciones:
Campo de visión requerido = 500x375mm
Distancia de trabajo máxima = 1300mm
La calculadora de objetivos muestra que, a una distancia de trabajo de exactamente 1300mm, la distancia focal calculada del objetivo es de 18MM. Este objetivo C-mount con distancia focal de 18MM no existe, por lo que se recomienda un objetivo con distancia focal de 16MM. La distancia de trabajo puede reducirse a 1150mm para un campo de visión de 500x375mm. Esto se muestra en la captura de pantalla de la calculadora de objetivos.
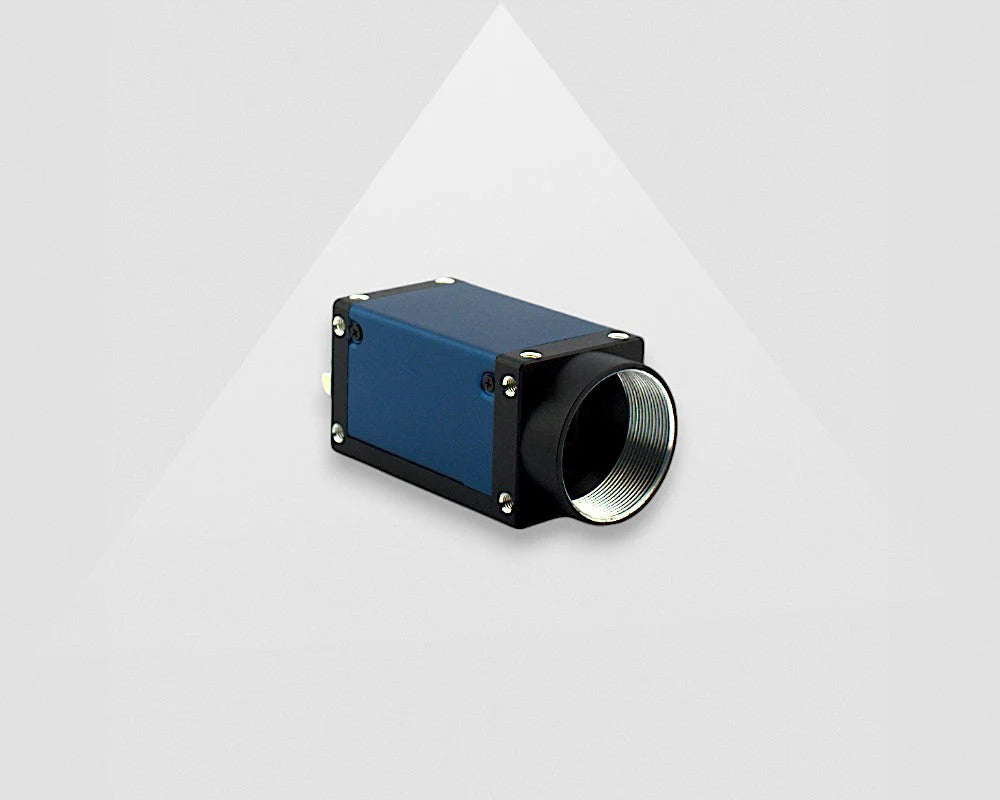
Para este sistema de visión de pick & place, el experto en visión artificial aconsejó utilizar nuestro objetivo C-mount de 16MM sensible a la luz en combinación con la cámara de visión por computadora de 3MP. El objetivo tiene un número F mínimo de F1.4, lo que lo convierte en uno de los objetivos más sensibles a la luz que ofrecemos. Además, la potencia de resolución del objetivo es de 160lp/mm para una cámara con un tamaño de píxel de 3.45 µm.
Atributos del sistema de Visión
Una configuración para el sistema de visión Pick & Place no está completa sin añadir los accesorios de cámara necesarios. El cliente no requirió una carcasa de cámara impermeable, cables de E/S adicionales para el disparo ni otros accesorios. No obstante, se añadieron los siguientes dos atributos al sistema.
Cables USB3 Highflex para brazo robótico
Para garantizar una conexión estable entre la cámara USB3 y el PC, siempre aconsejamos a nuestros clientes nuestros cables USB3. Para este sistema de visión específico de pick & place, el experto en visión artificial sugirió utilizar nuestros cables USB3 activos Highflex. Nuestros cables Highflex están diseñados para utilizarse en aplicaciones en las que están sometidos a movimientos continuos. En este caso, el brazo robótico se mueve continuamente, por lo que el cliente se beneficiará de utilizar cables USB3 Highflex en lugar de un cable USB3 estándar de 4,6 m. Los cables Highflex incluyen bloqueo por tornillo, durarán más y son más resistentes a los movimientos. La distancia entre la cámara y el PC es de aproximadamente 4 metros y, por lo tanto, se pueden utilizar nuestros cables USB3 Highflex de 5 metros.
Placa de montaje para cámara de Visión por computadora
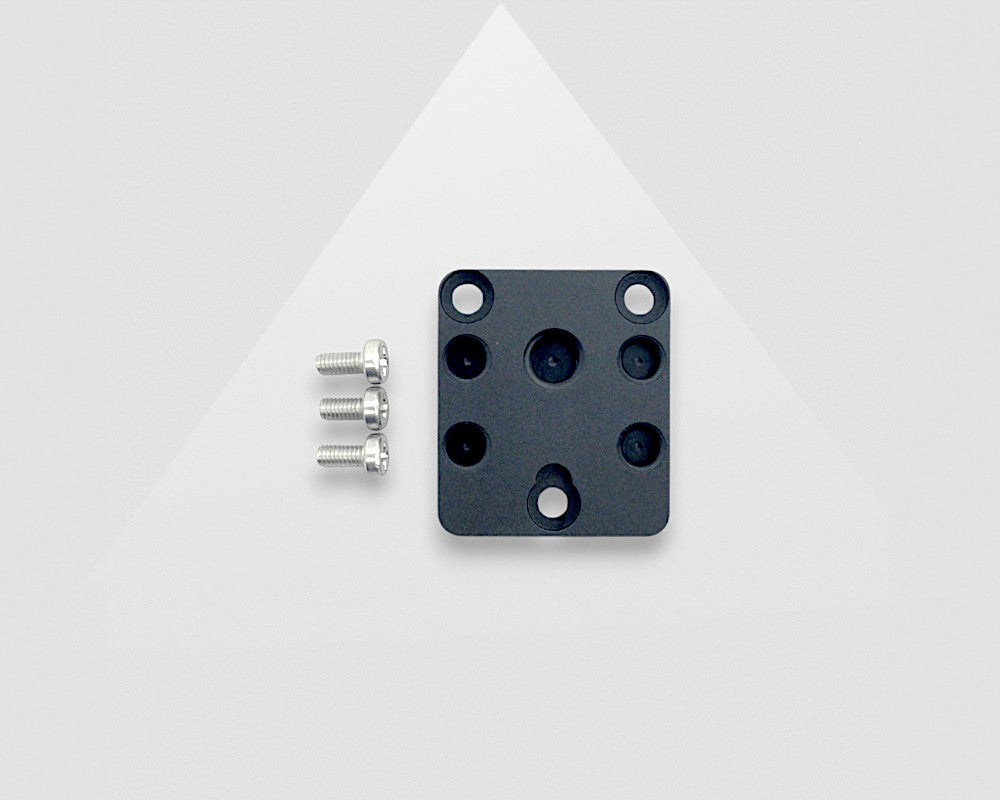
En una aplicación de visión donde un brazo robótico se mueve continuamente, como en este sistema de pick & place, una correcta instalación de la cámara es esencial. Para facilitar el montaje de la cámara, se puede utilizar una de nuestras placas de montaje. Al utilizar una placa de montaje para instalar la cámara en el brazo robótico, la cámara de Visión por computadora no sufrirá daños. Nuestra cámara de 3MP forma parte de la serie MER2 de cámaras, por lo que puede utilizarse en combinación con esta placa de montaje para cámaras MER2.
Integrador de Visión para máquina de pick & place
Al no tener experiencia en el uso de cámaras de Visión por computadora para un sistema de pick & place, este cliente deseaba soporte adicional durante la integración. Como VA Imaging, nos especializamos en ofrecer hardware y excelente soporte de producto por parte de expertos en visión por máquina. Mientras que nuestros ingenieros de Soporte Técnico están disponibles localmente (por ejemplo, en los Países Bajos, Alemania), nuestra experiencia no abarca la integración del software de procesamiento de imágenes ni la visita a su ubicación para implementar todo el hardware.
Sin embargo, para aplicaciones como esta máquina de pick & place con cámaras de visión, contamos con socios disponibles que estarán encantados de ayudar. En países como Alemania, los Países Bajos y Bélgica, estas empresas asociadas pueden trabajar perfectamente con nuestras cámaras de Visión por computadora y encargarse del software y la integración en sitio. Por eso, para este cliente específico, los hemos puesto en contacto con uno de nuestros socios especializado en sistemas de pick & place donde se integra una cámara de visión por máquina.
Soporte para sistemas de Visión Pick & Place
¿Le gustaría que le pongamos en contacto con uno de nuestros socios, un integrador de visión? ¿O puede uno de nuestros expertos en visión por máquina ayudarle a crear su propio sistema de visión Pick & Place con cámaras de Visión por computadora? ¡No dude en ponerse en contacto utilizando el siguiente formulario!