
Maskinsynkameraer for avfallssortering og resirkulering

Avansert teknologi, som machine vision, spiller en stadig viktigere rolle i å forbedre hvordan vi sorterer og resirkulerer avfall. Et visionsystem med maskinsynskameraer gjør resirkuleringen raskere og mer nøyaktig. Oftest installeres disse kameraene over transportbånd i resirkuleringsanlegg. Når avfallet beveger seg langs båndet, tar kameraene bilder av høy kvalitet av gjenstandene. Ved hjelp av computer vision-programvare kan maskinsynskameraene raskt gjenkjenne ulike materialer som plast, metaller og papir. Denne automatiserte prosessen bidrar til å sortere avfallet riktig, redusere feil og spare tid og penger.

En av VA Imagings kunder tok kontakt for å få hjelp med å velge et egnet maskin
vision-kameraoppsett for avfallssortering. En av våre vision-eksperter ga resirkuleringsselskapet råd om et komplett oppsett basert på spesifikasjonene for deres applikasjon. Denne artikkelen beskriver på bare 5 trinn hvordan alle vision-komponenter for systemet for avfallssortering og resirkulering ble valgt. Ønsker du personlig rådgivning for din applikasjon? Del ganske enkelt noen spesifikasjoner for prosjektet ditt nedenfor, så tar vi kontakt med deg.
Kameravalg for avfallssorteringssystem
Rådgivning om riktig oppsett for applikasjonen for avfallssortering starter med å velge et egnet maskinsynskamera. VA Imaging sin vision-ekspert anbefalte å bruke vårt 16 MP-kamera «ME2S-1610-24U3C» med Sony IMX542-sensoren på grunn av
følgende krav fra kunden.
For det første ble et USB3-grensesnitt anbefalt som kameragrensesnitt. Dette var basert på at kunden kunne dra nytte av fire ganger høyere båndbredde sammenlignet med et GigE-kamera. I tillegg anbefales USB3-grensesnittet for applikasjoner der avstanden mellom PC-en og kameraet ikke er mer enn 4,6 meter på grunn av den begrensede kabellengden. I kundens applikasjon var denne lengden omtrent 4 meter. Videre måtte ulike farger på avfall detekteres. Derfor ble et fargekamera anbefalt.
I tillegg ble det valgt å bruke et global shutter-kamera i stedet for et rolling shutter-kamera. Global shutter-kameraer brukes i applikasjoner der enten kameraet eller objektet beveger seg mens bildet tas. I dette tilfellet beveger transportbåndet seg og stopper ikke under bildeopptaket. Et rolling shutter-kamera, som fungerer godt for stasjonære applikasjoner, er ikke egnet for dette formålet. Bruk av et rolling shutter-kamera ville føre til mye bildeforvrengning på grunn av bevegelsen. Alle bokser, flasker og annet avfall på transportbåndet kan fremstå som «skjeve» eller «tiltede». I industrielle applikasjoner som avfallssortering fører denne forvrengningen til unøyaktig deteksjon fordi noe avfallet kanskje ikke fremstår slik det faktisk er. Et global shutter-kamera forhindrer disse feilene ved å ta realistiske, uforvrengte bilder. Mer informasjon om Global shutter vs. Rolling shutter finner du i denne artikkelen i vårt kunnskapssenter.

Kunden visste ikke hvilken oppløsning som var nødvendig for å gjenkjenne de ulike typene avfall. Derfor tilbød vår machine vision-ekspert å hjelpe med å beregne dette basert på to spesifikasjoner: det nødvendige synsfeltet (FOV) i mm og systemoppløsning (mm/piksel). Transportbåndet som avfallet beveger seg på, har en bredde på 425 mm som skulle vises. Høyden var ikke viktig. Det var nødvendig med en systemoppløsning på minst 0,1 mm/piksel.
Basert på denne informasjonen måtte et maskinsynskamera med minst 4250 piksler i bredden velges. Vårt 16 MP-kamera viste seg å være en svært god løsning. Dette kameraet har 5320x3032 piksler, noe som resulterer i en systemoppløsning på hele 0,08 mm/piksel. Beregningen er vist i figur 1, oppløsningsberegningen opprettet i Microsoft Excel.
Avslutningsvis tilbyr dette 16 MP-fargekameraet med IMX542-sensoren en rimelig maskinsynskameraløsning for avfallssortering og resirkulering, samtidig som det drar nytte av den høye oppløsningen og lysfølsomheten.

Valg av objektiv for IMX542-kamera
For at 16MP vision-kameraet skal fungere, valgte VA Imagings vision-ekspert et passende C-mount-objektiv til kameraet. Riktig objektivbrennvidde ble beregnet av vision-eksperten basert på to spesifikasjoner: synsfeltet (FOV) i mm og arbeidsavstand i mm. Arbeidsavstanden er avstanden fra objektet til kameraet. I tillegg er det viktig å velge et objektiv som passer til sensorstørrelsen på 16MP-kameraet. 16MP-sensorkameraet har en bildesensorstørrelse på 1,1”, Sony IMX542
For å beregne det mest egnede C-mount-objektivet for dette maskinsynskameraet, tilbyr VA Imaging sitt eget nettbaserte objektivkalkulatorverktøy. Basert på kameraets oppløsning, nødvendig synsfelt og arbeidsavstand kan brennvidden beregnes. Kunden oppga at han ønsket å se minst 425 mm bredde ved en arbeidsavstand mellom 950 og 1350 mm.

Vårt 35MM C-mount-objektiv «VA-LCM-25MP-35MM-F2.4-120» viste seg å være et utmerket objektiv for 16MP-kameraet. Bruk av vårt 35MM-objektiv ved en arbeidsavstand på omtrent 1056mm gir et synsfelt på 425x242mm. Dette vises i figur 2, beregningen av objektivets brennvidde.

Tilbehør til system for avfallssortering
Machine vision-kameraer, som 16MP-kameraet, bør kobles til en PC. For å sikre en stabil forbindelse mellom denne PC-en og maskinsynskameraet, anbefalte maskinsyneksperten å bruke en av VA Imaging sine USB3-kabler. For dette visionsystemet for avfallssortering ble vår 4,6 meter USB3-kabel anbefalt basert på at avstanden mellom kundens PC og kameraet er 4 meter.
I tillegg ble vår stativmonteringsplate for dette kameraet med IMX542-sensor valgt av maskinsyneksperten for enkel integrasjon av systemet for avfallsgjenkjenning.
Machine vision-belysning for avfallsgjenkjenning
Det anbefales på det sterkeste å legge til belysning for maskinsyn i et visionsystem som denne applikasjonen for avfallssortering. Kunden fortalte VA Imaging sin machine vision-ekspert at fabrikkmiljøet der oppsettet skal plasseres, ikke var godt opplyst. Derfor bestemte de seg for å plassere en lukket boks rundt transportbåndet der avfallet skal detekteres.
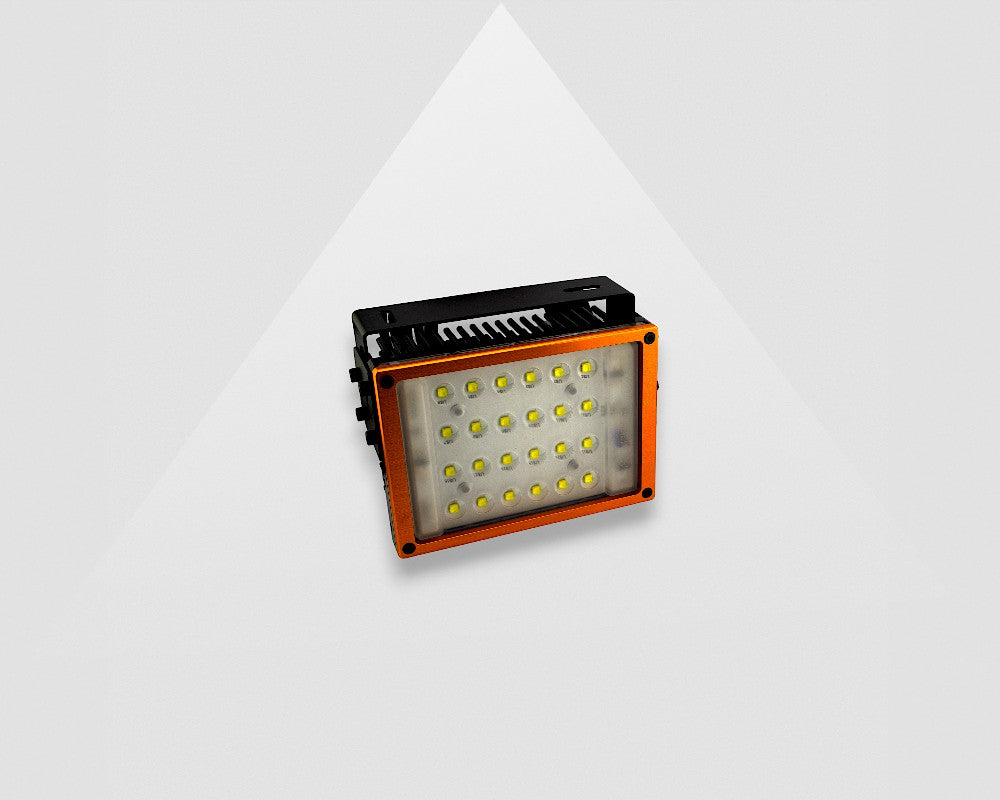
Produktene på transportbåndet er svært forskjellige. Fra bokser til flasker, i alle typer materialer og farger, skal de detekteres for korrekt avfallssortering og resirkulering etterpå. For å belyse alt avfallet så jevnt som mulig og med minimal refleksjon, anbefales det å bruke 2 av våre LED-spotlights: Industriell LED-spotlys VA SL-90x80-W. En av de største fordelene med dette systemet for avfallssortering er at LED-spotlysene leveres med tre optiske objektiver. Ved å velge riktig optisk objektiv (30,60 eller 90 grader), kan de plasseres i den optiske vinkelen som gir det mest ideelle lyset for applikasjonen. Dette gir kunden stor fleksibilitet.
For å utelukke alt omgivelseslys i fabrikken anbefalte vår machine vision-ekspert også å bygge en boks rundt transportbåndet. Rådet er å gjøre boksen helt hvit på innsiden, for eksempel ved maling. Plasser deretter LED-spotene på to innvendige sider av boksen og rett dem oppover. På denne måten «spretter» lyset opp til taket i boksen og ned på avfallet som ligger på transportbåndet. Lyset vil bli jevnt fordelt.
For å forsyne de to LED-lysene med strøm ble vår 24V 150W strømforsyning anbefalt. Denne strømforsyningen fungerer som en lyskontroller, slik at LED-spotene kan utløses og dimmes. I tillegg kan skjøtekabler velges på nettstedet vårt ved behov.
Bildebehandlingsprogramvare for avfallsgjenkjenning
Denne spesifikke kunden hadde ennå ingen erfaring med å velge maskinvare for et visionsystem for avfallssortering. Selskapet deres hadde imidlertid mye erfaring med å skrive og implementere programvare. For denne spesifikke machine vision-applikasjonen for avfallssortering foretrakk kunden å skrive sin egen programvare i Python. De bestemte seg for å bruke vår gratis SDK for eksempelprogrammer, inkludert Python-prøven for å hente bilder. En av artiklene i vårt kunnskapssenter gir mer informasjon om å bruke en Python-prøve med PyCharm.
For den innledende programmeringen ble vårt gratis programvareutviklingssett (SDK) brukt til å ta opp og lagre bilder og angi kameraparametrene for avfallssorteringen. SDK-en støtter operativsystemer, inkludert Windows, Linux og Android, og er kompatibel med vanlige og industrielle PC-er samt ARM-plattformer. SDK-en støtter programmeringsspråk som C++, C#/.NET og, for dette visionsystemet, Python.
Support for machine vision-applikasjoner
Ønsker du support fra en av våre machine vision-eksperter for den beste machine vision-løsningen for avfallssortering? Eller en annen lignende resirkulerings- eller avfallsapplikasjon? Ikke nøl med å ta kontakt ved å bruke skjemaet via denne lenken: Support for Vision Applikasjon.