
GET-racing og VA Imaging: Innovative autonome kjøretøy basert kun på Vision

GET racing, Formula Student-teamet fra det tekniske universitetet i Dortmund, setter nye standarder innen autonome kjøretøy med sin innovative vision-only-tilnærming. Tradisjonelt har autonome kjøretøy vært sterkt avhengige av LiDAR-sensorer for å oppfatte omgivelsene med høy presisjon. Ved å eliminere behovet for tradisjonelle sensorsystemer som LiDAR, baserer GET racing seg utelukkende på avanserte industrielle kameraer og computer vision programvare for å styre bilen rundt banen. Dette gjennombruddet er muliggjort av VA Imaging og markerer et betydelig fremskritt innen autonom racingteknologi.
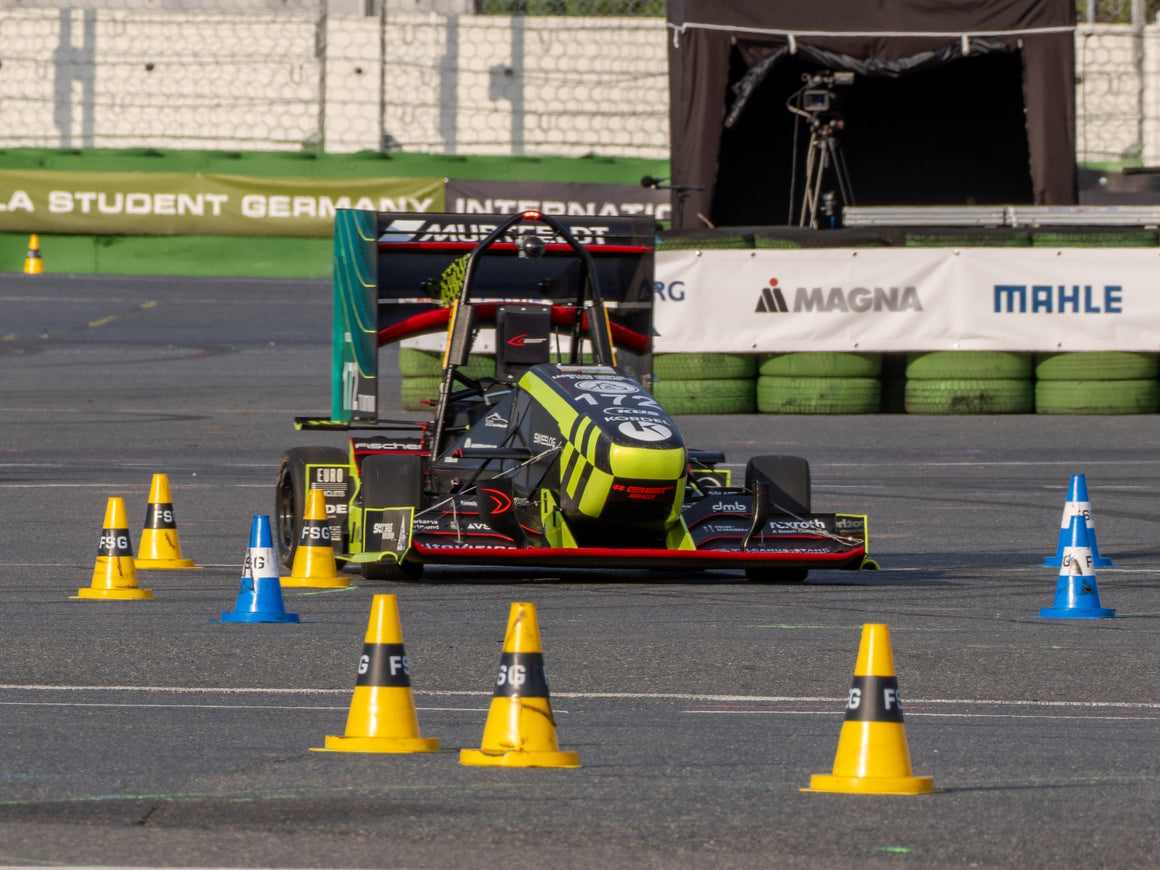
Formula Student-konkurransen: Fra LiDAR til autonome kjøretøy basert kun på Vision
Formula Student er en internasjonal konkurranse der universitetsteam designer, bygger og konkurrerer med autonome kjøretøy. Siden 2005 har GET racing bygget over elleve racerbiler, hver med banebrytende teknologi. Teamet gikk over fra forbrenningsmotorer til elektriske kjøretøy i 2022 og introduserte sin andre elbil i 2023. Nå fokuserer GET racing på å utvikle autonome kjøretøy basert kun på vision, der kameraer og programvare erstatter behovet for LiDAR og andre sensorer.
Fra LiDAR til kun Vision: Skiftet innen teknologi for autonome kjøretøy
I 2024 brukte GET racing en kombinasjon av LiDAR-teknologi og kameraer for å oppdage banekjegler. En feil i LiDAR-sensoren under et tordenvær i Ungarn tvang imidlertid teamet til å bytte til et system kun basert på kameraer rett før de deltok i Formula Student Germany-arrangementet. Denne raske omstillingen førte til utviklingen av et autonomt system kun basert på vision, som ga dem Real-Time Video Processing Award 2024.
Gjennombruddet i 2025: Erstatte LiDAR med autonome kjøretøy basert kun på Vision
For 2025-sesongen tok GET racing et stort sprang ved å utforme bilen rundt ett sentralt kamerasystem, og beveget seg bort fra den tradisjonelle LiDAR-først-tilnærmingen. Ved å bruke et vidvinklet fisheye-objektiv oppnådde teamet et synsfelt på 185°, som dekker fronten, sidene og til og med litt bak bilen.
De viktigste fordelene med den utelukkende vision-baserte tilnærmingen er:
For prosessering bruker systemet en embedded datamaskin med lavt strømforbruk, som kan behandle bildene over 80 ganger per sekund. Dette ville ikke vært mulig uten den optimaliserte GET Vision 2-programvaren for persepsjon, som utnytter maskinvaren fullt ut. Denne løsningen med lav forsinkelse og lavt strømforbruk overgår de tyngre og tregere LiDAR-systemene som fortsatt brukes av mange team innen autonom racing.
Programvareinnovasjon: Vision-basert planlegging for autonome kjøretøy
GET Racing omskrev også programvaren for førerløs kjøring fullstendig. I stedet for å kartlegge banen under den første runden (en vanlig tilnærming innen autonom racing), bruker systemet deres maskinlæring til å beregne kjørebane direkte fra kameradata. Dette gjør at bilen kan kjøres i full hastighet fra aller første runde, i motsetning til mange team som bruker langsommere utforskningsrunder.
Utfordringer og løsninger ved utvikling av autonome kjøretøy basert kun på Vision
Å bygge et slikt system innebar flere tekniske utfordringer. Under testing oppdaget teamet at det lette, vanntette kamerahuset førte til at kameraene ble overopphetet. For å løse dette la de til en kjølevifte og kjøleribbe, slik at systemet opprettholdt optimal ytelse under racingforhold med høy intensitet.
En annen utfordring var å sikre optisk klarhet samtidig som kameraobjektivet ble beskyttet. En tilpasset akryl-dome ble integrert i huset ved hjelp av 3D-printing for å forhindre bildeforvrengning forårsaket av flate beskyttende Windows.
Vision-maskinvare: Nøkkelkomponenter for autonome kjøretøy kun med Vision
GET-racerbilen fra 2025 integrerer avansert kamerateknologi fra VA Imaging, som muliggjør deres system kun basert på vision. Disse komponentene muliggjør sanntidsbehandling av viktige banefunksjoner.
Viktige komponenter inkluderer:
- MER3-506-58G3C-P industrielt kamera: et 5 MP GigE Kamera med en Sony IMX547-sensor som tar 58 bilder per sekund. Dette kameraet er utviklet for høyhastighets databehandling og kobles til via Power over Ethernet (PoE) for enkel testing.
- VA-LCM-5MP-1.8MM-F1.4-015-FISH fisheye-Objektiv: Et 5 MP fisheye-objektiv med C-mount som gir et synsfelt på 185°. Objektivet har F1.4-blenderåpning, noe som sikrer utmerket bildeklarhet selv under svake lysforhold.
Disse komponentene muliggjør rask bildebehandling av høy kvalitet, slik at bilen kan navigere autonomt med presisjon.

Integrasjon og samarbeid med VA Imaging
Samarbeidet med VA Imaging var avgjørende for GET racings suksess med å utvikle et autonomt system kun basert på vision. VA Imaging leverte teknisk rådgivning og bistod med valg av kamera og objektiv. Teamet vurderte samarbeidet svært høyt:
Dette samarbeidet gjorde det mulig for GET racing å bygge et system kun basert på vision, som er kompakt, pålitelig og mer kostnadseffektivt enn tradisjonelle systemer som er avhengige av LiDAR.
Hvordan systemer som kun bruker Vision erstatter LiDAR i autonom racing
Samarbeidet mellom GET racing og VA Imaging er et godt eksempel på hvordan samarbeid mellom industri og akademia kan drive teknologisk innovasjon. Sammen har de utviklet et autonomt kjøretøy kun basert på vision som er raskere, lettere og mer effektivt ved å gå utover tradisjonelle LiDAR-baserte systemer. Denne tilnærmingen kun basert på vision legger grunnlaget for fremtidens autonome kjøretøy innen motorsport, og demonstrerer at teknologi og oppfinnsomhet kan flytte grensene for hva som er mulig.
Er du interessert i hvordan VA Imaging sine avanserte vision-systemer muliggjør innovasjoner innen autonome kjøretøy, slik som samarbeidet med GET racing? Enten du utforsker lignende applikasjoner eller ønsker å lære mer om kameraene og objektivene våre, kan du kontakte oss i dag. Fyll ut kontaktskjemaet nedenfor for å komme i kontakt med ekspertene våre.
Gaspar van Elmbt
2023 GET Racing - samarbeid med VA Imaging
I 2023 innledet GET racing og VA Imaging et samarbeid for å øke ytelsen i Formula Student med avansert kamerateknologi og LiDAR-teknologi.
Partnerskapet deres la grunnlaget for GET racings vision-baserte system, som kombinerer høyhastighets bildeopptak og pålitelig deteksjon for tidlige steg mot autonom racing.
Read more