
Pick-&-Place-System mit einer Computer Vision Kamera

Die korrekte Integration von Computer Vision Kameras ist für Pick-&-Place-Vision-Systeme in der Automatisierung von großer Bedeutung. Einfach ausgedrückt ist Pick-and-Place-Automatisierung der Prozess, bei dem Maschinen Produkte aufnehmen und an vorgesehene Positionen bewegen. Stellen Sie sich eine Produktionslinie vor, auf der Produkte von einem Behälter in einen anderen transportiert werden. Präzision ist entscheidend, und die Auswahl der passenden Computer Vision Kamera in Ihrer Anlage ermöglicht dies. Ob Sie sie in Ihrer Verpackungsanlage, Ihrem Logistiklager oder in einer Fertigungsstätte einsetzen – unsere Industriekameras bieten die vision Lösung, die Sie für Ihr Pick-and-Place-System benötigen. Dieser Artikel konzentriert sich hauptsächlich auf den Einsatz eines Roboterarms, der mit einer Computer Vision Kamera für diese Aufgabe ausgestattet ist.

Die am Roboterarm montierte Bildverarbeitungskamera sorgt für eine genaue Identifizierung und Positionierung der Produkte in einer Schachtel. Durch die Bildverarbeitung bestimmt das System die genaue Ausrichtung jedes Artikels. Auf diese Weise wird sichergestellt, dass der Roboterarm die Artikel richtig greift und sie geordnet auf einer Palette ablegt.
In nur fünf Schritten leitet dieser Artikel Sie bei der Auswahl der richtigen Bildverarbeitungs-Kamerahardware für Ihr Pick-and-Place-System an.
Auswahl von Computer Vision Kameras
In diesem speziellen Fall begann unser Machine Vision Experte mit einer Empfehlung für die Hauptkomponente des Pick-&-Place-Vision-Systems: die Industriekamera. Bei der Auswahl der am besten geeigneten Kamera sind einige Spezifikationen entscheidend:
Kamera-Schnittstelle
Für ein Vision-System wie die Pick-and-Place-Roboteranwendung stehen verschiedene Schnittstellen zur Auswahl. USB3 und GigE sind die von unseren Kunden am häufigsten verwendeten Schnittstellen. Die USB3-Schnittstelle ist ideal für Projekte, bei denen die Entfernung zwischen PC und Kamera maximal 4,6 Meter beträgt. Die Kabellänge ist begrenzt, oder es sollten spezielle aktive High-Flex-Kabel verwendet werden. Dies wird bei diesem Roboter-Vision-System empfohlen; weitere Informationen hierzu finden Sie später in diesem Artikel im Abschnitt „Attribute des Vision-Systems“. Darüber hinaus verfügen USB3-Kameras über die vierfache Bandbreite von GigE-Kameras. Im Gegensatz zur USB3-Schnittstelle eignen sich GigE-Kameras hervorragend für Projekte, bei denen die Entfernung zwischen PC und Kamera bis zu 100 Meter beträgt.
In dieser Anwendung war keine hohe Bandbreite erforderlich, und die Entfernung zwischen PC und Kamera betrug nur 4 Meter. Der Kunde bevorzugte jedoch eine möglichst einfache Kamerainstallation. Unsere Erfahrung zeigt, dass GigE als stabilere Verbindung wahrgenommen wird, während sich eine USB3-Kamera schnell und einfach installieren lässt. Aus diesem Grund empfahl der Machine Vision Experte die Verwendung einer Computer Vision Kamera mit USB3-Schnittstelle.
Farb- oder Monochromkamera?
Alle unsere standard Computer-Vision-Kameras, die üblicherweise für Anwendungen wie ein Pick-and-Place-Roboter-Vision-System verwendet werden, sind sowohl in Schwarzweiß als auch in Farbe erhältlich. Für die Anwendung unseres Kunden war eine Farbkamera erforderlich. Der Grund dafür war der Wunsch, verschiedenfarbige Produkte voneinander zu unterscheiden.
Global Shutter vs. Rolling Shutter
Wir haben zwei Arten von Computer-Vision-Kameras im Angebot: Global-Shutter-Kameras und Rolling-Shutter-Kameras. Der Unterschied zwischen diesen Beiden wird in diesem Artikel über Global-Shutter- und Rolling-Shutter-Kameras ausführlich erläutert. Der Hauptunterschied besteht darin, dass Global-Shutter-Kameras perfekt für Bildverarbeitungssysteme geeignet sind, bei denen sich die Kamera oder das Objekt bewegt, während die Bilder erfasst werden. Im Gegensatz dazu eignen sich Rolling-Shutter-Kameras besser für Bildverarbeitungssysteme, bei denen sowohl das Objekt als auch die Kamera stillstehen, wenn die Bilder aufgenommen werden. Rolling-Shutter-Kameras eignen sich hervorragend für eine stationäre Einrichtung, sind etwas eingeschränkter, dafür aber auch preiswerter.
Für dieses Pick-and-Place-Vision-System empfahl der Bildverarbeitungsexperte eine Global-Shutter-Kamera zu verwenden. Der Grund dafür ist die Tatsache, dass sich der Roboterarm, an dem die Kamera befestigt ist, bei der Aufnahme der Bilder bewegen könnte.
Auflösung der Industriekamera
Unser Kunde gab an, dass er eine Systemauflösung von mindestens 0,3mm/Pixel innerhalb eines Sichtfelds von 500 x 375mm benötigte. Mit dieser Mindestauflösung sollten die folgenden Prüfaufgaben durchgeführt werden können:
🔸 Präzise Formkontrolle: Um alle Produkte aufzunehmen, sollte die Computer Vision Kamera die Form der Produkte bestimmen können. Da die Produkte sowohl rechteckig als auch quadratisch sein können, ist eine präzise Formkontrolle wichtig.
🔸 Präzise Maßkontrolle: Die Produkte, die vom Roboterarm aufgenommen werden sollen, sind in vier verschiedenen Größen erhältlich. Das kleinste Produkt ist 10x5 cm, während das größte Produkt 10x25 cm groß ist. Die Kamera sollte mithilfe zusätzlicher Bildverarbeitungssoftware die Abmessungen der Produkte präzise bestimmen, um sie korrekt aufzunehmen.
🔸 Präzise Farbkontrolle: Wie erwähnt, können die Produkte unterschiedliche Farben haben. Der Hintergrund muss von den Produkten unterschieden werden. Deshalb ist eine ausreichende Auflösung für eine präzise Farbkontrolle wichtig.
Objektivauswahl für Pick & Place System
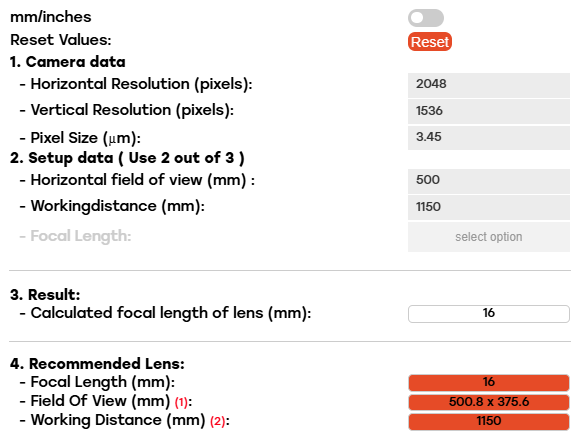
Eine Kamera kann nicht ohne ein Objektiv verwendet werden. Um herauszufinden, welches C-Mount-Objektiv für die 3MP USB3-Kamera am besten geeignet ist, führte der Machine-Vision-Experte einige Berechnungen in unserem Objektivrechner durch. Die Berechnung basierte auf den Spezifikationen:
Erforderliches Sichtfeld = 500x375mm
Maximaler Arbeitsabstand = 1300mm
Der Objektivrechner zeigt, dass bei einem Arbeitsabstand von genau 1300mm die berechnete Brennweite des Objektivs 18MM beträgt. Ein C-Mount-Objektiv mit dieser Brennweite existiert nicht, daher wird ein Objektiv mit 16MM Brennweite empfohlen. Der Arbeitsabstand kann für ein Sichtfeld von 500x375mm auf 1150mm reduziert werden. Dies ist im Screenshot des Objektivrechners dargestellt.
Für dieses Pick-&-Place-Vision-System empfahl der Machine-Vision-Experte, unser lichtempfindliches 16MM C-Mount-Objektiv in Kombination mit der 3MP Computer Vision Kamera zu verwenden. Das Objektiv hat eine minimale F-Zahl von F1.4 und ist damit eines der lichtempfindlichsten Objektive, die wir anbieten. Darüber hinaus beträgt das Auflösungsvermögen des Objektivs 160lp/mm für eine Kamera mit einer Pixelgröße von 3.45 µm.
Vision System Attribute
Eine Einrichtung für das Pick-and-Place-Bildverarbeitungssystem ist ohne das erforderliche Kamerazubehör nicht vollständig. Der Kunde benötigte weder ein wasserdichtes Kameragehäuse noch zusätzliche E/A-Kabel für die Auslösung oder anderes Zubehör. Dennoch wurde das System um die folgenden beiden Attribute erweitert.
Highflex USB3-Kabel für Roboterarm
Um eine stabile Verbindung zwischen der USB3-Kamera und dem PC zu gewährleisten, empfehlen wir unseren Kunden stets unsere USB3-Kabel. Für dieses spezifische Pick-&-Place-Vision-System empfahl der Experte für Machine Vision die Verwendung unserer aktiven Highflex-USB3-Kabel. Unsere Highflex-Kabel sind für den Einsatz in Anwendungen konzipiert, in denen sie kontinuierlichen Bewegungen ausgesetzt sind. In diesem Fall bewegt sich der Roboterarm kontinuierlich, sodass der Kunde von der Verwendung von Highflex-USB3-Kabeln anstelle eines Standard-USB3-Kabels mit 4,6 m profitiert. Die Highflex-Kabel verfügen über eine Schraubverriegelung, halten länger und sind widerstandsfähiger gegenüber Bewegungen. Der Abstand zwischen Kamera und PC beträgt ungefähr 4 Meter, daher können unsere 5-Meter-USB3-Highflex-Kabel verwendet werden.
Montageplatte für Computer Vision Kamera
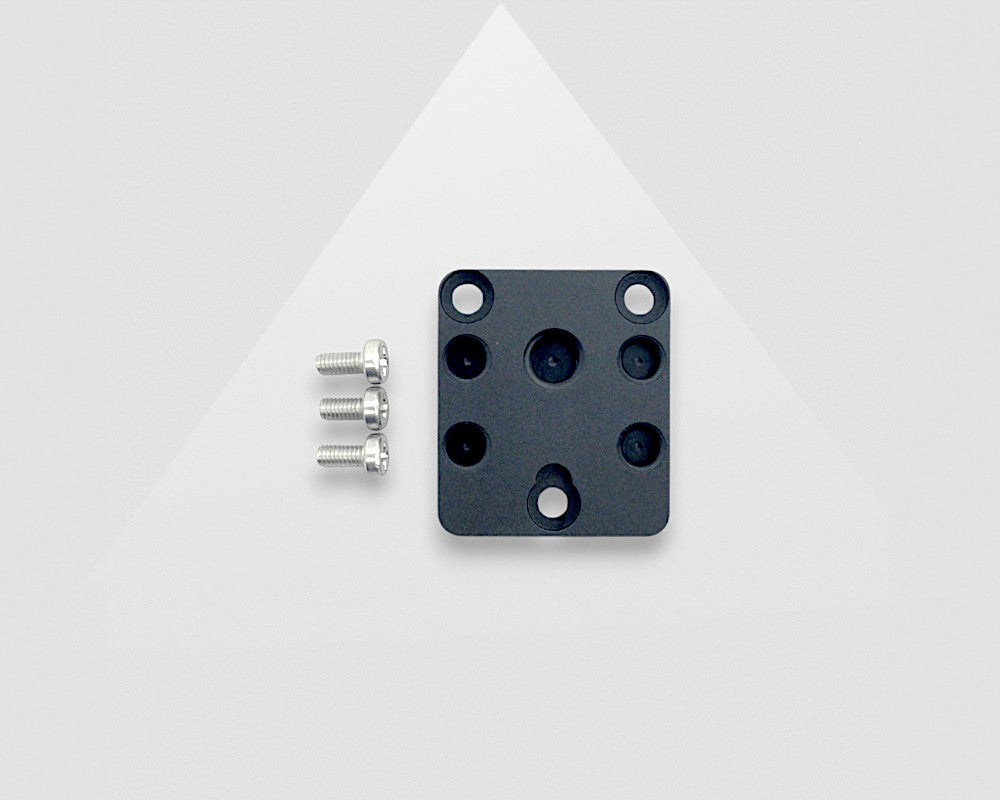
In einer Vision Anwendung, in der sich ein Roboterarm kontinuierlich bewegt, wie bei diesem Pick & Place-System, ist eine ordnungsgemäße Kameramontage unerlässlich. Zur Erleichterung der Montage der Kamera kann eine unserer Montageplatten verwendet werden. Durch die Verwendung einer Montageplatte zur Befestigung der Kamera am Roboterarm wird die Computer Vision Kamera selbst nicht beschädigt. Unsere 3MP Kamera ist Teil der MER2-Serie Kameras und kann daher in Kombination mit dieser Montageplatte für MER2-Kameras verwendet werden.
Vision Integrator für Bestückungsautomaten
Da dieser Kunde keine Erfahrung mit der Nutzung von Computer-Vision-Kameras für ein Pick-and-Place-System hatte, wünschte er sich zusätzliche Unterstützung bei der Integration. VA Imaging ist spezialisiert auf Hardware und exzellenten Produktsupport durch Bildverarbeitungsexperten. Unsere technischen Support-Techniker sind zwar vor Ort (z. B. in den Niederlanden und Deutschland) verfügbar, unsere Expertise erstreckt sich jedoch nicht auf die Integration der Bildverarbeitungssoftware und den Besuch vor Ort zur Implementierung der gesamten Hardware.
Für Anwendungen wie diese Pick-and-Place-Maschine mit Bildverarbeitungskameras stehen uns jedoch Partner zur Verfügung, die gerne unterstützen. In Ländern wie Deutschland, den Niederlanden und Belgien können diese Partnerunternehmen nahtlos mit unseren Computer-Vision-Kameras arbeiten und sich um die Software und die Integration vor Ort kümmern. Deshalb haben wir diesen Kunden mit einem unserer Partner in Kontakt gebracht, der auf Pick-and-Place-Systeme mit integrierter Bildverarbeitungskamera spezialisiert ist.
Unterstützung für Pick & Place Vision-Systeme
Möchten Sie, dass wir Sie mit einem unserer Partner, einem Vision-Integrator, in Kontakt bringen? Oder kann Ihnen einer unserer Bildverarbeitungsexperten bei der Entwicklung Ihres eigenen Pick-and-Place-Vision-Systems mit Computer-Vision-Kameras helfen? Kontaktieren Sie uns gerne über das untenstehende Formular!