
Telecamere Machine Vision per la selezione e il riciclaggio dei rifiuti

La tecnologia avanzata, come la machine vision, sta assumendo un ruolo sempre più cruciale nel migliorare il modo in cui selezioniamo e ricicliamo i rifiuti. Un sistema di visione con telecamere machine vision rende il riciclaggio più veloce e preciso. Nella maggior parte dei casi, queste telecamere vengono installate sopra i nastri trasportatori negli impianti di riciclaggio. Mentre i rifiuti scorrono lungo il nastro, le telecamere scattano immagini di alta qualità degli oggetti. Utilizzando software di computer vision, le telecamere machine vision possono riconoscere rapidamente diversi materiali come plastica, metalli e carta. Questo processo automatizzato aiuta a selezionare correttamente i rifiuti, riducendo gli errori e risparmiando tempo e denaro.

Uno dei clienti di VA Imaging ci ha contattato per ricevere assistenza nella selezione di una configurazione adeguata di Telecamera per
visione artificiale per la selezione dei rifiuti. Uno dei nostri esperti di visione ha consigliato l'azienda di riciclaggio su una configurazione completa basata sulle specifiche della sua applicazione. Questo articolo descrive in soli 5 passaggi come sono stati selezionati tutti i componenti di visione per il sistema di selezione e riciclaggio dei rifiuti. Desidera ricevere una consulenza personalizzata per la sua applicazione? Condivida semplicemente alcune specifiche del suo progetto qui sotto e la contatteremo.
Selezione della telecamera per il sistema di selezione dei rifiuti
La consulenza sulla configurazione corretta per l'applicazione di selezione dei rifiuti inizia con la scelta di una telecamera per visione artificiale adatta. L'esperto di visione di VA Imaging ha consigliato di utilizzare la nostra Telecamera da 16MP ‘ME2S-1610-24U3C’ con il sensore Sony IMX542 perché
dei seguenti requisiti richiesti dal cliente.
Innanzitutto, è stata consigliata un'interfaccia USB3 come interfaccia della Telecamera. Ciò si basava sul fatto che il cliente poteva beneficiare di una bandwidth quattro volte superiore rispetto a una telecamera GigE. Inoltre, l'interfaccia USB3 è consigliata per applicazioni in cui la distanza tra il PC e la Telecamera non supera 4,6 metri, a causa della lunghezza limitata del cavo. Nell'applicazione del cliente, questa distanza era di circa 4 metri. Inoltre, dovevano essere rilevati diversi colori dei rifiuti. Per questo motivo è stata consigliata una Telecamera a colori.
Inoltre, si è scelto di utilizzare una Telecamera global shutter anziché una Telecamera rolling shutter. Le Telecamera global shutter vengono utilizzate nelle applicazioni in cui la Telecamera o l'oggetto è in movimento durante l'acquisizione dell'immagine. In questo caso, il nastro trasportatore è in movimento e non si ferma durante l'acquisizione dell'immagine. Una Telecamera rolling shutter, che funziona ottimamente per applicazioni statiche, non è adatta a questo scopo. L'uso di una Telecamera rolling shutter comporterebbe molta distorsione dell'immagine dovuta al movimento. Tutte le lattine, le bottiglie e gli altri rifiuti sul nastro trasportatore potrebbero apparire «inclinati» o «pendenti». Nelle applicazioni industriali come la selezione dei rifiuti, questa distorsione comporta un rilevamento impreciso poiché alcuni rifiuti potrebbero non apparire come sono realmente. Una Telecamera global shutter previene questi errori acquisendo immagini realistiche e prive di distorsioni. Maggiori informazioni su Global shutter vs. Rolling shutter sono disponibili in questo articolo nel nostro Knowledge Center.

Il cliente non sapeva quale risoluzione fosse necessaria per riconoscere i diversi tipi di rifiuti. Per questo motivo, il nostro esperto di machine vision si è offerto di calcolarla sulla base di due specifiche: il campo visivo (FOV) richiesto in mm e la risoluzione del sistema (mm/pixel). Il nastro trasportatore sul quale si muovono i rifiuti ha una larghezza di 425mm che doveva essere visualizzata. L'altezza non era importante. Era richiesta una risoluzione del sistema di almeno 0,1mm/pixel.
Sulla base di queste informazioni, doveva essere selezionata una telecamera per visione artificiale con almeno 4250 pixel di larghezza. La nostra Telecamera da 16MP si è rivelata un'ottima soluzione. Questa Telecamera dispone di 5320x3032 pixel, con una risoluzione del sistema pari a 0,08mm/pixel. Il calcolo è illustrato nella Figura 1, il calcolo della risoluzione creato in Microsoft Excel.
In conclusione, questa Telecamera a colori da 16MP con il sensore IMX542 offre una soluzione di telecamera per visione artificiale conveniente per la selezione e il riciclo dei rifiuti, beneficiando al contempo dell'elevata risoluzione e sensibilità alla luce.

Selezione di obiettivo per Telecamera IMX542
Affinché la Telecamera di visione da 16MP possa funzionare, l'esperto di visione di VA Imaging ha selezionato un obiettivo C-mount appropriato per la Telecamera. La corretta lunghezza focale dell'obiettivo è stata calcolata dall'esperto di visione sulla base di due specifiche: il campo visivo (FOV) in mm e la distanza di lavoro in mm. La distanza di lavoro è la distanza dall'oggetto alla Telecamera. Inoltre, è importante selezionare un obiettivo adatto alla dimensione sensore della Telecamera da 16MP. Il sensore della Telecamera da 16MP ha una dimensione del sensore d'immagine di 1.1”, il Sony IMX542
Per calcolare l'obiettivo C-mount più adatto per questa Telecamera machine vision, VA Imaging mette a disposizione il proprio strumento online di calcolo Obiettivo. In base alla risoluzione della Telecamera, al campo visivo richiesto e alla distanza di lavoro, è possibile calcolare la lunghezza focale. Il cliente ha indicato di voler visualizzare almeno 425 mm di larghezza a una distanza di lavoro compresa tra 950 e 1350 mm.

Il nostro obiettivo 35MM C-mount ‘VA-LCM-25MP-35MM-F2.4-120’ si è rivelato un ottimo obiettivo per la Telecamera 16MP. Utilizzando il nostro obiettivo 35MM a una distanza di lavoro di circa 1056mm si ottiene un campo visivo di 425x242mm. Questo è illustrato nella Figura 2, il calcolo della lunghezza focale dell’obiettivo.

Accessori per sistema di selezione dei rifiuti
Le Telecamere Machine vision, come la Telecamera 16MP, devono essere collegate a un pc. Per garantire una connessione stabile tra questo pc e la Telecamera machine vision, l’esperto di machine vision ha consigliato di utilizzare uno dei cavi USB3 di VA Imaging. Per questo sistema di visione per la selezione dei rifiuti, è stato raccomandato il nostro cavo USB3 da 4,6 metri in base al fatto che la distanza tra il pc del cliente e la Telecamera è di 4 metri.
Inoltre, la nostra piastra di montaggio su treppiede per questa Telecamera con sensore IMX542 è stata selezionata dall’esperto di visione per una facile integrazione del sistema di riconoscimento dei rifiuti.
Illuminazione Machine vision per il riconoscimento dei rifiuti
L'aggiunta di illuminazione per visione artificiale a un sistema di visione come questa applicazione di selezione dei rifiuti è altamente consigliata. Il cliente ha comunicato all'esperto di machine vision di VA Imaging che l'ambiente di fabbrica in cui verrà installata la configurazione non era ben illuminato. Per questo motivo, hanno deciso di collocare una scatola chiusa attorno al nastro trasportatore sul quale verranno rilevati i rifiuti.
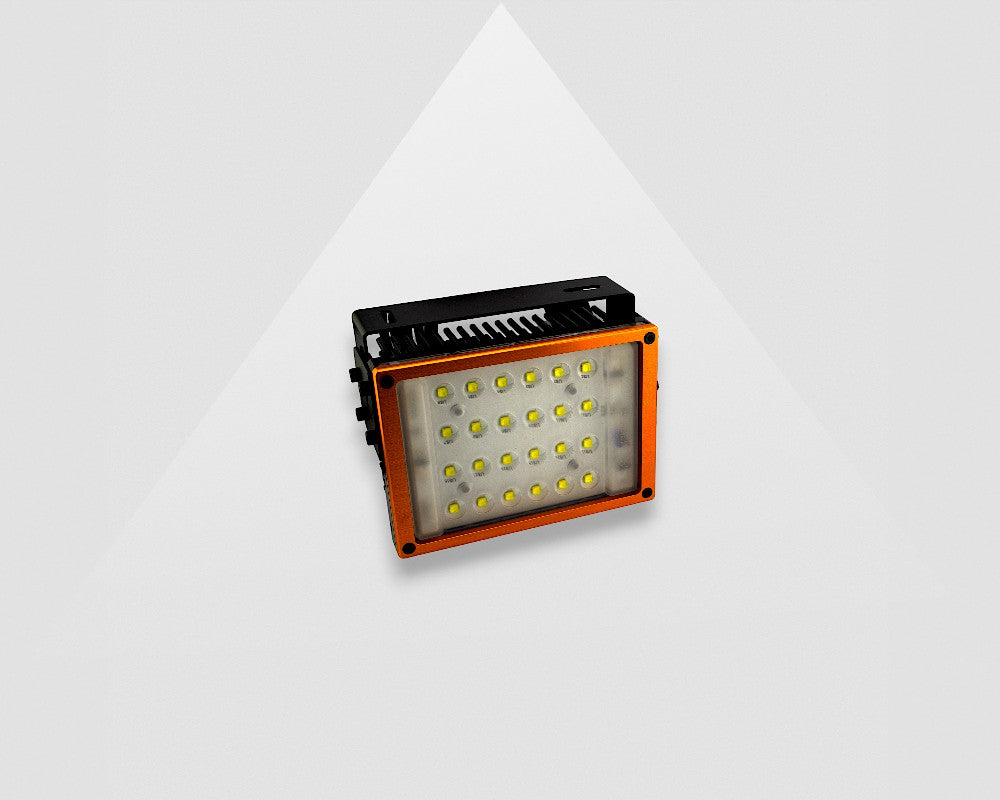
I prodotti sul nastro trasportatore sono tutti molto diversi. Da lattine a bottiglie, in materiali e colori di ogni tipo, devono essere rilevati per la corretta selezione dei rifiuti e il successivo riciclaggio. Per illuminare tutti i rifiuti nel modo più uniforme possibile e con riflessi minimi, si consiglia di utilizzare 2 dei nostri faretti LED: Faretto LED industriale VA SL-90x80-W. Uno dei maggiori vantaggi per questo sistema di selezione dei rifiuti è che i LED spot sono dotati di tre obiettivi ottici. Scegliendo l'obiettivo ottico corretto (30,60 o 90 gradi), possono essere posizionati con l'angolo ottico che fornisce la luce più ideale per l'applicazione. Ciò offre molta flessibilità al cliente.
Per escludere tutta la luce ambientale nella fabbrica, il nostro esperto di machine vision ha inoltre consigliato di costruire una scatola attorno al nastro trasportatore. Il consiglio è di rendere la scatola, ad esempio mediante verniciatura, completamente bianca all'interno. Posizionare quindi i LED spot su due lati interni della scatola e orientarli verso l'alto. In questo modo, la luce 'rimbalza' sul soffitto della scatola e scende sui rifiuti presenti sul nastro trasportatore. La luce sarà distribuita uniformemente.
Per alimentare le due luci LED, è stato consigliato il nostro alimentatore 24V 150W. Questo alimentatore funziona come controller della luce, consentendo di attivare e regolare l'intensità dei LED spot. Inoltre, se desiderato, è possibile selezionare cavi di prolunga sul nostro sito web.
Software di elaborazione delle immagini per il riconoscimento dei rifiuti
Questo specifico cliente non aveva ancora esperienza nella selezione dell’hardware per un sistema di visione per la selezione dei rifiuti. Tuttavia, la loro azienda era molto esperta nella scrittura e implementazione di software. Per questa specifica applicazione di machine vision nella selezione dei rifiuti, il cliente ha preferito scrivere il proprio software in Python. Ha deciso di consultare il nostro SDK gratuito per programmi di esempio, incluso il campione Python per acquisire immagini. Uno degli articoli presenti nel nostro Knowledge Center fornisce ulteriori informazioni su come utilizzare un campione Python con PyCharm.
Per la programmazione iniziale, è stato utilizzato il nostro Software Development Kit (SDK) gratuito per acquisire e salvare immagini e impostare i parametri della Telecamera per la selezione dei rifiuti. L’SDK supporta sistemi operativi tra cui Windows, Linux e Android ed è compatibile con PC standard e industriali e piattaforme ARM. L’SDK supporta linguaggi di programmazione come C++, C#/.NET e, per questo sistema di visione: Python.
Supporto per applicazioni di machine vision
Desidera ricevere supporto da uno dei nostri esperti di machine vision per la migliore soluzione di machine vision per la selezione dei rifiuti? Oppure per un'altra applicazione simile di riciclaggio o gestione dei rifiuti? Non esiti a contattarci utilizzando il modulo tramite questo link: Supporto per Visione Applicazione.