
Sistema Pick & Place com uma câmera de computer vision

A integração correta de câmeras de computer vision é muito importante para sistemas de visão pick & place na automação. De forma simples, a automação pick and place é o processo em que máquinas recolhem produtos e os movem para locais designados. Imagine uma linha de produção onde os produtos são transferidos de um recipiente para outro. A precisão é fundamental e ter a câmera de computer vision mais adequada na sua configuração permite isso. Quer a utilize na sua unidade de embalagem, armazém logístico ou numa fábrica, as nossas câmeras industriais oferecem a solução de visão de que necessita para o seu sistema pick and place. Este artigo tem como principal foco a utilização de um braço robótico equipado com uma câmera de computer vision para esta tarefa.

A câmera de computer vision, montada no braço robótico, garante a identificação e posicionamento precisos dos produtos dentro de uma caixa. Através do processamento de imagem, o sistema determina a orientação exata de cada item. Desta forma, assegura-se que o braço robótico agarra corretamente os itens e os coloca numa palete de forma organizada.
Em apenas cinco passos, este artigo orienta-o na seleção do hardware de câmera de computer vision adequado para o seu sistema de pick-and-place.
Seleção de câmera de Computer vision
Neste caso específico, o nosso especialista em machine vision começou com uma recomendação para o componente principal do sistema de visão de pick & place: a câmara industrial. Algumas especificações são cruciais ao selecionar a câmara mais adequada:
Interface da Câmara
Está disponível uma variedade de interfaces para escolher para um sistema de visão, como a aplicação de robô pick and place. USB3 e GigE são as interfaces mais utilizadas pelos nossos clientes. A interface USB3 é ideal para projetos em que a distância entre o PC e a câmara é de, no máximo, 4,6 metros. O comprimento do cabo é limitado ou devem ser utilizados cabos ativos especiais de elevada flexibilidade. Isto é aconselhado neste sistema de visão robótica; poderá encontrar mais informações posteriormente neste artigo, na secção “Atributos do Sistema de Visão”. Além disso, as câmaras USB3 têm quatro vezes mais bandwidth do que as câmaras GigE. Ao contrário da interface USB3, as câmaras GigE são excelentes para projetos em que a distância entre o PC e a câmara se estende até 100 metros.
Nesta aplicação, não era necessária uma bandwidth elevada e a distância entre o PC e a câmara era de apenas 4 metros. No entanto, o cliente preferiu que a instalação da câmara fosse o mais simples possível. A nossa experiência mostra que o GigE é considerado uma ligação mais estável; no entanto, uma câmara USB3 é rápida e fácil de instalar. Por este motivo, o especialista em machine vision aconselhou a utilização de uma câmara Computer Vision com interface USB3.
Câmera a cores ou monocromática?
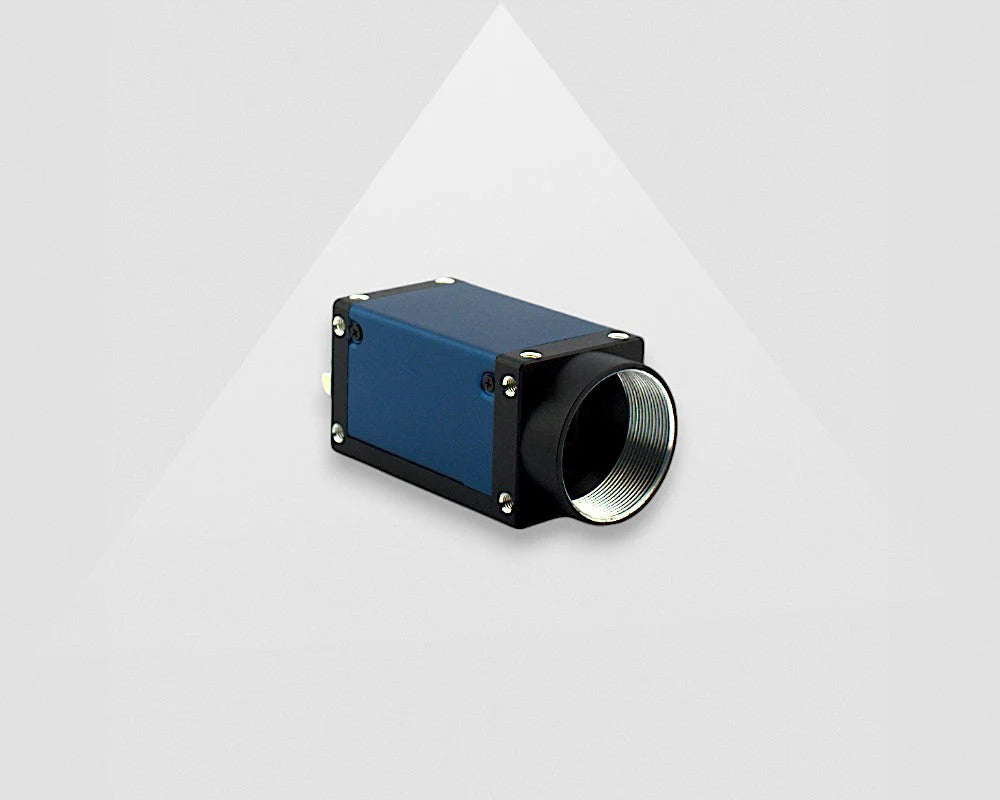
Todas as nossas câmeras standard de computer vision, que são frequentemente utilizadas em aplicações como um sistema de visão para robôs pick & place, estão disponíveis tanto em versão monocromática como a cores. Para a aplicação do nosso cliente, foi necessária uma câmera a cores. Isto deve-se à necessidade de distinguir produtos de diferentes cores entre si.
Global shutter vs. Rolling shutter
Dispomos de dois tipos de câmeras de computer vision: câmeras global shutter e câmeras rolling shutter. A diferença entre estas duas é amplamente explicada neste artigo sobre Global shutter vs. Rolling shutter câmeras. A principal diferença é que as câmeras global shutter são perfeitas para sistemas de visão onde a câmera ou o objeto se movem enquanto as imagens são capturadas. Em contraste, as câmeras rolling shutter são mais adequadas para sistemas de visão onde tanto o objeto como a câmera permanecem imóveis quando as imagens são tiradas. As câmeras rolling shutter são ideais para uma configuração estacionária, um pouco mais limitadas, mas, por isso, mais acessíveis.
Para este sistema de visão pick & place, o especialista em machine vision recomendou a utilização de uma câmera global shutter. Isto baseia-se no facto de o braço robótico, ao qual a câmera está acoplada, poder mover-se quando as imagens são capturadas.
Resolução da câmara industrial
O nosso cliente especificou que pretendia ter uma resolução do sistema de, pelo menos, 0,3mm/pixel num campo de visão de 500 x 375mm. Com esta resolução mínima, deverá ser possível realizar as seguintes atividades de inspeção:
🔸 Controlo preciso da forma: Para recolher todos os produtos, a câmara Computer Vision deverá conseguir determinar a forma dos produtos. Uma vez que os produtos podem ser retangulares ou quadrados, o controlo preciso da forma é importante.
🔸 Controlo dimensional preciso: Os produtos que devem ser recolhidos pelo braço robótico existem em quatro tamanhos diferentes. O produto mais pequeno mede 10x5 cm, enquanto o produto maior mede 10x25 cm. A câmara deverá, com software adicional de processamento de imagem, determinar com precisão as dimensões dos produtos para os recolher corretamente.
🔸 Controlo preciso da cor: Conforme mencionado, os produtos podem ter cores diferentes. O fundo deve ser distinguido dos produtos. Por esse motivo, é importante dispor de resolução suficiente para um controlo preciso da cor.
Seleção de Lente para sistema Pick & Place
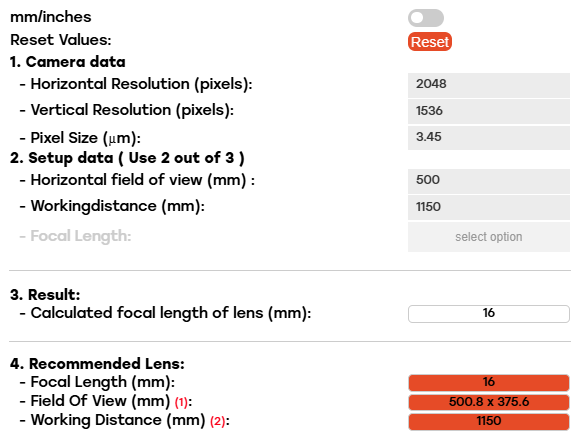
Uma câmara não pode ser utilizada sem uma lente. Para saber qual lente C-mount é a mais adequada para a câmara USB3 de 3MP, o especialista em machine vision efetuou alguns cálculos na nossa calculadora de lentes. O cálculo baseou-se nas especificações:
Campo de visão necessário = 500x375mm
Distância de trabalho máxima = 1300mm
A calculadora de lentes mostra que, a uma distância de trabalho de exatamente 1300mm, a distância focal calculada da lente é de 18MM. Esta lente C-mount com distância focal de 18MM não existe, pelo que é recomendada uma lente com distância focal de 16MM. A distância de trabalho pode ser reduzida para 1150mm para um campo de visão de 500x375mm. Isto é apresentado na captura de ecrã da calculadora de lentes.
Para este sistema de visão pick & place, o especialista em machine vision aconselhou a utilização da nossa lente C-mount de 16MM sensível à luz em combinação com a câmara Computer Vision de 3MP. A lente tem um número F mínimo de F1.4, o que a torna uma das lentes mais sensíveis à luz que oferecemos. Além disso, o poder de resolução da lente é de 160lp/mm para uma câmara com um tamanho do píxel de 3.45 µm.
Atributos do sistema de Visão
Uma configuração para o sistema de visão Pick & Place não está completa sem a adição dos necessários acessórios de câmera. O cliente não necessitou de uma caixa estanque para câmera, cabos I/O extra para acionamento ou outros acessórios. No entanto, os dois seguintes atributos foram adicionados ao sistema.
Cabos USB3 Highflex para braço robótico
Para garantir uma ligação estável entre a câmara USB3 e o PC, aconselhamos sempre os nossos clientes a utilizar os nossos cabos USB3. Para este sistema de visão pick & place específico, o especialista em visão artificial sugeriu a utilização dos nossos cabos USB3 ativos Highflex. Os nossos cabos Highflex foram concebidos para serem utilizados em aplicações em que estão sujeitos a movimentos contínuos. Neste caso, o braço robótico move-se continuamente, pelo que o cliente beneficiará da utilização de cabos USB3 Highflex em vez de um cabo USB3 padrão de 4,6 m. Os cabos Highflex incluem bloqueio por parafuso, terão uma maior durabilidade e são mais resistentes a movimentos. A distância entre a câmara e o PC é de aproximadamente 4 metros e, por isso, podem ser utilizados os nossos cabos USB3 Highflex de 5 metros.
Placa de montagem para computer vision câmera
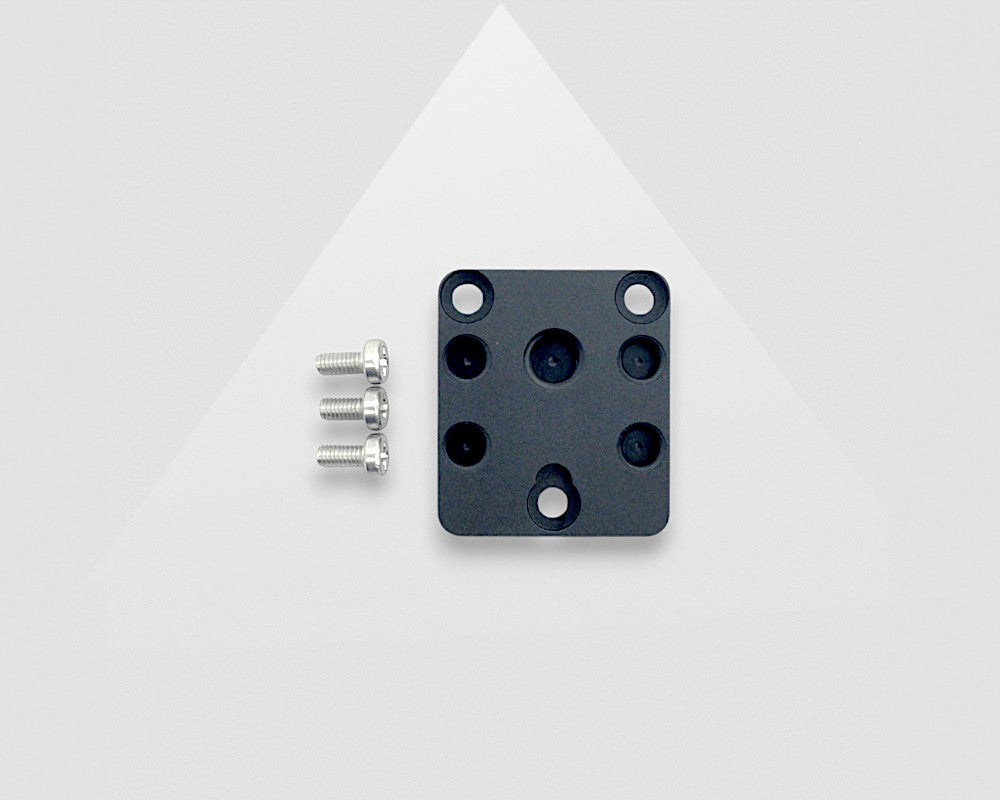
Numa aplicação de visão onde um braço robótico se move continuamente, como neste sistema de pick & place, a montagem adequada da câmera é essencial. Para facilitar a montagem da câmera, pode ser utilizada uma das nossas placas de montagem. Ao utilizar uma placa de montagem para fixar a câmera no braço robótico, a computer vision câmera não será danificada. A nossa câmera de 3MP faz parte da série MER2 de câmeras, podendo assim ser utilizada em combinação com esta placa de montagem para câmeras MER2.
Integrador de Visão para máquina de pick & place
Sendo inexperiente na utilização de câmeras de computer vision para um sistema de pick & place, este cliente desejava suporte adicional durante a integração. Como VA Imaging, somos especializados em oferecer hardware e excelente suporte de produto por especialistas em machine vision. Embora os nossos engenheiros de Suporte Técnico estejam disponíveis localmente (por exemplo, nos Países Baixos, Alemanha), a nossa experiência não se estende à integração do software de processamento de imagem nem à deslocação ao local para implementar todo o hardware.
No entanto, para aplicações como esta máquina de pick & place com câmeras de visão, temos parceiros disponíveis que terão todo o gosto em ajudar. Em países como a Alemanha, os Países Baixos e a Bélgica, estas empresas parceiras podem trabalhar perfeitamente com as nossas câmeras de computer vision e tratar do software e da integração no local. Por isso, para este cliente específico, colocámo-lo em contacto com um dos nossos parceiros especializado em sistemas de pick & place onde uma câmera de machine vision é integrada.
Suporte para sistemas de Visão Pick & Place
Gostaria que o colocássemos em contacto com um dos nossos parceiros, um integrador de visão? Ou prefere que um dos nossos especialistas em machine vision o ajude a criar o seu próprio sistema de visão Pick & Place com câmaras de computer vision? Não hesite em contactar-nos através do formulário abaixo!