
Câmaras de Machine Vision para Triagem de Resíduos e Reciclagem

Tecnologia avançada, como machine vision, está a desempenhar um papel cada vez mais crucial na melhoria da forma como classificamos e reciclamos resíduos. Um sistema de visão com câmaras de machine vision torna a reciclagem mais rápida e precisa. Na maioria das vezes, estas câmaras são instaladas acima das correias transportadoras nas instalações de reciclagem. À medida que os resíduos se deslocam ao longo da correia, as câmaras captam imagens de alta qualidade dos itens. Utilizando software de computer vision, as câmaras de machine vision conseguem reconhecer rapidamente diferentes materiais, como plásticos, metais e papel. Este processo automatizado ajuda a classificar corretamente os resíduos, reduzindo erros e poupando tempo e dinheiro.

Um dos clientes da VA Imaging contactou-nos para obter ajuda na seleção de uma configuração de câmara de
visão artificial adequada para triagem de resíduos. Um dos nossos especialistas em visão aconselhou a empresa de reciclagem sobre uma configuração completa com base nas especificações da sua aplicação. Este artigo descreve, em apenas 5 passos, como foram selecionados todos os componentes de visão para o sistema de triagem e reciclagem de resíduos. Gostaria de receber aconselhamento personalizado para a sua aplicação? Basta partilhar abaixo algumas especificações do seu projeto e entraremos em contacto consigo.
Seleção de Câmera para sistema de triagem de resíduos
O aconselhamento sobre a configuração adequada para a aplicação de triagem de resíduos começa pela seleção de uma câmara para machine vision adequada. O especialista em visão da VA Imaging recomendou a utilização da nossa câmara de 16MP ‘ME2S-1610-24U3C’ com o sensor Sony IMX542 devido
aos seguintes requisitos solicitados pelo cliente.
Em primeiro lugar, foi recomendada uma interface USB3 como interface da câmara. Esta recomendação baseou-se no facto de o cliente poder beneficiar de uma bandwidth quatro vezes superior em comparação com uma câmara GigE. Além ამისა, a interface USB3 é recomendada para aplicações em que a distância entre o PC e a câmara não é superior a 4.6 metros, devido ao comprimento limitado do cabo. Na aplicação do cliente, esta distância era de aproximadamente 4 metros. Além disso, era necessário detetar diferentes cores de resíduos. Por esse motivo, foi aconselhada uma câmara a cores.
Adicionalmente, optou-se por utilizar uma câmara global shutter em vez de uma câmara rolling shutter. As câmaras global shutter são utilizadas em aplicações em que a câmara ou o objeto está em movimento durante a captura da imagem. Neste caso, a correia transportadora está em movimento e não para durante a captura da imagem. Uma câmara rolling shutter, que funciona muito bem em aplicações estacionárias, não é adequada para esta finalidade. A utilização de uma câmara rolling shutter resultaria em muita distorção da imagem devido ao movimento. Todas as latas, garrafas e outros resíduos na correia transportadora podem parecer ‘inclinados’ ou ‘tombados’. Em aplicações industriais como a triagem de resíduos, esta distorção conduz a uma deteção imprecisa, porque alguns resíduos podem não parecer como realmente são. Uma câmara global shutter evita estes erros ao capturar imagens realistas e sem distorção. Pode encontrar mais informações sobre Global shutter vs. Rolling shutter neste artigo do nosso Centro de Conhecimento.

O cliente não sabia que resolução era necessária para reconhecer os diferentes tipos de lixo. Por isso, o nosso especialista em machine vision ofereceu-se para ajudar a calcular este valor com base em duas especificações: o campo de visão (FOV) necessário em mm e a resolução do sistema (mm/pixel). A correia transportadora sobre a qual os resíduos se deslocam tem uma largura de 425mm que deve ser apresentada. A altura não era importante. Era necessária uma resolução do sistema de pelo menos 0,1mm/pixel.
Com base nesta informação, tinha de ser selecionada uma câmara para machine vision com pelo menos 4250 píxeis de largura. A nossa câmara de 16MP revelou ser uma excelente solução. Esta câmara tem 5320x3032 píxeis, resultando numa resolução do sistema de até 0,08mm/pixel. O cálculo é apresentado na Figura 1, o cálculo da resolução criado no Microsoft Excel.
Em conclusão, esta câmara a cores de 16MP com o sensor IMX542 oferece uma solução de câmara para machine vision acessível para a triagem e reciclagem de resíduos, beneficiando simultaneamente da elevada resolução e sensibilidade à luz.

Seleção de lente para câmera IMX542
Para a câmara de visão de 16 MP funcionar, o especialista em visão da VA Imaging selecionou uma lente C-mount adequada para a câmara. A lente com a distância focal correta foi calculada pelo especialista em visão com base, novamente, em duas especificações: o campo de visão (FOV) em mm e a distância de trabalho em mm. A distância de trabalho é a distância entre o objeto e a câmara. Além disso, é importante selecionar uma lente adequada ao tamanho do sensor da câmara de 16 MP. A câmara com sensor de 16 MP tem um tamanho do sensor de imagem de 1,1”, o Sony IMX542
Para calcular a lente C-mount mais adequada para esta câmera de machine vision, a VA Imaging disponibiliza a sua própria ferramenta online de cálculo de Lente. Com base na resolução da câmera, no campo de visão necessário e na distância de trabalho, pode ser calculada a distância focal. O cliente indicou que pretendia ver pelo menos 425mm de largura a uma distância de trabalho entre 950 e 1350mm.

A nossa lente C-mount 35MM ‘VA-LCM-25MP-35MM-F2.4-120’ revelou ser uma excelente lente para a câmera de 16MP. Utilizar a nossa lente 35MM a uma distância de trabalho de aproximadamente 1056mm resulta num campo de visão de 425x242mm. Isto é apresentado na Figura 2, o cálculo da distância focal da lente.

Acessórios para sistema de separação de resíduos
Machine vision câmeras, como a câmera de 16MP, devem ser ligadas a um pc. Para garantir uma ligação estável entre este pc e a Machine vision câmera, o especialista em machine vision aconselhou a utilização de um dos cabos USB3 da VA Imaging. Para este sistema de visão de triagem de resíduos, foi recomendado o nosso cabo USB3 de 4,6 metros com base no facto de a distância entre o pc do cliente e a câmera ser de 4 metros.
Além disso, a nossa placa de montagem para tripé para esta câmera com sensor IMX542 foi selecionada pelo especialista em visão para uma integração fácil do sistema de reconhecimento de resíduos.
Iluminação de Machine vision para reconhecimento de resíduos
É altamente რეკომendada a adição de iluminação para machine vision a um sistema de visão como esta aplicação de triagem de resíduos. O cliente informou o especialista em machine vision da VA Imaging de que o ambiente de fábrica onde a configuração será instalada não era bem iluminado. Por esse motivo, decidiram colocar uma caixa fechada à volta da correia transportadora onde os resíduos serão detetados.
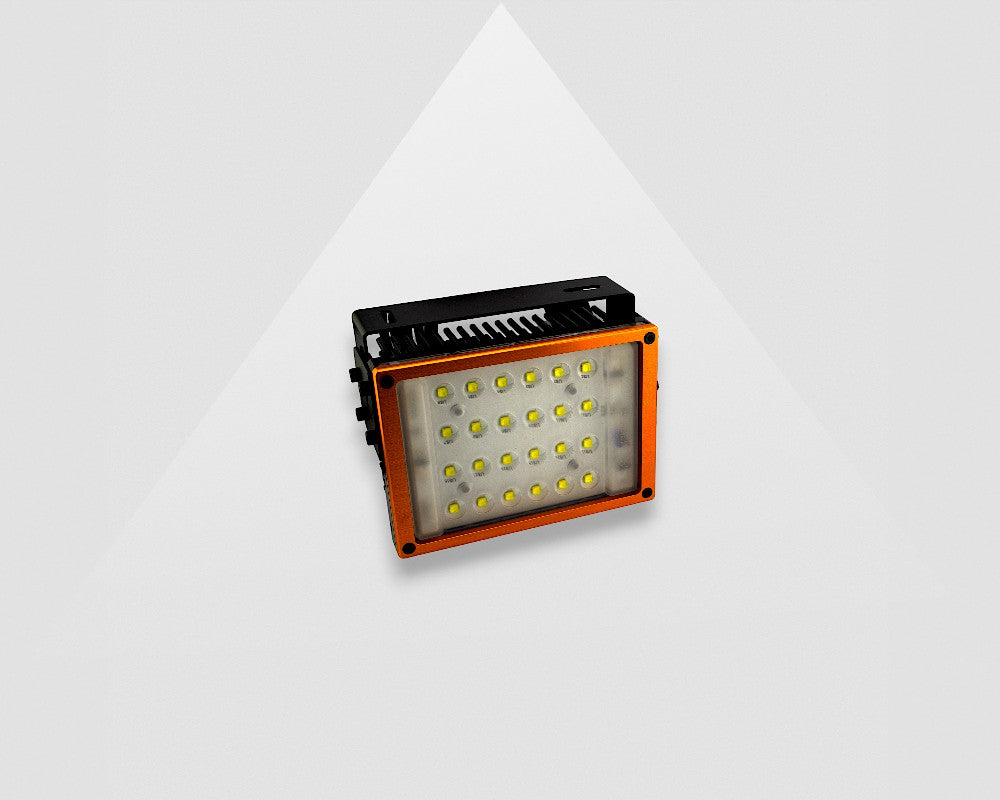
Os produtos na correia transportadora são todos muito diferentes. Desde latas a garrafas, em todos os tipos de materiais e cores, devem ser detetados para uma correta triagem de resíduos e posterior reciclagem. Para iluminar todos os resíduos da forma mais uniforme possível e com reflexão mínima, recomenda-se a utilização de 2 dos nossos focos LED: Luz LED spot industrial VA SL-90x80-W. Uma das maiores vantagens para este sistema de triagem de resíduos é que as luzes LED spot incluem três lentes óticas. Ao escolher a lente ótica correta (30,60 ou 90 graus), podem ser colocadas no ângulo ótico que proporciona a luz mais ideal para a aplicação. Isto oferece muita flexibilidade ao cliente.
Para excluir toda a luz ambiente na fábrica, o nosso especialista em machine vision também recomendou a construção de uma caixa à volta da correia transportadora. O aconselhamento é tornar a caixa, por exemplo através de pintura, completamente branca no interior. Em seguida, coloque os LED spots em dois lados interiores da caixa e posicione-os para cima. Desta forma, a luz «reflete-se» no teto da caixa e desce sobre os resíduos que se encontram na correia transportadora. A luz será distribuída uniformemente.
Para alimentar as duas luzes LED, foi recomendada a nossa fonte de alimentação 24V 150W. Esta fonte de alimentação funciona como controlador de luz, permitindo que os LED spots sejam acionados e regulados. Além disso, podem ser selecionados cabos de extensão no nosso website, se desejado.
Software de processamento de imagem para reconhecimento de resíduos
Este cliente específico ainda não tinha experiência na seleção de hardware para um sistema de sorting de resíduos com visão. No entanto, a sua empresa tinha muita experiência no desenvolvimento e implementação de software. Para esta aplicação de machine vision de sorting de resíduos, o cliente preferiu desenvolver o seu próprio software em Python. Decidiram consultar o nosso SDK gratuito para programas de exemplo, incluindo a amostra em Python para aquisição de imagens. Um dos artigos no nosso Knowledge Center fornece mais informações sobre como utilizar uma amostra em Python com o PyCharm.
Para a programação inicial, foi utilizado o nosso Software Development Kit (SDK) gratuito para capturar e guardar imagens e definir os parâmetros da câmera para o sorting de resíduos. O SDK suporta sistemas operativos incluindo Windows, Linux e Android e é compatível com PCs convencionais e industriais, bem como plataformas ARM. O SDK suporta linguagens de programação como C++, C#/.NET e, para este sistema de visão: Python.
Suporte para aplicações de machine vision
Gostaria de obter suporte de um dos nossos especialistas em machine vision para a melhor solução de machine vision para triagem de resíduos? Ou para outra aplicação semelhante de reciclagem ou gestão de lixo? Não hesite em contactar-nos utilizando o formulário através deste link: Suporte para Aplicação de Visão.