
Deteção de objetos numa correia transportadora: Como utilizar computer vision?

A colocação correta das câmeras de computer vision é necessária para a detecção de objetos em sistemas de tapete transportador. Imagine um ambiente de produção onde produtos de todas as formas e tamanhos passam por um tapete transportador. Isto pode ser uma fábrica de fruta, um grande centro logístico ou um fabricante de peças automóveis. Este artigo irá focar-se na utilização de câmeras de computer vision para a deteção de objetos, neste caso ovos. Um sistema de visão deve ser colocado acima do tapete transportador para garantir que imagens de alta qualidade possam ser captadas para a deteção de ovos. O resultado deve ser que todos os ovos sejam contados e cada caixa no final do tapete transportador seja preenchida com exatamente 120 ovos. Adicionalmente, ovos com manchas anormais devem ser filtrados. Em apenas cinco passos, este artigo irá guiá-lo na seleção do hardware de câmeras de computer vision para o seu sistema de visão.

Seleção de câmera de Computer vision
Um dos nossos especialistas em machine vision começou por recomendar uma câmara Computer Vision adequada para o sistema de deteção de objetos do cliente. Aconselhámos a utilização da nossa câmara USB3 de 3MP «MER2-302-56U3C» devido aos requisitos do sistema. O cliente planeava colocar a câmara por cima da correia transportadora, a uma distância de aproximadamente 3 metros do PC. Foi por isso que aconselhámos a utilização de uma câmara com uma interface USB3. Para aplicações em que não existe preferência por uma interface específica, recomenda-se uma câmara com interface USB3 por várias razões. Em primeiro lugar, em comparação com uma câmara GigE, uma câmara USB3 tem uma bandwidth quatro vezes superior. Em geral, as nossas câmaras USB3 oferecem uma vantagem de preço e é necessário apenas um cabo USB3 para permitir tanto a transmissão de dados como a alimentação.
Todas as nossas câmaras industriais standard, utilizadas para aplicações como a deteção de objetos na correia transportadora, estão disponíveis tanto em monocromático como a cores. Para esta aplicação, o cliente preferiu utilizar uma câmara a cores em vez de uma câmara monocromática, que capta imagens a preto e branco. Ao escolher uma câmara Computer Vision a cores, a configuração fica preparada para o futuro, tendo em conta o desejo de um dia detetar cores para diferenciar manchas.
Além disso, deve ser feita a escolha entre uma câmara Computer Vision com global shutter ou rolling shutter. O nosso especialista em visão aconselhou a utilização de uma câmara com global shutter. Isto deveu-se ao facto de a deteção de objetos ter de ser realizada enquanto a correia transportadora está em movimento. As câmaras com Global shutter são utilizadas para aplicações em que a câmara ou o objeto se movimenta enquanto as imagens são captadas. Pode encontrar mais informações sobre câmaras com global vs. rolling shutter clicando na ligação.
Além disso, apoiámos o cliente na determinação da resolução necessária da câmara. O cliente ainda não sabia qual a resolução necessária para a deteção de objetos na correia transportadora. Sempre que o objeto é captado na correia transportadora, deve ser detetado como um ovo e verificado quanto a manchas. O cliente informou-nos de que os ovos nem sempre estão posicionados no
mesmo local da correia transportadora. No entanto, sabia que os ovos estariam localizados numa área máxima de 300x240mm. Isto é o que chamamos de campo de visão (FOV) necessário. Um único ovo tem um comprimento entre 55 e 57mm. As manchas nos ovos que devem ser detetadas têm 0,5x0,5mm ou mais.
Para visualizar estes detalhes mínimos de apenas 0,5mm, é necessária uma resolução do sistema de 0,16mm/pixel. Isto baseia-se em três píxeis por menor detalhe. É necessária uma câmara Computer Vision com pelo menos 1800x1440 píxeis (2,59MP) para cobrir todo o campo de visão.
É por isso que a nossa câmara de 3MP com 2048x1536 píxeis oferece uma excelente solução para ser montada por cima da correia transportadora. Ao utilizar esta câmara Computer Vision para a deteção de objetos, também é possível detetar manchas de 0,5mm.
Em conclusão, a nossa câmara de 3MP oferece uma solução de câmara Computer Vision de baixo custo para a deteção de objetos numa correia transportadora, beneficiando simultaneamente da elevada frame rate e da interface USB3
fácil de utilizar.
Lente para câmera de computer vision 3MP
Todas as câmaras Computer Vision C-mount necessitam de uma lente adequada. A melhor lente C-mount adequada para esta aplicação de tapete transportador foi recomendada pelo especialista em machine vision com base em algumas especificações. Para determinar a lente com a distância focal correta para alcançar um determinado ângulo de abertura, é importante conhecer o campo de visão (FOV) necessário. Esta é a área total (horizontal e vertical em mm) do tapete transportador que o cliente pretende captar com a câmara Computer Vision. Para esta aplicação, o campo de visão necessário é de 300x240mm. O cliente preferiu ter uma Distância de Trabalho (WD) entre 600 e 800mm. Esta é a distância entre o objeto a detetar e a câmara localizada acima do tapete transportador
.
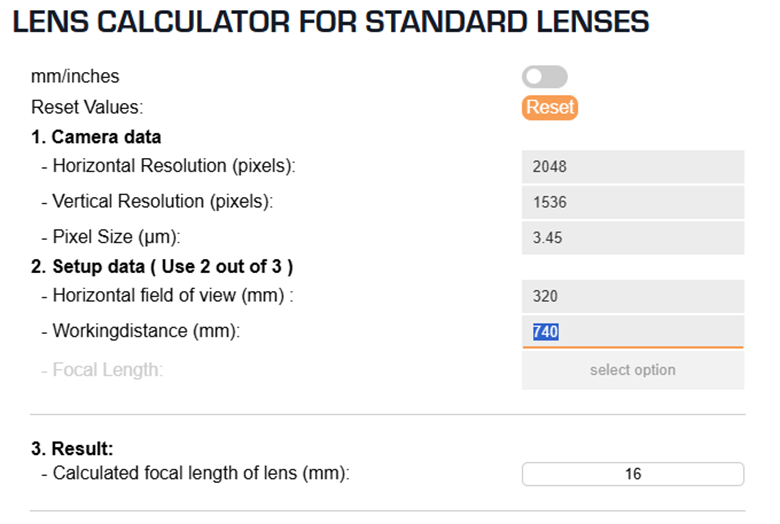
A câmara de visão USB3 recomendada tem uma resolução de 2048x1536 píxeis e um tamanho do píxel de 3.45 µm. Para calcular a distância focal da lente C-mount que deve ser utilizada, pode ser usada a nossa ferramenta Calculadora de Lentes online. A imagem mostra que a introdução das especificações nesta ferramenta resulta numa distância focal calculada de 16MM.
Calculadora de Lente
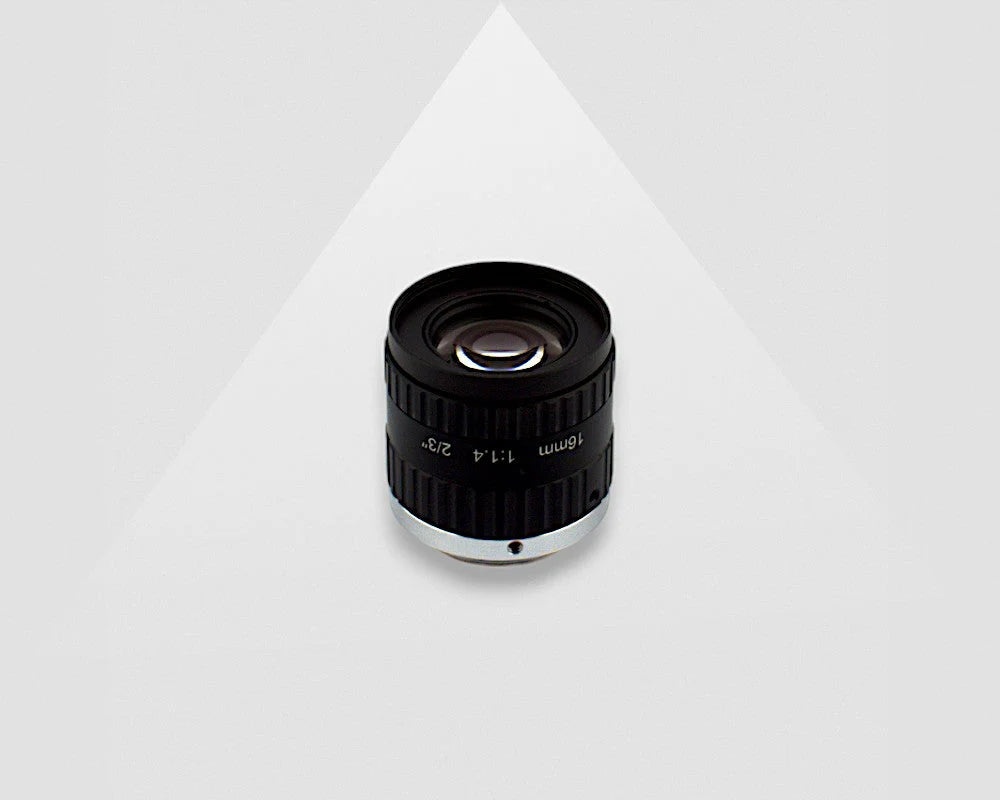
A nossa lente C-mount 5MP 16MM para câmeras de computer vision com um tamanho máximo de sensor de 2/3”, revelou-se uma excelente solução. Esta lente C-mount faz parte da nossa série de lentes 5MP de elevada sensibilidade à luz, na qual tanto a abertura (a partir de F1.4) como o foco podem ser ajustados e fixados por parafusos. Um campo de visão ligeiramente maior de 320x240mm será visível ao utilizar a câmera 3MP com esta lente 16MM.
Acessórios para aplicações de computer vision
Todas as nossas câmaras de computer vision, como a câmara de 3 MP recomendada, devem ser ligadas a um PC. Os PCs possuem processadores rápidos e GPUs potentes, permitindo-lhes captar, processar e analisar imagens de forma rápida e eficiente. É necessário utilizar software adicional para a deteção de objetos no processamento de imagens. Para garantir uma ligação estável entre o PC e a câmara, aconselhamos a utilização de um dos nossos cabos USB3 para ligar a câmara. Por exemplo, pode ser utilizado o nosso cabo USB3 de 1 metro ou o cabo USB3 de 4,6 metros. Para simplificar o processo de montagem da câmara, recomendamos a utilização de uma placa de montagem para tripé.
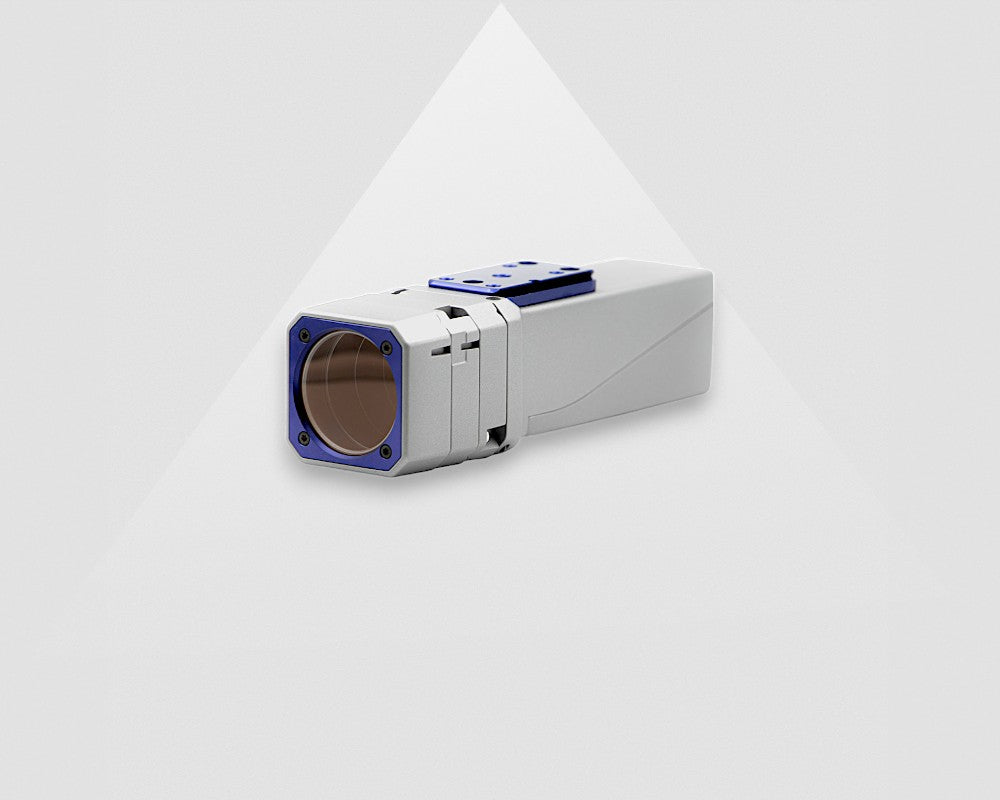
Além disso, para proteger a câmara e a lente contra pó e sujidade, o especialista em machine vision aconselhou a utilização da nossa caixa de alumínio para câmara de machine vision. Esta caixa industrial impermeável protege a configuração da câmara no ambiente de produção poeirento onde se encontra a correia transportadora e está instalado o sistema de visão. A caixa de alumínio inclui dois anéis de extensão, ambos necessários para prolongar o tubo da lente. Isto deve-se ao facto de a lente ter um comprimento entre 30 mm e 45 mm (33,9 mm). Consulte a página do produto da caixa para ver o vídeo de instalação.
Software de Computer vision para deteção de objetos em tapetes transportadores
Como mencionado, é necessário software de processamento de imagem para detetar os objetos na correia transportadora. Esta câmera de 3MP é, tal como as nossas outras câmeras industriais, compatível com GenIcam, o que significa que pode ser utilizada com uma variedade de software de terceiros, incluindo MvTec Halcon, Cognex Visão Pro, OpenCV e software para Arm Boards.
Para começar, o nosso Kit de Desenvolvimento de Software (SDK) pode ser descarregado gratuitamente no nosso site. Neste SDK, os parâmetros da câmera, como o tempo de exposição e o frame rate, podem ser configurados. Adicionalmente, pode ser capturada e guardada uma primeira imagem. O SDK suporta sistemas operativos incluindo Windows, Linux e Android e é compatível com PCs regulares e industriais, bem como plataformas ARM. O SDK suporta linguagens de programação como C++, C#/.NET e Python.
O nosso cliente pretende detetar os ovos e defeitos desenvolvendo o seu próprio software em Python. O nosso SDK fornece programas de exemplo, incluindo a amostra em Python para aquisição de imagens. Um dos artigos no nosso Centro de Conhecimento fornece mais informações sobre como utilizar uma amostra em Python com o PyCharm.
Suporte para aplicações de computer vision
Podemos oferecer-lhe suporte na seleção da melhor solução de computer vision para detecção de objetos em sistemas de tapetes transportadores? Ou uma aplicação de visão semelhante? Basta partilhar os requisitos da sua aplicação e iremos aconselhá-lo sobre a lente e câmera mais adequadas para o seu projeto.